GNSS-Signale sind schwach und störanfällig – Jamming übertönt sie, Spoofing fälscht sie. Ich zeige, wie Sie beides mit C/N0, AGC, CRPA-Antennen und Monitoring-Sensoren zuverlässig erkennen und Störquellen lokalisieren.
Was sind GNSS-Jamming und Spoofing – und warum nehmen die Störungen zu?
GNSS-Satelliten kreisen in etwa 20.000 Kilometern Höhe. Was unten am Boden ankommt, ist allerdings erstaunlich wenig – die Signale sind so schwach, dass stärkere irdische Sender sie problemlos überlagern können. Und genau das macht sich der eine oder andere zunutze. Beim Jamming etwa werden gezielt starke Störsignale auf GNSS-Frequenzen abgestrahlt, die das schwache Satellitensignal schlicht übertönen – der Empfänger ist dann nicht mehr in der Lage, eine Position zu berechnen. Spoofing geht raffinierter vor: Hier werden gefälschte Signale gesendet, die täuschend echt wirken und den Empfänger dazu bringen, eine falsche Position oder Zeit zu akzeptieren.
Das Ausmaß ist mittlerweile enorm. Die ESA geht davon aus, dass rund 10 Prozent des europäischen BIP an der Satellitennavigation hängen. Im zweiten Quartal 2025 meldeten weltweit mehr als 10.000 Schiffe Störungen – das ist ein Achtfacher Anstieg im Vergleich zum ersten Quartal desselben Jahres. Allein in Schweden wurden zwischen Januar und April 2025 etwa 123.000 Flüge registriert, die von GNSS-Störungen betroffen waren. Und eine Ostsee-Studie, die vom 23. Juni bis zum 14. Oktober 2025 lief, kam auf eine GNSS-Verfügbarkeit von nur noch 83,5 Prozent – mit über vier Tagen Spoofing, darunter fast 30 Stunden ununterbrochen zwischen dem 1. und 3. Juli.
Für eine Positionsbestimmung braucht der Empfänger mindestens vier Satelliten – drei reichen zwar für die 3D-Position, der vierte aber ist für die Zeitkorrektur zuständig. Genau diese Abhängigkeit macht klar, warum selbst kleine Störungen eine große Wirkung entfalten können. Jamming ist technisch simpel und günstig, Spoofing dagegen deutlich aufwendiger – doch beide zielen auf dieselbe Schwachstelle: das ohnehin schwache Signal am Boden.
Wie erkenne ich GNSS-Störungen mit C/N0 und AGC?
Am einfachsten lassen sich Störungen über zwei Empfängergrößen erkennen: das Träger-zu-Rausch-Verhältnis C/N0 und die automatische Verstärkungsregelung (AGC). Beim Jamming wird das Rauschen stärker, der C/N0-Wert sinkt also, und gleichzeitig fällt die AGC ab. Beim Spoofing ist es etwas anders: Ein gefälschtes Signal, das künstlich stark daherkommt, lässt den C/N0-Wert steigen – die AGC geht aber trotzdem runter. Wenn beides gleichzeitig passiert, ist das ein ziemlich deutlicher Hinweis auf eine Interferenz.
Die GnssLogger-App für Android zeigt, wie so eine Prüfung in der Praxis aussieht: Beim Jamming-Check wird der Mittelwert der letzten zehn Epochen von C/N0 und AGC mit dem der vorangegangenen 50 Epochen verglichen. Fallen beide Werte gleichzeitig ab, deutet das auf Jamming hin. Der Spoofing-Check sucht dagegen nach einem gleichzeitigen Anstieg des C/N0 bei sinkendem AGC und zieht zusätzlich die GNSS-Gerätezeit zum Vergleich mit einem NTP-Server heran – weicht sie um mehr als eine Sekunde ab, ist das ein Warnsignal.
Entscheidend ist aber, wie man das Ganze einordnet: Die Auswertung von C/N0 und AGC ist ein experimenteller Ansatz und deckt längst nicht jede Form von Spoofing oder Jamming ab. Bleiben beide Werte konstant, lässt sich eine Interferenz schlicht nicht erkennen. Dazu kommt, dass NTP-Server nicht automatisch vertrauenswürdig sind – auch die Netzwerkzeit kann manipuliert werden. Wer sich also nur auf ein einziges Kriterium stützt, übersieht am Ende genau die Angriffe, die bewusst unauffällig bleiben sollen.
Ein genauerer Blick auf die Größenordnungen hilft bei der Einordnung: Die übliche GNSS-Positionierung liegt bei Fehlern von 5 bis 10 Metern, mit Korrekturen sind theoretisch bis zu 2 Zentimeter drin. Bei der Zeit wird es noch deutlicher – ein GNSS-Empfänger erreicht rund 2 Nanosekunden, während die Synchronisation übers Internet bei etwa 2 Millisekunden liegt. Das sind sechs Größenordnungen Unterschied, und genau das zeigt, warum präzise Zeitquellen so wichtig sind.
Welche Tools und Apps überwachen GNSS-Störungen in Echtzeit?
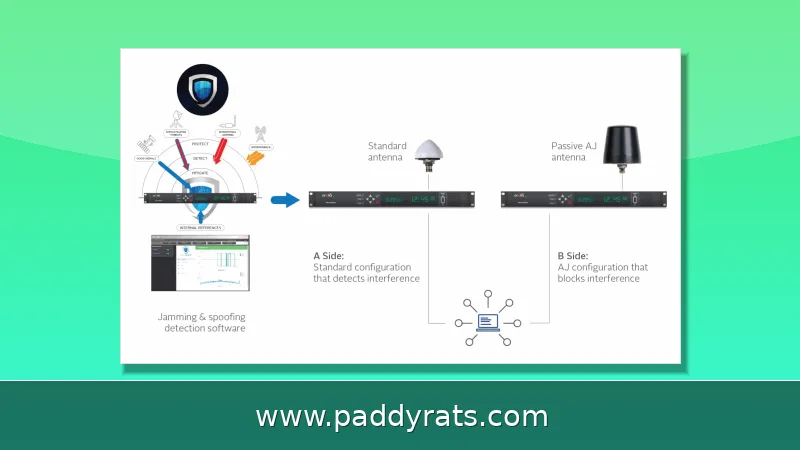
Für die Erkennung im Feld und im Dauerbetrieb gibt es mittlerweile eine ganze Reihe von Werkzeugen. Das GIDAS Portable von OHB zum Beispiel ist ein tragbares GNSS Interference Detection and Analysis System. Wer es lieber per App probieren möchte: GnssLogger für Android hat einen eigenen Spoof/Jam-Tab, der AGC und C/N0 in Echtzeit als Diagramm anzeigt und dazu automatische Prüfungen durchführt. Und hensec bietet mit dem GP-Probe TGE2 einen Detektor sowie mit GP-Cloud eine Webanwendung an, beides in Europa entwickelt und gehostet; hinter dem Anbieter steht Gründer Kevin Heneka.
Auf professioneller Seite setzt man beim ALLSAT Jamming Detection System (AJDS) auf JAVAD-GNSS-Empfänger in Kombination mit der CRPA-Technologie von Calian – dazu kommen die GLOMON-Infrastruktur und ein Station Streamer. Beim DLR wiederum kommt das Galant-Antennensystem zum Einsatz, außerdem das Technologietransferprojekt InVo und R-Mode-Signale, die von Helgoland ausgesendet werden. Und JOANNEUM RESEARCH? Die betreiben das Projekt CATCH-IN, das über KIRAS/FFG gefördert wird. Die zugehörigen Sensorboxen werden am Flughafen Graz getestet, gemeinsam mit den Partnern IGASPIN und FH JOANNEUM.
Auch die ESA und diverse kommerzielle Anbieter mischen kräftig mit: Über das ESA-Programm NAVISP wird zum Beispiel ARFIDAAS von SINTEF gefördert, und auch Dimetor, onocoy, Celeste LEO-PNT sowie das Jammertest-Format gehören in dieses Umfeld. Septentrio hat mit AIM+ eine Lösung für Advanced Interference Mitigation and Monitoring im Programm. SBG Systems wiederum deckt mit Ellipse, Ekinox Micro und Apogee INS die inertiale Navigation ab, während Safran NetClock, Geolantis.360 und die GNSS-Testlösungen von Rohde & Schwarz das Ganze für Zeit- und Prüfanwendungen ergänzen.
Dass hier so viele verschiedene Ansätze zum Einsatz kommen, hat einen guten Grund: Es gibt schlicht kein einzelnes Gerät, das jede Art von Störung zuverlässig erkennt. Wer kritische Infrastruktur betreibt, setzt deshalb lieber auf eine Kombination aus mehreren Sensortypen und verschiedenen Anbietern – anstatt sich nur auf eine einzige Messgröße oder einen einzigen Hersteller zu verlassen.
Wie werden GNSS-Jamming-Quellen lokalisiert?
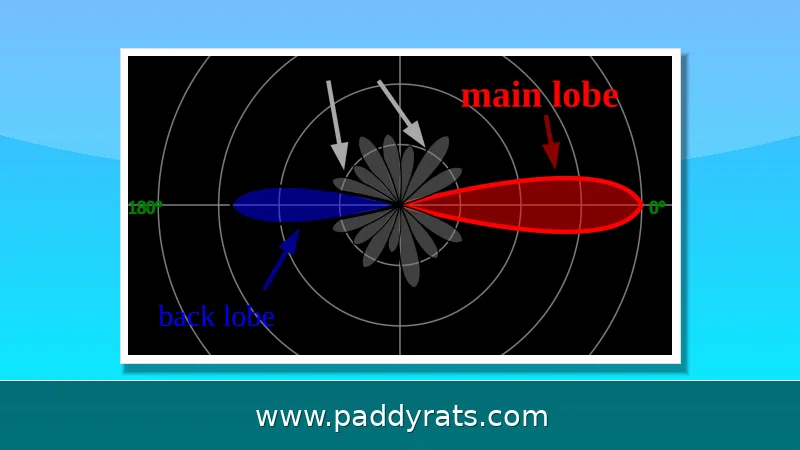
Die Lokalisierung von Störsendern basiert auf Richtungsmessung und Triangulation. CRPA-Antennen (Controlled Reception Pattern Array) nutzen Null Steering, um Interferenzen aus bestimmten Richtungen abzuschwächen, und melden dabei Azimut, Elevation, betroffenes Frequenzband und Intensität. Mehrere räumlich verteilte CRPA-Stationen liefern so unabhängige Richtungsdaten.
Aus den bekannten Stationskoordinaten berechnet eine räumliche Rückwärtsschnitt-Berechnung die Position des Störsenders; ein Ausgleichungsmodell berücksichtigt die Messunsicherheit und liefert zusätzlich eine Unsicherheitsangabe. Das ist der entscheidende Vorteil gegenüber einfacher Peilung: Man erhält nicht nur eine Richtung, sondern eine belastbare Position mit Fehlerintervall.
Die Ostsee-Studie zeigt, wie komplex die Realität sein kann: Die Interferenzen stammten aus vier koordinierten Quellen – einem GPS-Spoofer, zwei Chirp-Jammern und einem breitbandigen analogen Jammer. Auf offener See war die Störung bis zu 15 dB stärker als im Hafen von Danzig. Ein Bericht aus dem Kaliningrader Raum und der Ostsee vom Juni 2025 dokumentierte 84 Stunden GNSS-Interferenz über sechs Monate, allein 29 Stunden im Oktober.
Ergänzend setzen Anbieter auf andere Ansätze: Dimetor nutzt GNSS-Empfänger an Mobilfunkmasten, um Störungen und Spoofing über große Flächen zu erkennen. onocoy kombiniert KI mit gemeinschaftlichem Monitoring. DLR-robuste Empfänger mit digital steuerbaren Antennen erkennen die Signalrichtung, unterdrücken Störer und prüfen die Authentizität der Signale.
Wie wirkt sich GNSS-Interferenz auf Luftfahrt, Schifffahrt und kritische Infrastruktur aus?
GNSS liefert Position, Navigation und präzise Zeit (PNT) – und genau diese drei Funktionen sind in vielen Sektoren nicht ersetzbar. Störungen betreffen Luftfahrt, Schifffahrt, die 4G/5G-Synchronisation, Stromnetze, Rechenzentren, Finanztransaktionen, Landwirtschaft und Rettungsdienste. Die Zahlen aus der Luftfahrt sind eindeutig: 2025 dokumentierten Analysten täglich über 1.500 von GPS-Interferenz betroffene Flüge, im ersten Zeitraum mehr als 122.000 Flüge insgesamt.
Für Betreiber ist die Frühwarnung entscheidend, denn sie erlaubt den Wechsel auf alternative Quellen oder einen sicheren Abbruch laufender Operationen. Besonders kritisch ist die Zeitkomponente: GNSS-Zeitgenauigkeit von rund 2 Nanosekunden steht einer internetbasierten Synchronisation von etwa 2 Millisekunden gegenüber. Fällt GNSS als Zeitquelle aus, geraten Synchronisationsketten in Rechenzentren und Mobilfunknetzen schnell aus dem Takt.
Die wirtschaftlichen Folgen können erheblich sein. Eine Störung des Flughafenbetriebs kann Millionen Euro pro Tag kosten. Hinzu kommt die rechtliche Dimension: Verkauf und Nutzung von Jammern sind verboten, Geräte werden regelmäßig von Polizei und Zoll beschlagnahmt. Kleine tragbare Jammer blockieren GNSS im Bereich weniger Meter bis einiger Hundert Meter, militärische Jammer reichen mehrere Kilometer weit.
Ein Vergleich der Auswirkungen zeigt, wie unterschiedlich die Bedrohungslage ist:
| Sektor | Hauptrisiko | Typische Folge |
|---|---|---|
| Luftfahrt | Positions- und Zeitverlust | Umleitungen, Ausfälle, hohe Kosten |
| Schifffahrt | Spoofing der Position | Fehlnavigation, Kollisionsgefahr |
| Telekommunikation | Verlust der Zeitsynchronisation | Störung von 4G/5G-Zellen |
| Energie und Finanzen | Zeitstempel-Fehler | Instabilität, Transaktionsprobleme |
Die Tabelle macht deutlich, dass GNSS-Interferenz kein Nischenproblem der Navigation ist, sondern eine Infrastrukturfrage mit direkten finanziellen und sicherheitsrelevanten Konsequenzen.
Wie kompensiere ich GNSS-Ausfälle mit Multi-Sensor-Fusion?
Weil GNSS nicht absolut verlässlich ist, setzen robuste Systeme auf Redundanz durch Multi-Sensor-Fusion: Inertialsensoren und Kameras werden mit GNSS kombiniert, um Position und Bewegung auch bei gestörtem Signal fortzuführen. Die Qualität dieser GNSS-denied-Lösungen lässt sich in Zahlen fassen, die SBG Systems für seine Produkte angibt.
| System | Drift bei GNSS-Ausfall | Beispielstrecke |
|---|---|---|
| Ellipse | 0,56 % der zurückgelegten Strecke | ca. 30 m auf 5 km |
| Ekinox Micro | 0,13 % der Strecke | ca. 7,2 m auf 5 km |
| Apogee | ca. 2 m auf 5 km | sehr geringe Drift |
Ergänzend zu Inertialsystemen kommen Korrekturverfahren zum Einsatz, die die Genauigkeit im Normalbetrieb verbessern: DGNSS erreicht Submeter-Genauigkeit, SBAS etwa 2,5 Meter (zum Beispiel WAAS und EGNOS), RTK Zentimeter, PPP benötigt eine lange Konvergenzzeit und PPP-RTK liefert schnell und präzise Ergebnisse.
Bei der Zeitquelle gilt Ähnliches: Safran NetClock verfolgt typischerweise 5 bis 10 Satelliten (maximal 12) und benötigt mindestens vier Satelliten bis zur ersten Vermessung, danach genügt mindestens einer. Solche Systeme sind bewusst so ausgelegt, dass sie den Ausfall einzelner Satelliten oder kurzer Störungen überbrücken können.
Entscheidend ist die ehrliche Bewertung der Grenzen: Einzelne GNSS-denied-Tests können irreführend sein. Wer belastbare Aussagen will, braucht wiederholte, statistisch aussagekräftige Evaluationen statt eines einmaligen Ausfallszenarios.
Wie behebe ich GNSS-Empfangsprobleme in der Praxis?
Bevor man eine Störung annimmt, sollte man systematisch die eigene Empfangskette prüfen. Geolantis empfiehlt folgende Reihenfolge: Gerätestromversorgung kontrollieren, Bluetooth- und WLAN-Verbindung prüfen, an einen offenen Ort mit freier Sicht zum Himmel wechseln, auf den Satelliten-Lock warten, Internetverbindung prüfen, NTRIP-Einstellungen verifizieren und den RTK-Status kontrollieren – Fixed ist der beste Zustand.
Für die Schifffahrt gibt das NATO Shipping Centre konkrete Schritte vor: Alarme am GNSS-Gerät, am ECDIS und am Autopiloten überwachen und die GNSS-Daten mit anderen Sensoren gegengeprüfen. Diese Quervalidierung ist wichtig, weil ein einzelnes System bei Spoofing plausibel falsche Werte liefern kann, während andere Sensoren die Abweichung sichtbar machen.
SBG Systems rät bei der Fehleranalyse, zuerst die Trajektorie zu betrachten, dann die Anzahl der Ausfälle, deren Dauer und die Art der Fehlermeldung. Diese Reihenfolge trennt systematische Störungen von sporadischen Empfangsproblemen und verhindert vorschnelle Fehldiagnosen.
In der Summe gilt: Jamming ist einfach und billig, Spoofing anspruchsvoller, und keine einzelne Erkennungsmethode deckt alles ab. Wer C/N0 und AGC beobachtet, CRPA-Antennen zur Richtungsbestimmung nutzt, mehrere Sensoren fusioniert und die praktischen Prüfschritte kennt, erkennt GNSS-Störungen früh genug, um sicher zu reagieren.
Welche GNSS-Frequenzen und Parameter sind für die Erkennung relevant?
Für die Erkennung ist das Frequenzband entscheidend: GNSS-Signale liegen im L-Band zwischen 1 und 2 GHz, konkret auf L1, L2 und L5. Störsender müssen in genau diesen Bändern senden, um wirksam zu sein – das macht sie mit entsprechenden Empfängern und Spektrumanalysatoren auffindbar.
Die Genauigkeitsklassen unterscheiden sich deutlich und bestimmen, wie stark sich eine Störung auswirkt. Standard-GNSS liegt bei 5 bis 10 Metern Fehler, Korrekturverfahren verbessern das auf bis zu 2 Zentimeter. Wer diese Werte kennt, kann Abweichungen im Betrieb schneller als Störung statt als normale Ungenauigkeit einordnen.
Ein wichtiger Hinweis zur Bewertung: Die C/N0- und AGC-Erkennung ist experimentell und erfasst nicht alle Spoofing- und Jamming-Fälle. Bleiben beide Werte konstant, wird keine Interferenz gemeldet, obwohl möglicherweise eine vorliegt. Deshalb sollten Monitoring-Sensoren, CRPA-Antennen und Multi-Sensor-Fusion immer kombiniert werden.
Eine belastbare Strategie verbindet also mehrere Ebenen: Signalmessung am Empfänger, Richtungsbestimmung per Antennenarray, flächige Überwachung durch verteilte Sensoren und Redundanz durch Inertial- und Kamerasysteme. Erst diese Kombination macht GNSS-Störungen zuverlässig sichtbar.
Häufige Fragen zu GNSS-Störungen
Wie erkenne ich, ob GNSS gejammt oder gespooft wird?
Beobachten Sie das Träger-zu-Rausch-Verhältnis (C/N0) und die automatische Verstärkungsregelung (AGC). Beim Jamming steigt das Rauschen, C/N0 fällt und die AGC sinkt. Beim Spoofing erzeugt ein gefälschtes starkes Signal einen C/N0-Anstieg, während die AGC trotzdem absinkt. Gleichzeitige Veränderungen beider Werte sind ein starker Interferenzhinweis.
Was ist der Unterschied zwischen GNSS-Jamming und Spoofing?
Jamming sendet starke Störsignale auf GNSS-Frequenzen und übertönt die schwachen Satellitensignale, sodass der Empfänger keine Position berechnen kann. Spoofing sendet gefälschte Signale, die echt aussehen, und verleitet den Empfänger zu einer falschen Position oder Zeit. Spoofing ist technisch deutlich aufwendiger als Jamming.
Wie lässt sich eine GNSS-Jamming-Quelle lokalisieren?
Mehrere räumlich verteilte CRPA-Antennen melden jeweils Azimut und Elevation der erkannten Interferenz. Aus den bekannten Stationskoordinaten berechnet ein räumlicher Rückwärtsschnitt die Position des Störsenders, während ein Ausgleichungsmodell die Messunsicherheit berücksichtigt und eine belastbare Positionsangabe mit Fehlerintervall liefert.
Warum ist die Erkennung von GNSS-Störungen für kritische Infrastruktur wichtig?
GNSS liefert Position, Navigation und präzise Zeit. Störungen betreffen Luftfahrt, Schifffahrt, die 4G/5G-Synchronisation, Stromnetze, Rechenzentren und Finanztransaktionen. Eine frühzeitige Erkennung erlaubt Betreibern, auf alternative Quellen umzuschalten oder laufende Operationen sicher abzubrechen, bevor wirtschaftlicher Schaden entsteht.
Wie erkenne ich GNSS-Störungen mit C/N0 und AGC?
Die praktikabelste Methode nutzt das Träger-zu-Rausch-Verhältnis C/N0 und die automatische Verstärkungsregelung AGC. Beim Jamming steigt das Rauschen, weshalb C/N0 fällt und die AGC absinkt. Beim Spoofing erzeugt ein gefälschtes, künstlich starkes Signal einen C/N0-Anstieg, während die AGC trotzdem absinkt. Treten beide Veränderungen gleichzeitig auf, ist das ein starker Hinweis auf eine Interferenz. Die Android-App GnssLogger automatisiert diese Prüfung.
Welche Tools überwachen GNSS-Störungen in Echtzeit?
Für die Erkennung gibt es eine breite Werkzeuglandschaft: Das GIDAS Portable von OHB ist ein tragbares GNSS Interference Detection and Analysis System. Die Android-App GnssLogger bietet einen Spoof/Jam-Tab mit Echtzeit-Diagrammen für AGC und C/N0. Der Anbieter hensec stellt den GP-Probe TGE2 Detektor und GP-Cloud bereit. Professionelle Lösungen sind das ALLSAT Jamming Detection System (AJDS) mit JAVAD-Empfängern und CRPA-Technologie, das DLR Galant-Antennensystem, JOANNEUM RESEARCH CATCH-IN sowie Septentrio AIM+ und SBG Systems INS.