Le brouillage par déception remplace la cible réelle par une cible fantôme crédible, sans que le radar s'en aperçoive. Voici comment fonctionnent le DRFM, le range gate pull-off et les stratégies anti-déception.
Qu'est-ce que le brouillage par déception et en quoi diffère-t-il du brouillage de bruit ?
Le brouillage par déception, c'est une catégorie de contre-mesures électroniques (ECM) qui s'inscrit dans le champ plus large de la guerre électronique. Le principe : on émet volontairement des signaux radiofréquence pour parasiter le radar, en lui injectant de fausses informations qui détournent son attention des cibles réellement intéressantes. L'idée n'est donc pas d'étouffer le signal sous un bruit puissant comme on le ferait avec un brouillage classique, mais bien de tromper le traitement radar en lui faisant croire à une piste qui n'existe pas.
Le brouillage de bruit, qu’on appelle aussi brouillage de couverture, revient à noyer le récepteur sous un bruit de fond élevé : le radar perçoit bien une présence, mais celle-ci ressemble à une masse confuse, sans structure exploitable. Le brouillage par déception, lui, suit une logique inverse. Au lieu de masquer l’écho en saturant le récepteur, il injecte de fausses informations directement dans la chaîne de traitement : on fait croire à une cible là où il n’y en a pas, ou on décale la position apparente d’une cible bien réelle. Bien menée, l’opération passe inaperçue — le radar croit simplement suivre la bonne piste. Cela a une conséquence pratique non négligeable. Les brouilleurs par déception, que l’on nomme également brouilleurs répéteurs, n’ont pas besoin d’émettre pendant toute la durée du cycle radar. Ils peuvent se contenter de capter l’impulsion incidente, puis de la renvoyer modifiée au bon moment. D’où un meilleur rendement énergétique, un système plus léger et une discrétion accrue face aux moyens de détection adverses, puisque le brouilleur reste silencieux la majeure partie du temps.
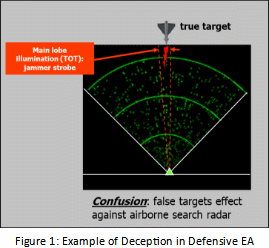
Ce qui distingue vraiment les deux approches tient à un détail essentiel : un signal de déception peut très bien créer une fausse cible sans jamais dépasser la puissance de l'écho de la cible d'intérêt (TOI), pour peu qu'il franchisse le seuil de détection du radar. En clair, le brouilleur n'a pas besoin d'être plus fort que l'écho réel — il lui suffit de paraître crédible au récepteur. C'est justement là que la technique devient redoutable : une simple mesure de puissance ne suffit plus à la repérer, alors qu'un brouillage de bruit, lui, se trahit presque toujours par son niveau d'énergie. Mais cette discrétion a un prix. Le brouilleur de déception doit disposer d'une grande capacité de mémoire et d'une sensibilité élevée pour suivre et reproduire fidèlement les échos radar ; sans cela, la supercherie finit par se voir.
Le cas d’usage le plus courant — et celui qui a historiquement poussé au développement de ces techniques — c’est la protection des aéronefs contre les menaces guidées par missile. Dans ce contexte, plutôt que d’essayer d’aveugler le radar adverse avec du brouillage de bruit, le brouilleur d’autoprotection cherche à tromper son accrochage : il reproduit fidèlement l’écho attendu, puis se substitue peu à peu à la cible d’intérêt jusqu’à endosser lui-même ce rôle. Le radar, persuadé de suivre la bonne piste, verrouille alors une cible fantôme — une fausse piste cohérente en distance comme en vitesse — pendant que l’avion réel manœuvre pour s’éloigner sans être inquiété. C’est cette logique de substitution, où le leurre prend la place de l’appareil dans les traitements du radar, qui sert de fil conducteur à toutes les techniques de déception abordées ici : range gate pull-off, velocity gate pull-off, gain inverse ou génération de cibles multiples, l’objectif reste le même — faire croire au radar qu’il poursuit une cible bien réelle alors qu’il ne suit qu’un artefact.
Techniques principales : range gate pull-off, velocity gate pull-off et gain inverse
Les techniques de déception portent des noms précis, qui décrivent chacun la manière dont le radar est trompé. Le range gate pull-off (RGPO) et le velocity gate pull-off (VGPO) sont deux techniques nommées, auxquelles s’ajoute le gain inverse. Dans le cas du RGPO, le brouilleur commence par renvoyer une copie fidèle de l’écho, puis la décale progressivement en distance : la porte de distance du radar, qui suit ce faux écho, est ainsi entraînée hors de la vraie cible, jusqu’à ce que le radar perde totalement la piste réelle. Le VGPO applique exactement le même principe sur l’axe de la vitesse, en modifiant peu à peu le décalage Doppler apparent de l’écho renvoyé, de sorte que la porte de vitesse dérive à son tour. Quant au gain inverse, il joue sur l’amplitude du signal plutôt que sur sa position : le brouilleur ajuste la puissance apparente de l’écho de façon à fausser l’estimation que fait le radar, notamment en matière de distance ou de vitesse. Ces trois techniques ont un point commun : elles n’ont pas besoin de dépasser la puissance de l’écho de la cible d’intérêt, il leur suffit de franchir le seuil de détection du radar pour être prises en compte.
Le gain inverse, lui, exploite un mécanisme assez subtil : le lien qui unit la puissance reçue par le radar et l'angle sous lequel il observe sa cible. Concrètement, le brouilleur renvoie un écho dont l'amplitude ne colle pas à la position angulaire réelle, ce qui induit le radar en erreur sur son estimation d'angle. Cette technique cible en priorité les systèmes à balayage conique, particulièrement vulnérables à ce genre de désaccord. La déception de poursuite, de son côté, s'attaque à un tout autre maillon de la chaîne : plutôt que de fausser une mesure ponctuelle, elle amène le radar à se construire une fausse trajectoire et à la suivre comme s'il s'agissait d'une vraie cible. Et ce n'est pas tout, car le brouilleur peut également produire plusieurs fausses cibles simultanément — de quoi saturer le traitement du radar et rendre d'autant plus délicate la détection des cibles authentiques.
Le brouillage par déception angulaire exploite une faille bien précise : le radar à balayage conique, qui estime la direction d'une cible en comparant l'amplitude des échos reçus de part et d'autre de son axe. Il suffit alors au brouilleur d'injecter un faux signal bien calé pour fausser cette comparaison et faire dériver la poursuite angulaire dans une mauvaise direction, sans que l'opérateur remarque quoi que ce soit. Autre cas de figure, le brouillage par déception composé : il intervient quand plusieurs techniques sont réunies dans une même attaque, par exemple un scénario qui combine en même temps le CRDJ et l'ISRJ. Le but est simple : saturer plusieurs canaux de traitement du radar d'un coup et rendre toute discrimination beaucoup plus difficile. Reste le brouillage actif par fausses cibles, que l'on obtient lorsque le brouilleur retransmet le signal radar. La plupart de ces échos de fausses cibles actives sont ponctuels, autrement dit ils se présentent comme un point isolé plutôt que comme une signature étendue — ce qui, au passage, les rend d'autant plus crédibles aux yeux du radar.
Ce tableau récapitule les grandes familles de techniques, avec pour chacune son effet principal sur le radar. C'est une vue d'ensemble pratique : elle permet de replacer le RGPO, le VGPO et le gain inverse parmi les autres formes de déception, et de mieux saisir ce qui les distingue.
Comment les brouilleurs DRFM génèrent-ils de fausses cibles ?
La mémoire radiofréquence numérique, ou DRFM (Digital Radio Frequency Memory), est aujourd'hui au cœur de la quasi-totalité des brouilleurs de déception modernes. Le principe est simple à décrire, même s'il reste redoutablement efficace : le brouilleur capte une impulsion radar, la numérise et la stocke, puis en retouche le décalage Doppler ou le retard avant de la renvoyer vers le radar. Ce dernier, trompé, croit alors recevoir l'écho d'une cible fantôme, à une distance ou avec une vitesse qui n'existe pas. C'est justement parce que le signal retransmis ressemble presque trait pour trait à l'original — tout en étant falsifié — que le radar a tant de mal à repérer la supercherie.
Le brouillage par déception fondé sur la DRFM est particulièrement redoutable contre les radars pulse-Doppler. La raison est simple : ces radars misent sur la cohérence de phase des échos successifs pour distinguer les vraies cibles au milieu du clutter. Un terrain, une mer agitée ou des nuages renvoient des échos désordonnés, tandis qu'une cible réelle conserve une phase stable d'une impulsion à l'autre. Le brouilleur DRFM joue précisément sur cette logique : il échantillonne le signal incident, le mémorise, puis le restitue en le décalant finement — un retard pour tromper la mesure de distance, ou un décalage en fréquence pour fausser la vitesse apparente. Le radar reçoit alors un écho qui paraît parfaitement cohérent, donc crédible pour sa chaîne de traitement, et il verrouille une piste imaginaire. Le range-gate pull-off en est un bon exemple : la fausse cible glisse progressivement hors de la porte de distance, ce qui entraîne le radar loin de la vraie position.
Un brouilleur par déception de type transpondeur, typiquement implémenté via DRFM, produit des échos radar qui ressemblent énormément à ceux d'une cible réelle. C'est d'ailleurs toute la difficulté : comme le signal falsifié reproduit fidèlement la phase et l'amplitude d'un véritable écho, le radar a beaucoup de mal à faire la distinction. La déception en distance, elle, repose sur des brouilleurs DRFM capables de capturer puis de retransmettre numériquement les signaux RF.
En contrepartie, il faut une mémoire conséquente et une grande sensibilité. Le brouilleur doit en effet suivre l'agilité de fréquence du radar, sa largeur d'impulsion et sa forme d'onde pour que sa copie reste crédible. Or un DRFM mal calibré laisse échapper des artefacts que l'on peut détecter — c'est précisément ce qui ouvre la voie aux stratégies anti-déception que nous verrons plus loin.
Anti-déception : prévention, détection et atténuation
Une enquête de synthèse classe la recherche actuelle en trois domaines clés. Les stratégies de prévention empêchent le brouilleur d'altérer le traitement radar ; les stratégies de détection alertent le système sur la déception et peuvent classifier le type d'attaque ; les stratégies d'atténuation visent à réduire ou supprimer l'impact du brouillage. Cette grille de lecture structure l'essentiel des travaux anti-déception.
La prévention utilise la diversité d'impulsions pour contrer le brouillage par déception, en modifiant les paramètres du signal radar. En changeant la forme d'onde d'une impulsion à l'autre, le radar rend la tâche de reproduction beaucoup plus difficile pour un DRFM qui doit prédire ou suivre ces variations. La détection, de son côté, peut s'appuyer sur des incohérences subtiles entre l'écho suspect et le signal émis.
Les axes de recherche prioritaires mettent l'accent sur les systèmes radar distribués, cognitifs et assistés par intelligence artificielle. Un système radar multiple distribué présente des avantages naturels contre le brouillage par déception, car il observe la scène depuis plusieurs points de vue et peut confronter les mesures. Toutefois, la plupart des méthodes anti-brouillage sont proposées dans des conditions spatiales complètes, ce qui limite leur applicabilité réelle.
Les contre-mesures électroniques (ECCM) combinent souvent plusieurs de ces approches. La prévention complique le travail du brouilleur, la détection révèle l'attaque, et l'atténuation limite les dégâts lorsque la déception a déjà réussi. C'est cette combinaison en couches qui fait la robustesse d'un radar moderne face aux leurres.
Identifier déception et suppression avec la méthode du cône de signal
Le brevet CN103760530A (Université Xidian ; déposé le 15 janvier 2014 ; publié le 30 avril 2014 ; délivré le 10 février 2016 ; expiration prévue le 15 janvier 2034) divulgue une méthode fondée sur un cône de signal pour identifier le brouillage de suppression et le brouillage par déception. La démarche est simple à décrire et robuste en pratique.
Les étapes sont les suivantes : obtenir le signal en bande de base de la cible ou de l'interférence ; calculer l'angle d'erreur mu du signal d'interférence entre l'interférence et l'écho de la cible réelle ; fixer un angle seuil thêta de 80 degrés comme angle du cône ayant pour axe central l'écho de la cible réelle, formant ainsi un cône de signal ; définir l'interférence hors du cône comme interférence suppressive et celle à l'intérieur du cône comme interférence de déception ; comparer mu et thêta pour déterminer le type d'interférence.
La caractéristique extraite est robuste et fonctionne à fort comme à faible rapport interférence-sur-bruit. Cette approche illustre une tendance de fond : plutôt que de chercher à reproduire le signal du brouilleur, on exploite une signature géométrique ou statistique que la déception ne peut pas imiter sans se trahir.
Cette méthode complète les stratégies de détection évoquées plus haut. Elle ne se contente pas de signaler une anomalie : elle classe l'attaque en suppression ou déception, ce qui permet au radar d'adapter sa réponse et d'éviter de gaspiller des ressources contre le mauvais type de menace.
Données de performance, limites et pistes de recherche ouvertes
Les simulations et résultats expérimentaux sur la détection du brouillage par déception DRFM montrent un taux de détection correct atteignant 92 % à un rapport brouillage-sur-signal (JSR) et un rapport signal-sur-bruit (SNR) de 0 dB. Ce chiffre donne un ordre de grandeur de ce qui est atteignable dans des conditions difficiles, où le leurre est du même ordre de puissance que le signal utile.
Une expérience de discrimination du brouillage actif par déception a porté sur une fausse cible lâchée par le brouilleur, de type distance-vitesse composite, initialement à environ 1650 m de la cible de référence. Dans chaque contexte de brouillage, 90 ensembles de données de cible réelle (360 ensembles au total) ont été collectés, dont 300 utilisés. Ces protocoles expérimentaux permettent de comparer les algorithmes sur des bases reproductibles.
L'évaluation de performance du brouillage par déception en distance introduit un algorithme de fusion de données à variance statistique, capable de vérifier si des pistes de brouillage dans les mêmes coordonnées sont homologues. Cette vérification est essentielle : sans elle, un radar pourrait interpréter deux leurres cohérents comme une seule cible réelle.
Le brouillage de bruit, lui, recouvre plusieurs variantes : le brouillage ponctuel concentre un bruit de forte puissance sur une fréquence connue ; le brouillage en barrage répartit une densité spectrale plus faible sur une large bande ; le brouillage balayé fait défiler rapidement l'énergie ponctuelle sur les fréquences, échangeant la densité de crête contre la couverture. La déception, à l'inverse, remplace la cible par une fausse et, bien exécutée, le radar ne se doute de rien.
Les échos de clutter provenant du terrain, de la météo et de la surface de la mer compliquent la reconnaissance du brouilleur, car les retours de clutter large bande peuvent ressembler à certaines signatures de brouillage de bruit. C'est là une limite majeure des méthodes de détection : distinguer un leurre d'un environnement naturellement encombré reste un défi ouvert, que les radars distribués et cognitifs pourraient en partie relever.
Quelles contre-mesures et ECCM face au brouillage par déception ?
Les contre-mesures électroniques (ECCM) face à la déception reposent sur trois piliers complémentaires : prévention, détection et atténuation. La prévention modifie les paramètres du radar, par exemple via la diversité d'impulsions, pour empêcher le brouilleur d'altérer le traitement. La détection alerte le système et classe le type d'attaque. L'atténuation réduit ou supprime l'impact du brouillage lorsque celui-ci a déjà trompé le radar.
En pratique, un radar moderne combine ces couches. Il peut changer de forme d'onde à chaque impulsion, comparer les retours de plusieurs récepteurs, et appliquer des algorithmes de fusion pour repérer des pistes incohérentes. La recherche met l'accent sur les architectures distribuées, cognitives et assistées par IA, capables d'adapter la stratégie en temps réel plutôt que d'appliquer une parade figée.
La méthode du cône de signal illustre une détection robuste et peu coûteuse, tandis que les algorithmes de fusion à variance statistique apportent une vérification d'homologie entre pistes. Aucune de ces parades n'est universelle : face à un brouillage composé, qui combine plusieurs techniques simultanément, la défense doit elle aussi combiner ses réponses. C'est cette course entre déception et contre-déception qui structure aujourd'hui la guerre électronique radar.
Pour un lecteur qui suit ce domaine, la tendance est claire : les brouilleurs DRFM deviennent plus agiles et plus fidèles, tandis que les radars deviennent plus distribués et plus cognitifs. La question n'est plus de savoir si un radar peut être trompé, mais combien de temps il lui faut pour s'en apercevoir et réagir.
Comment le brouillage par déception fonctionne-t-il contre un radar ?
Le brouillage par déception reproduit la forme d'onde du radar et la retransmet avec des modifications contrôlées, fournissant au radar un faux écho convaincant. Comme la fausse cible peut être générée sans dépasser la puissance de l'écho de la cible réelle, à condition de franchir le seuil de détection, le radar peut poursuivre une cible fantôme en distance, en vitesse ou en angle.
Cette capacité à tromper sans dominer en puissance explique l'efficacité du procédé. Le brouilleur n'a pas besoin d'écraser le signal : il lui suffit de s'y insérer de manière crédible. Le radar, qui ne dispose que de ses propres mesures, traite alors le leurre comme une piste légitime, ce qui ouvre la voie aux techniques de type RGPO, VGPO et déception angulaire décrites plus haut.
Quelle est la différence entre brouillage de bruit et brouillage par déception ?
Le brouillage de bruit, aussi appelé brouillage de couverture, élève le bruit de fond au niveau du récepteur pour masquer les signaux légitimes. Le brouillage par déception, à l'inverse, injecte de fausses informations qui détournent l'attention et, correctement exécuté, le radar ne se rend jamais compte qu'il est trompé. Les brouilleurs de déception ne transmettent pas sur tout le cycle de service, ce qui améliore l'efficacité énergétique et la discrétion.
Cette différence de principe a des conséquences pratiques. Le brouillage de bruit se repère souvent par une élévation anormale du niveau de bruit, tandis que la déception se détecte par des incohérences de piste ou de phase. Les deux familles ne s'opposent pas : un brouilleur moderne peut combiner bruit et déception selon la phase de l'engagement.
Qu'est-ce que le brouillage par déception DRFM ?
Les brouilleurs à mémoire radiofréquence numérique (DRFM) capturent numériquement une impulsion radar entrante, modifient son décalage Doppler ou son retard temporel, puis retransmettent l'impulsion modifiée. Le radar traite alors un faux retour indiquant une cible fantôme à une distance ou une vitesse incorrecte. La déception à base de DRFM est particulièrement efficace contre les radars pulse-Doppler.
Cette efficacité vient de la cohérence du signal retransmis. En conservant la structure fine de l'impulsion, le DRFM produit un leurre qui ressemble à un écho réel en phase et en amplitude, ce qui rend la discrimination très difficile pour le radar. C'est pourquoi la détection de ces leurres mobilise aujourd'hui des approches statistiques et multi-capteurs.
Comment un radar peut-il détecter et contrer le brouillage par déception ?
L'anti-déception se répartit en prévention, détection et atténuation. La prévention utilise la diversité d'impulsions pour empêcher le brouilleur d'altérer le traitement radar ; la détection alerte le système et peut classifier le type d'attaque ; l'atténuation réduit ou supprime l'impact du brouillage. La recherche met en avant les systèmes radar distribués, cognitifs et assistés par intelligence artificielle.
En pratique, ces trois niveaux se combinent. Un radar peut modifier sa forme d'onde, confronter plusieurs points de vue et appliquer des algorithmes de fusion pour repérer les pistes incohérentes. Aucune parade n'étant universelle, la robustesse vient de l'empilement des couches et de la capacité à adapter la réponse en temps réel.
Le brouillage par déception peut-il être totalement contré ?
Aucune méthode ne garantit une protection totale. Les résultats publiés montrent qu'à un rapport brouillage-sur-signal et un rapport signal-sur-bruit de 0 dB, la détection correcte du brouillage par déception DRFM atteint environ 92 %, ce qui laisse une marge d'erreur non nulle. Le clutter de terrain, de météo et de surface marine peut en outre ressembler à certaines signatures de brouillage et compliquer la reconnaissance.
La défense efficace est donc graduée : prévenir quand c'est possible, détecter et classifier rapidement, puis atténuer l'impact. Les radars distribués et cognitifs offrent des avantages naturels, mais la plupart des méthodes restent proposées dans des conditions spatiales complètes, ce qui limite leur applicabilité en environnement réel.
Questions fréquentes
Quelle est la différence entre brouillage de bruit et brouillage par déception ?
Le brouillage de bruit, ou brouillage de couverture, élève le bruit de fond du récepteur pour masquer les signaux légitimes. Le brouillage par déception injecte de fausses informations qui détournent l'attention, et correctement exécuté, le radar ne s'aperçoit de rien. Les brouilleurs de déception ne transmettent pas sur tout le cycle de service, ce qui améliore l'efficacité énergétique et la discrétion.
Qu'est-ce que le brouillage par déception DRFM ?
Les brouilleurs à mémoire radiofréquence numérique (DRFM) capturent numériquement une impulsion radar entrante, modifient son décalage Doppler ou son retard temporel, puis retransmettent l'impulsion modifiée. Le radar traite alors un faux retour indiquant une cible fantôme à une distance ou une vitesse incorrecte. Cette technique est particulièrement efficace contre les radars pulse-Doppler.
Comment un radar peut-il détecter et contrer le brouillage par déception ?
L'anti-déception se répartit en prévention, détection et atténuation. La prévention utilise la diversité d'impulsions pour empêcher le brouilleur d'altérer le traitement radar ; la détection alerte le système et peut classifier l'attaque ; l'atténuation réduit l'impact du brouillage. La recherche met en avant les radars distribués, cognitifs et assistés par intelligence artificielle.
Comment les brouilleurs DRFM génèrent-ils de fausses cibles ?
Un brouilleur DRFM échantillonne une impulsion radar entrante, modifie son décalage Doppler ou son retard temporel, puis retransmet l'impulsion modifiée. Le radar traite alors un faux retour indiquant une cible fantôme à une distance ou une vitesse incorrecte. Cette fidélité de reproduction rend la détection très difficile, mais exige une grande mémoire et une sensibilité élevée.
Quelles sont les principales techniques de brouillage par déception ?
Les techniques principales incluent le range gate pull-off (RGPO), qui décale progressivement l'écho en distance, le velocity gate pull-off (VGPO), qui agit sur la vitesse apparente, et le gain inverse, qui fausse les mesures angulaires. La déception de poursuite génère une fausse trajectoire, et des techniques composées combinent plusieurs leurres pour saturer le radar.
Quelles contre-mesures et ECCM face au brouillage par déception ?
Les contre-mesures électroniques (ECCM) reposent sur trois piliers : la prévention, qui modifie les paramètres du radar comme la diversité d'impulsions ; la détection, qui alerte et classe l'attaque ; et l'atténuation, qui réduit l'impact du brouillage. Les radars modernes combinent ces couches, avec des architectures distribuées, cognitives et assistées par IA pour s'adapter en temps réel.