Beamforming spatial anti-jamming : principes, algorithmes et performances
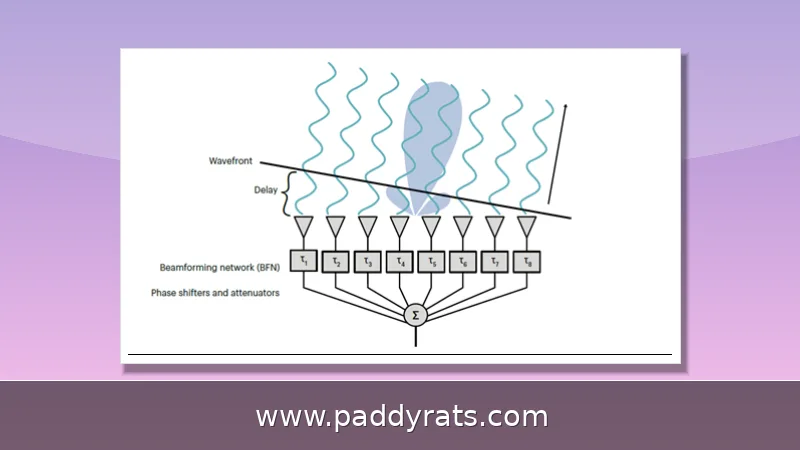
Le beamforming spatial anti-jamming exploite la liberté spatiale d'un réseau d'antennes pour orienter le lobe principal vers le signal utile et placer des zéros vers les brouilleurs. Cet article compare LMS, Optimized-LMS, RLS et MVDR, et détaille les gains de suppression en GNSS, UAV et radar.
Qu'est-ce que le beamforming spatial anti-jamming et pourquoi est-ce décisif ?
Le beamforming spatial anti-jamming, c'est en quelque sorte l'art de reprendre le contrôle du signal capté par chaque antenne d'un réseau afin d'en redessiner la directivité. Concrètement, on braque le lobe principal vers les émetteurs légitimes, tandis qu'on creuse des zéros — des nulls — en direction des brouilleurs. Résultat : l'interférence se fait écraser dans le domaine spatial sans que le signal utile en pâtisse. Et bonne nouvelle, certains schémas se passent même d'une connaissance préalable du canal de brouillage.
Cette question est devenue cruciale, tout simplement parce que les signaux GNSS nous parviennent avec une puissance d'environ -160 dBW, soit moins que le bruit thermique ambiant. Autrement dit, ils sont noyés sous le plancher de bruit avant même d'atteindre le récepteur. Dans ces conditions, un simple brouilleur GPS du commerce, d'à peine 1 W, suffit à rendre le service GNSS inutilisable sur 5 à 10 km à la ronde. Et si l'on passe à un brouilleur militaire directionnel, la portée peut facilement dépasser les 50 km. C'est dire la vulnérabilité de ces systèmes. La liberté spatiale qu'offrent les réseaux d'antennes constitue donc, dans ce contexte, l'une des rares défenses vraiment efficaces face à ce type de menaces.
Côté applications, on retrouve les récepteurs GNSS soumis à de fortes dynamiques, la sécurisation de la navigation des drones, les liaisons millimétriques, les radars à grande antenne réseau, le canal MIMO Y, les constellations de satellites distribués, ainsi que les réseaux hybrides terrestre-satellite et D2D. Pour ce qui est des bandes de fréquences exploitées, le GNSS s'appuie sur la L1 à 1575,42 MHz, la L2 à 1227,60 MHz et la L5 à 1176,45 MHz.
Principes fondamentaux : pointage du lobe principal et placement des zéros
Le réseau d'antennes exploite sa liberté spatiale pour concentrer son émission ou sa réception vers une destination légitime, tout en atténuant l'impact du brouilleur. Concrètement, le placement des zéros (null steering) commence par une estimation de la direction d'arrivée (DOA) des interférences. Une fois ces angles identifiés, on calcule des pondérations complexes — amplitude et phase — appliquées à chaque élément du réseau, de manière à creuser des minima de gain précisément dans ces directions gênantes.
La projection dans le sous-espace nul, ou null-space projection (NSP), présente un avantage appréciable : elle se contente des statistiques du second ordre de l'information d'état du canal, sans avoir besoin de l'information instantanée. En pratique, on a souvent recours à un réseau rectangulaire uniforme au niveau de la station de base. Et grâce à un IRS, on peut faire varier l'angle du faisceau afin d'éviter les interférences et d'améliorer le SINR.
L'élargissement conjoint des zéros, à la fois en polarisation et en espace, marque une vraie avancée. Le principe : on commence par modéliser le signal reçu par un réseau sensible à la polarisation (PSA), puis on redéfinit le spectre de Capon en y injectant des interférences virtuelles autour des angles d'arrivée et des polarisations des brouilleurs. Vient ensuite la reconstruction de la matrice de covariance interférence-plus-bruit (IPNCM). Enfin, plutôt que de passer par une inversion matricielle coûteuse, on obtient le vecteur de pondération adaptatif en polarisation via un gradient conjugué — ce qui allège nettement la charge de calcul.
L'algorithme RBORP, lui, cherche à minimiser la borne supérieure de la réponse d'amplitude réelle aux DOA des brouilleurs, et l'optimisation conjointe s'appuie sur la procédure générale S. On voit bien, à travers ces différents mécanismes, que les chemins mathématiques empruntés sont loin d'être uniques : tous poursuivent pourtant le même but, à savoir maximiser le SINR en sortie tout en annulant les interférences.
Algorithmes adaptatifs comparés : LMS, Optimized-LMS, RLS et MVDR
Le choix de l'algorithme adaptatif n'est pas un détail : il conditionne directement la vitesse de convergence, la profondeur des zéros formés et le coût de calcul. Parmi les solutions étudiées, le RLS (recursive least squares) se démarque par sa convergence particulièrement rapide pour l'anti-brouillage, nettement devant le LMS et l'Optimized-LMS. Il parvient en outre à creuser des zéros plus profonds lorsque les interférences arrivent sous des angles de 40, 60 et 90 degrés. L'Optimized-LMS, de son côté, montre ses meilleures performances dans des conditions où le SNR et le SIR sont élevés. Quant au MVDR (minimum variance distortionless response), il est généralement présenté comme la technique de beamforming anti-brouillage la plus représentative.
Le tableau ci-dessous récapitule les compromis entre ces différents algorithmes, en s'appuyant sur les résultats comparatifs publiés dans la littérature IEEE et arXiv.
| Algorithme | Convergence | Profondeur des zéros | Complexité | Point fort |
|---|---|---|---|---|
| LMS | Lente | Modérée | Faible | Simplicité de mise en œuvre |
| Optimized-LMS | Moyenne | Bonne | Modérée | Meilleur en SNR/SIR élevés |
| RLS | La plus rapide | La plus profonde | Élevée | Zéros marqués à 40, 60 et 90 degrés |
| MVDR | Dépend de l'estimation | Élevée | Moyenne à élevée | Référence anti-brouillage |
La projection dans le sous-espace nul (NSP) présente un avantage de taille : elle se passe d'une connaissance instantanée de l'état du canal. Même logique pour le gradient conjugué, qui permet d'éviter l'inversion matricielle — une opération coûteuse s'il en est. Sur des plateformes embarquées où la puissance de calcul reste limitée, ce genre de détail fait toute la différence. Prenons l'exemple de la défense multicouche des drones : le filtrage RF en front-end apporte déjà 10 à 20 dB de suppression, un CRPA avec null-steering monte à 30–50 dB, et le traitement adaptatif (MVDR, STAP, LMS) atteint 40 à 60 dB.
Élargissement des zéros et traitement conjoint polarisation-espace pour le GNSS
L'élargissement des zéros (null broadening) élargit la région angulaire où l'interférence est supprimée, de sorte qu'un brouilleur mobile ou en forte dynamique reste à l'intérieur du zéro. C'est essentiel pour les récepteurs GNSS embarqués sur des plateformes rapides, où la direction du brouilleur change rapidement.
L'algorithme d'élargissement conjoint polarisation-espace fondé sur la reconstruction matricielle réinitialise le spectre de Capon avec des interférences virtuelles et utilise la méthode du gradient conjugué pour éviter l'inversion matricielle. On construit d'abord le modèle de signal reçu par PSA, puis on reconstruit l'IPNCM avant de calculer le vecteur de pondération adaptatif en polarisation.
Pour le GNSS, l'algorithme CS-SFD exploite la représentation parcimonieuse par compressed sensing de l'interférence, la reconstruction parcimonieuse de la matrice de covariance d'interférence et un chargement diagonal pour la robustesse ; il fonctionne avec moins d'échantillons (snapshots), ce qui est précieux en environnement dynamique. Le beamforming multi-faisceaux aveugle forme plusieurs faisceaux couvrant l'hémisphère supérieur pour renforcer les signaux GNSS sans information préalable, améliorant le taux de succès d'acquisition sous interférence.
Projection dans le sous-espace nul et anti-brouillage assisté par IRS/ARIS
La projection dans le sous-espace nul permet de supprimer l'interférence sans connaître l'information instantanée sur l'état du canal, ce qui la rend robuste dans les scénarios où le brouilleur adapte sa stratégie. Un réseau rectangulaire uniforme à la station de base suffit souvent, et un IRS peut modifier l'angle du faisceau pour éviter l'interférence et améliorer le SINR.
Le cadre ARIS (active reconfigurable intelligent surface) modélise le déploiement par une approche de champ moyen : la configuration spatiale est conçue via une fonction de densité continue, ce qui contourne l'optimisation combinatoire de haute dimension. L'optimisation conjointe du beamforming de la station de base, de la réflexion ARIS et de la distribution spatiale ARIS maximise le débit somme dans le pire cas.
La résolution s'appuie sur l'optimisation variationnelle et les méthodes de variétés riemanniennes ; le déploiement optimal suit un principe de remplissage d'eau spatial (spatial water-filling). La complexité de calcul du cadre ARIS est indépendante du nombre de drones, ce qui constitue un avantage décisif pour les essaims de grande taille.
Une étude comparative rapporte par ailleurs un mapping intelligent non itératif qui contourne l'optimisation traditionnelle et réduit le temps de calcul jusqu'à 260 fois, un gain significatif pour les applications embarquées à contraintes temps réel.
Approches par apprentissage automatique et apprentissage profond
L'apprentissage automatique ouvre de nouvelles voies pour l'anti-brouillage adaptatif. Le beamforming hybride fondé sur SVM simplifie la fonction objectif pour obtenir un vecteur de codage idéal, puis la poursuite de gradient construit une reconstruction parcimonieuse du vecteur de faisceau idéal, ce qui permet un anti-brouillage à faible coût.
L'apprentissage profond et l'apprentissage par renforcement combinent perception par DL et décision par RL. Le beamforming adaptatif robuste assisté par base de données traite les angles de la base comme des a priori grossiers ; le beamforming par sous-espace nul fondé sur l'apprentissage profond est appliqué au radar à grand réseau.
Ces approches réduisent la dépendance aux hypothèses de modèle et améliorent la robustesse face à des brouilleurs utilisant des fréquences balayées, des transmissions en rafale et des formes d'onde de leurre. Il faut toutefois noter que l'usurpation (spoofing) constitue une menace distincte du brouillage, qui exige authentification et chiffrement plutôt qu'une simple suppression spatiale.
L'anti-brouillage reste une course aux armements technologique : chaque progrès défensif pousse les brouilleurs à adapter leurs stratégies. La combinaison de plusieurs couches — filtrage RF, CRPA, traitement adaptatif et intégration serrée INS/GNSS apportant 20 à 30 dB de manière indirecte — reste la meilleure réponse architecturale.
Applications, performances et limites en conditions réelles
Les performances varient selon l'application. Pour les drones, l'architecture multicouche combine filtrage RF (10-20 dB), CRPA avec null-steering (30-50 dB), traitement adaptatif MVDR/STAP/LMS (40-60 dB) et intégration serrée INS/GNSS (20-30 dB indirect). Les réseaux CRPA pour drones utilisent 4 à 9 éléments, généralement espacés d'une demi-longueur d'onde (lambda/2).
En GNSS, la faiblesse extrême du signal (-160 dBW) et la vulnérabilité aux brouilleurs rendent ces techniques indispensables. Les fréquences L1, L2 et L5 sont concernées, et la classification des menaces distingue brouillage et usurpation. Les figures typiques illustrent la classification des menaces d'interférence GNSS, l'architecture de défense multicouche et les diagrammes de null-steering d'un CRPA.
Les limites sont réelles : les brouilleurs utilisent des fréquences balayées, des transmissions en rafale et des formes d'onde de leurre. L'usurpation exige authentification et chiffrement. Enfin, la complexité calculatoire du RLS et des méthodes d'optimisation conjointe doit être mise en balance avec les contraintes des plateformes embarquées.
Les références académiques mobilisées proviennent d'IEEE, d'arXiv, de CSNC 2024 (Jinan, 22-24 mai 2024), de Lecture Notes in Electrical Engineering Vol. 1093 et de High Power Laser and Particle Beams 2021, 33(12): 123020. Des chercheurs de la National University of Defense Technology (Changsha) et du Harbin Institute of Technology ont contribué à ces travaux.
Comment fonctionne concrètement le beamforming spatial anti-jamming ?
Concrètement, un réseau d'antennes contrôle le signal sur chaque capteur pour modifier la directivité de l'ensemble. Le système estime la direction d'arrivée des signaux utiles et des brouilleurs, puis calcule des pondérations complexes qui orientent le lobe principal vers les signaux légitimes et placent des zéros vers les brouilleurs.
Le résultat est une suppression spatiale de l'interférence qui préserve le signal désiré, sans nécessiter dans certains schémas une connaissance préalable du canal de brouillage. Cette capacité repose sur la liberté spatiale du réseau, c'est-à-dire sur le nombre d'éléments et leur espacement.
La profondeur et la largeur des zéros dépendent de l'algorithme retenu, du nombre d'éléments et du nombre d'échantillons disponibles. Le RLS converge plus vite et creuse des zéros plus profonds, tandis que le LMS reste plus simple mais plus lent. Le MVDR demeure la référence conceptuelle pour l'anti-brouillage.
Dans la pratique, la combinaison de plusieurs algorithmes et de plusieurs couches de défense est souvent préférable à une solution unique, car les menaces évoluent et les contraintes embarquées imposent des compromis entre performance, complexité et robustesse.
Questions fréquentes
Comment fonctionne le beamforming spatial anti-jamming ?
Un réseau d'antennes contrôle le signal sur chaque capteur pour modifier la directivité de l'ensemble. Il oriente le lobe principal vers les signaux légitimes et place des zéros vers les brouilleurs, ce qui supprime l'interférence dans le domaine spatial tout en préservant le signal utile, sans nécessiter dans certains schémas une connaissance préalable du canal de brouillage.
Quel algorithme de beamforming adaptatif converge le plus vite pour l'anti-brouillage ?
Parmi LMS, Optimized-LMS et RLS, c'est le RLS qui converge le plus rapidement pour l'anti-brouillage. Il atteint aussi des zéros plus profonds contre les interférences aux angles de 40, 60 et 90 degrés. L'Optimized-LMS se distingue surtout en conditions de SNR et SIR élevés, avec une complexité moindre que le RLS.
Qu'est-ce que l'élargissement des zéros dans le beamforming anti-brouillage GNSS ?
L'élargissement des zéros élargit la région angulaire où l'interférence est supprimée, afin qu'un brouilleur mobile ou en forte dynamique reste à l'intérieur du zéro. Un algorithme conjoint polarisation-espace fondé sur la reconstruction matricielle réinitialise le spectre de Capon avec des interférences virtuelles et utilise le gradient conjugué pour éviter l'inversion matricielle.
Quelle suppression de brouillage un réseau CRPA peut-il offrir ?
Dans une architecture de défense multicouche pour drones, le filtrage RF en front-end apporte 10 à 20 dB, un CRPA avec null-steering apporte 30 à 50 dB, et le traitement adaptatif comme MVDR, STAP et LMS apporte 40 à 60 dB de suppression du brouillage. L'intégration serrée INS/GNSS ajoute 20 à 30 dB de manière indirecte.