Conception d'un module anti-brouillage adaptatif pour récepteurs GNSS
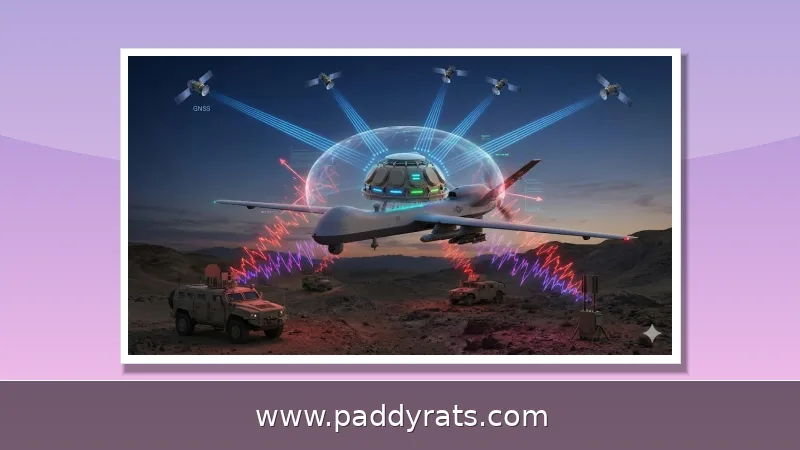
Les modules anti-brouillage adaptatifs combinent filtres notch, traitement spatial par réseau d'antennes CRPA et implémentations sans multiplicateur pour protéger les signaux GNSS, de -160 à -130 dBm, contre les interférences.
Qu'est-ce qu'un module anti-brouillage adaptatif pour récepteur GNSS ?
Un module anti-brouillage adaptatif, c'est en fait un ensemble matériel et logiciel capable de repérer en temps réel les interférences qui viennent perturber un récepteur GNSS, puis d'ajuster tout seul ses paramètres pour les éliminer. Le problème, c'est que les signaux GNSS nous arrivent avec une puissance ridiculement faible : entre -160 dBm et -130 dBm, soit à peu près 30 dB en dessous du plancher de bruit ambiant, et ce après avoir parcouru près de 20 000 km depuis les satellites. Une telle fragilité fait qu'il suffit de quelques watts de brouillage pour rendre le positionnement totalement inexploitable.
Aujourd'hui, les architectures anti-brouillage s'appuient généralement sur trois briques complémentaires. D'abord le filtrage fréquentiel, avec le fameux filtre notch adaptatif (ANF) qui vient couper les raies parasites. Ensuite le traitement spatial par réseau d'antennes, dont la CRPA (Controlled Reception Pattern Antenna) est l'illustration la plus aboutie. Enfin, des algorithmes d'estimation en temps réel qui pilotent l'ensemble. Pour la détection, on retrouve le plus souvent deux approches : l'analyse cyclostationnaire et la détection d'énergie. Leur rôle est le même, à savoir repérer la signature d'un brouilleur avant de déclencher la contre-mesure adéquate.
En conditions réelles, les solutions du commerce ne misent jamais sur une seule brique. Elles empilent plutôt plusieurs couches : filtrage fréquentiel, contrôle automatique de gain, capteurs inertiels, algorithmes adaptatifs. L’idée est simple, si une couche lâche, les autres prennent le relais. Septentrio AIM+, par exemple, surveille et atténue les interférences en temps réel, alors que des systèmes comme l’IAI ADA cherchent surtout à durcir les plateformes militaires. C’est précisément cette complémentarité entre matériel et logiciel qui fait la robustesse réelle d’un module anti-brouillage, bien plus que les seules performances affichées d’un composant isolé.
Comment les filtres notch adaptatifs atténuent-ils les interférences à onde continue ?
Le filtre notch adaptatif, ou ANF, constitue en quelque sorte la brique élémentaire du filtrage temporel. D'après les travaux de Chien, publiés en 2013 et cités à 155 reprises, un système anti-brouillage est en réalité un assemblage de modules ANF montés en cascade, chacun ayant la charge de repérer une interférence à onde continue, autrement dit une CWI. Le principe est simple dans son énoncé : un module, une CWI. Concrètement, le module commence par détecter la présence de cette interférence, puis il en estime la puissance en s'appuyant sur la valeur statistique et sur l'état interne du filtre IIR, avant de placer une encoche fréquentielle bien précise.
La cascade présente un double intérêt. D'abord, elle permet de neutraliser simultanément plusieurs brouilleurs à ondes continues, sans avoir à concevoir un filtre spécifique pour chaque configuration. Ensuite, l'ANF vient corriger la distorsion du pic de corrélation en présence d'interférences à bande étroite (NBI) : la mesure de code reste donc fiable, et la précision du positionnement n'en souffre pas.
Attention cependant à ne pas surestimer le filtrage temporel : s'il donne de bons résultats face aux interférences à bande étroite ou à onde continue, il reste nettement moins efficace contre un brouillage à large bande. C'est justement pour cette raison que les architectures complètes viennent ajouter une couche spatiale, que nous détaillons dans la section suivante, au lieu de miser uniquement sur l'ANF.
Un détail pratique qu'on oublie vite : chaque encoche ajoutée rogne aussi un peu le signal utile. Le choix de la largeur d'encoche et du nombre de modules en cascade relève donc d'un compromis entre réjection du brouilleur et préservation de la sensibilité du récepteur — un compromis qu'on ajuste en fonction de l'environnement électromagnétique du moment.
Traitement spatial par réseau d'antennes et annulation CRPA
Le traitement spatial adaptatif, lui, s'appuie sur un réseau d'antennes couplé à un algorithme qui calcule des pondérations complexes. Concrètement, une CRPA à quatre éléments dispose de quatre antennes indépendantes : c'est le décalage de phase et d'amplitude entre ces éléments qui permet de retrouver la direction d'arrivée du signal. À partir de là, la formation de faisceau adaptative attribue un poids complexe à chaque élément, ce qui a pour effet de créer des zéros de réception — les fameux nulls — pointés vers les sources de brouillage, tout en préservant le gain en direction des satellites.
L'atout majeur de la CRPA, c'est qu'elle se comporte comme un filtre spatial : on n'a pas besoin de toucher au matériel du récepteur situé en aval. Et pour ce qui est de la conception des éléments, l'alimentation à quatre points orthogonaux garantit une polarisation circulaire droite (RHCP), dont la pureté reste plus stable sur une large plage angulaire qu'avec un hybride en quadrature.
Côté fréquences, les CRPA actuels ne se limitent pas à un seul système : on parle de GPS L1/L2, BeiDou B1/B2/B3, Galileo E1/E5a/E5b et GLONASS G1/G2. Avec quatre éléments, on dispose donc de quatre degrés de liberté spatiaux. Théoriquement, cela permet de placer jusqu'à trois nulls indépendants, le quatrième degré restant réservé au maintien du gain satellite — autrement dit, on ne peut pas « consommer » toutes les libertés sans perdre le signal utile. En pratique, les solutions grand public se contentent de 2 à 3 nulls simultanés, mais avec une suppression large bande qui dépasse généralement les 40 dB.
Pour les conceptions bi-bande, les nulls sont répartis séparément sur L1 d'un côté et sur L2/L5 de l'autre. On parvient ainsi à contrer 4 à 6 brouilleurs au total, soit 1 à 3 par bande, avec des profondeurs d'annulation qui se situent généralement entre 20 et 40 dB. À côté de ça, il existe des variantes allégées qui passent sous les 500 g : un atout loin d'être anecdotique quand on veut embarquer ce genre de module sur un drone ou un terminal dont la masse et la consommation sont fortement contraintes.
Implémentation sans multiplicateur et complexité de calcul
Sur les récepteurs de navigation embarqués, la puissance de calcul et la consommation sont des contraintes fortes. Song et al., dans Frontiers in Physics en 2024, proposent une approche en cascade sans multiplicateur pour l'anti-brouillage temporel. La méthode repose sur une décomposition numérique de puissance basée sur un codage Canonical Signed Digit (CSD) optimal et une décomposition de coefficients, qui remplace chaque multiplicateur par un minimum d'additions et de décalages.
Le gain est mesurable. Par rapport au CSD traditionnel, l'approche réduit les composants d'un filtre anti-interférence à quantification 12 bits d'un additionneur, de 20 opérations de décalage et de cinq longueurs de mot codé, tout en maintenant l'écart de mesure de pseudo-distance sous 0,27 ns. Cette précision est essentielle : une nanoseconde d'erreur correspond à environ 30 cm de biais de position.
Concrètement, l'implémentation sans multiplicateur rend le filtrage adaptatif accessible à des FPGA ou ASIC à budget logique réduit, sans sacrifier la précision de mesure. C'est un point clé pour les terminaux grand public et les plateformes où chaque milliwatt compte, car le multiplicateur reste l'un des opérateurs les plus coûteux en surface silicium et en énergie.
Il ne faut pas en conclure que la complexité disparaît : elle se déplace vers la conception des coefficients et la vérification. La décomposition doit être validée sur toute la plage dynamique du signal, faute de quoi les erreurs d'arrondi peuvent dégrader la réjection. Le choix du codage CSD est donc autant un travail de conception qu'un travail de test.
Conception anti-saturation et anti-brouillage en deux étages
Tan et al., lors de la conférence CNCT 2016 à Xiamen (Chine), du 16 au 18 décembre 2016, décrivent une architecture à deux étages : deux modules anti-saturation en front RF et un module anti-brouillage en front FI, le tout sur un réseau de quatre antennes. Le module anti-saturation utilise un déphaseur RF et un amplificateur formant un null profond vers l'interférence forte, afin d'éviter que la chaîne de réception ne sature avant même le traitement numérique.
Le module anti-brouillage exploite un traitement spatio-temporel adaptatif aveugle (STAP), qui combine filtrage spatial et filtrage temporel sans connaissance a priori de la direction des brouilleurs. Les résultats expérimentaux rapportent au moins 21 dB d'amélioration anti-saturation et près de 60 dB d'atténuation des interférences.
Cette segmentation en deux étages répond à un problème concret : un brouilleur puissant peut saturer les étages analogiques et rendre inopérant tout traitement numérique en aval. Traiter d'abord la saturation au niveau RF, puis le brouillage résiduel en FI, permet de préserver la dynamique et la linéarité de l'ensemble de la chaîne.
Pour un intégrateur, la leçon est claire : la performance anti-brouillage ne se joue pas uniquement dans l'algorithme, mais dans la répartition des tâches entre analogique et numérique. Un excellent algorithme derrière un front-end saturé ne produira jamais les 60 dB attendus.
Paramètres de performance et spécifications clés à comparer
Comparer des modules anti-brouillage suppose de regarder au-delà du seul chiffre de réjection. Les paramètres qui déterminent l'usage réel incluent le nombre de nulls simultanés, la profondeur de null, la bande couverte, la masse et le type de traitement. Le tableau ci-dessous synthétise les ordres de grandeur documentés pour une CRPA à quatre éléments et les approches associées.
| Paramètre | Valeur typique documentée | Remarque |
|---|---|---|
| Puissance du signal GNSS | -160 dBm à -130 dBm | Environ 30 dB sous le plancher de bruit |
| Nulls simultanés (4 éléments) | 2 à 3 | Maximum théorique de 3, un degré pour le gain satellite |
| Suppression large bande | > 40 dB | Selon la conception CRPA |
| Profondeur de null | 20 à 40 dB | Typique sur conceptions bi-bande |
| Brouilleurs contrés (bi-bande) | 4 à 6 | 1 à 3 par bande, L1 et L2/L5 |
| Masse (variantes légères) | < 500 g | Compatible drones et terminaux embarqués |
La lecture de ce tableau doit être nuancée : un nombre élevé de nulls ne garantit pas une meilleure protection si la profondeur de chaque null est faible, et inversement. De plus, la couverture multi-constellations (GPS, BeiDou, Galileo, GLONASS) et la stabilité de la polarisation sur l'angle de faisceau comptent autant que les chiffres de réjection affichés par les fabricants.
Enfin, la redondance des approches reste la meilleure défense. Les récepteurs bi ou multi-fréquences peuvent basculer vers une bande non affectée (L1, L2, L5), et l'intégration INS/GNSS maintient une position pendant une perte brève de signal. L'authentification et le chiffrement des signaux, ainsi que l'usage militaire du GPS M-Code ou du Galileo PRS, complètent ce dispositif.
Parmi les solutions commerciales documentées, on trouve Septentrio AIM+ pour la protection GNSS avec surveillance en temps réel, l'IAI ADA pour le durcissement des plateformes militaires, le terminal Motionew TX2501-AJS-4CH-DPA à double anti-brouillage et architecture numérique à quatre canaux en réseau phasé, ainsi que la solution d'antenne anti-brouillage BenTech fondée sur la technologie CRPA.
Quelles approches globales contre le brouillage GNSS ?
Trois grandes familles de contre-mesures coexistent. Le filtrage et les algorithmes de poursuite en front de récepteur sont simples à déployer mais restent limités face au brouillage large bande. L'intégration INS/GNSS maintient une position pendant une perte brève de signal, sans traiter la cause du brouillage. Le traitement spatial par réseau d'antennes, via la CRPA, offre la réjection la plus profonde mais au prix d'une complexité et d'un coût plus élevés.
La diversité fréquentielle complète ces approches : un récepteur bi ou multi-fréquences peut basculer vers une bande non affectée. L'authentification et le chiffrement des signaux protègent contre l'usurpation (spoofing), tandis que les applications militaires s'appuient sur le GPS M-Code ou le Galileo PRS.
En pratique, un module anti-brouillage performant combine plusieurs de ces couches plutôt que de miser sur une seule. La détection cyclostationnaire ou par énergie déclenche la réponse, le filtrage temporel traite les ondes continues, le traitement spatial traite les brouilleurs directionnels, et l'inertie assure la continuité de la solution.
Cette superposition explique pourquoi les spécifications annoncées varient tant d'un produit à l'autre : elles ne mesurent pas la même chose. Un chiffre de réjection de 60 dB obtenu en laboratoire sur un brouilleur unique ne se transpose pas directement à un environnement réel où plusieurs sources, large bande et directionnelles, coexistent.
Comment choisir et intégrer un module anti-brouillage adaptatif ?
Le choix d'un module dépend d'abord de la menace visée. Contre des interférences à onde continue, un ANF en cascade bien réglé suffit souvent et coûte peu. Contre des brouilleurs directionnels ou large bande, une CRPA à quatre éléments devient nécessaire, avec 2 à 3 nulls simultanés et une suppression supérieure à 40 dB.
Viennent ensuite les contraintes d'intégration : masse, consommation, bandes couvertes et compatibilité avec le récepteur existant. Une CRPA agit comme un filtre spatial sans modifier le matériel du récepteur en aval, ce qui simplifie la mise à niveau. À l'inverse, un module à implémentation sans multiplicateur réduit la charge logique mais exige une conception de coefficients rigoureuse.
Il est également prudent de prévoir la redondance : diversité fréquentielle, capteurs inertiels et surveillance continue de l'environnement électromagnétique. Un module qui détecte et journalise les interférences permet d'ajuster les paramètres dans le temps plutôt que de figer une configuration dès l'installation.
Enfin, la validation doit se faire sur le terrain et pas seulement en laboratoire. Les essais rapportés par Tan et al. en 2016 montrent l'écart entre les chiffres théoriques et le comportement réel d'une chaîne complète. C'est cette confrontation aux conditions opérationnelles qui distingue un module réellement robuste d'une fiche technique optimiste.
Questions fréquentes
Comment fonctionne un module anti-brouillage adaptatif ?
Il détecte les interférences en temps réel et adapte ses paramètres pour les supprimer. Les approches courantes incluent les filtres notch adaptatifs, qui atténuent les interférences à onde continue, et le traitement spatial par réseau d'antennes, qui pointe des nulls vers les sources de brouillage tout en préservant le gain vers les satellites.
Combien de nulls une CRPA à quatre éléments peut-elle former ?
Avec quatre degrés de liberté spatiaux, le maximum théorique est de trois nulls indépendants, un degré restant pour maintenir le gain satellite. Les systèmes CRPA à quatre éléments courants supportent 2 à 3 nulls simultanés avec une suppression large bande supérieure à 40 dB.