Estimation DOA anti-brouillage GNSS : réseaux sparse, CRB et beamforming
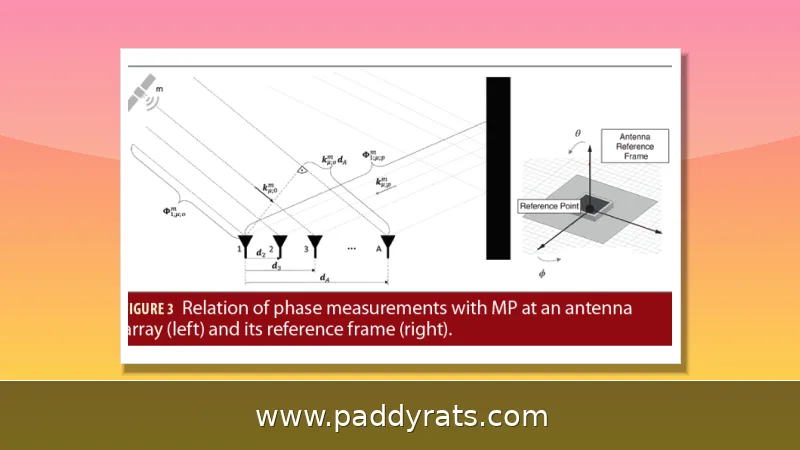
L'estimation de la direction d'arrivée (DOA) est la première brique de toute chaîne anti-brouillage GNSS : détecter le brouilleur, puis le filtrer spatialement. Voici comment fonctionnent les algorithmes spectraux et paramétriques, les réseaux sparse et les bornes de précision.
Qu'est-ce que l'estimation DOA anti-brouillage GNSS ?
L’estimation de la direction d’arrivée, ou DOA (Direction of Arrival), consiste à calculer l’angle sous lequel un signal brouilleur parvient à un réseau d’antennes GNSS. Dans une chaîne anti-brouillage, tout commence par la détection de ce brouilleur : sans elle, impossible d’envisager un quelconque filtrage spatial. Vient ensuite l’estimation de sa direction, obtenue par traitement du réseau d’antennes. Le système applique alors un filtre spatial, ou un nulling, afin de réduire au maximum l’impact de l’interférence, avant de reconstruire le signal utile, et ce juste avant qu’il n’atteigne le récepteur GNSS.
Dans les faits, une chaîne d'antennes typique repose sur quatre canaux : un réseau phasé carré à quatre éléments d'un côté, un front-end à quatre voies cohérentes de l'autre. Son rôle ? Détecter le brouillage, appliquer un filtrage spatial, puis restituer un signal exploitable à un récepteur du commerce ou à un SDR. Cela dit, tout ne se joue pas uniquement sur l'électronique : la qualité de l'estimation DOA est intimement liée à la résolution angulaire du réseau. Autrement dit, plus deux sources sont rapprochées, plus il devient délicat de les distinguer. Et c'est précisément cette limite qui conditionne l'ensemble des choix d'architecture, qu'il s'agisse d'un réseau uniforme conventionnel ou de géométries sparse.
Les algorithmes classiques, eux, s'appuient encore très souvent sur des métriques de distance dans l'espace euclidien pour construire leur fonction de coût. C'est une approche éprouvée, un peu la valeur sûre du domaine, et c'est d'ailleurs à elle que l'on compare les méthodes plus récentes — en particulier celles qui parviennent à estimer une direction d'arrivée avec très peu d'échantillons, et ce malgré un rapport signal/bruit franchement défavorable.
Comment fonctionnent les algorithmes DOA : estimation spectrale ou paramétrique ?
Les méthodes d'estimation DOA se répartissent globalement en deux grandes familles. D'un côté, l'estimation spectrale : on travaille à partir d'un spectre de puissance P(theta, phi), on balaie l'espace angulaire et on repère les maxima. C'est dans cette catégorie que l'on range le beamforming conventionnel de Bartlett et le MVDR (Minimum Variance Distortionless Response). De l'autre, l'estimation paramétrique, qui part d'un modèle du signal pour en estimer les paramètres. Cette approche offre en général une meilleure résolution, mais cela se paie par un coût de calcul plus élevé.
Le choix entre ces deux familles d'algorithmes se joue donc sur un équilibre délicat : résolution, robustesse et coût de calcul. C'est là que le bât blesse, car un modèle très bien spécifié gagne en précision tant que les conditions restent nominales, mais perd en souplesse dès qu'on sort de ce cadre — typiquement face à des interférences non nominales, un point qu'Inside GNSS relevait déjà en 2017. À l'inverse, les méthodes spectrales ont l'avantage d'être plus simples à mettre en œuvre, sauf qu'elles distinguent mal deux sources trop proches angulairement.
Un algorithme récent parvient à une estimation DOA de meilleure qualité avec moins de 50 snapshots et un SNR inférieur à -5 dB. Ces chiffres ne sont pas anodins : dans des conditions réelles de brouillage, on dispose de peu d'échantillons et le signal utile est noyé dans le bruit, ce qui élimine d'office les méthodes qui réclament de longues fenêtres d'observation.
Pourquoi utiliser des réseaux sparse pour l'estimation DOA des interférences GNSS ?
Les réseaux sparse, tout comme l'échantillonnage sparse, occupent une place bien établie dans l'anti-brouillage GNSS — MG Amin l'a d'ailleurs documenté dans ses travaux de référence. L'idée de base est assez simple : plutôt que d'utiliser l'ensemble des éléments d'un réseau uniforme, on n'en retient qu'un sous-ensemble pour reconstruire un réseau non uniforme. Résultat : le coût matériel et la charge de calcul diminuent, sans que la précision et la robustesse de l'estimation en pâtissent vraiment.
Reconfigurer un réseau sparse non uniforme à partir d'un réseau circulaire uniforme (UCA), ça revient en pratique à poser un problème d'optimisation quadratique fractionnaire, que l'on résout ensuite par relaxation semi-définie (SDR). Cela dit, le UCA garde un atout géométrique non négligeable : il autorise une estimation DOA simultanée en azimut et en élévation, un point que la Chinese Journal of Aeronautics a d'ailleurs documenté dans son volume 38, numéro 8, paru en août 2025.
Le tableau qui suit met en regard les compromis entre un réseau complet et un réseau sparse, dans un contexte d'anti-brouillage GNSS.
Optimiser la précision avec la borne de Cramér-Rao et le coefficient de corrélation spatiale
Pour garantir la précision de l'estimation DOA, on cherche généralement à minimiser la borne de Cramér-Rao (CRB). À cela s'ajoute le coefficient de corrélation spatiale (SCC), introduit comme contrainte pour limiter les lobes secondaires. Le modèle quadratique fractionnaire qui en résulte est ensuite résolu par relaxation semi-définie (SDR). C'est précisément cette combinaison objectif-contrainte que l'on retrouve au cœur des travaux de Rongling LANG et de ses coauteurs, rattachés à Beihang University et à Edinburgh Napier University — des travaux cités plus d'une vingtaine de fois.
L'idée directrice est simple : la CRB représente la variance minimale qu'un estimateur non biaisé peut espérer atteindre. La minimiser, c'est donc chercher la géométrie de réseau qui apporte le plus d'information possible. Sauf qu'une configuration optimale du point de vue de la CRB a tendance à faire apparaître des lobes secondaires indésirables. C'est précisément là qu'intervient le SCC, ajouté comme contrainte pour limiter ces parasites. Le problème perd alors sa convexité, ce qui explique pourquoi on finit par passer par la SDR.
En pratique, cette démarche s'inscrit dans une séquence claire : obtenir les données d'un réseau spatio-temporel et les vectoriser, discrétiser les directions, estimer la matrice de covariance des interférences par reconstruction sparse, puis appliquer un diagonal loading pour la robustesse.
Reconstruction sparse et compressed sensing : comment estimer la covariance des interférences ?
L'algorithme CS-SFD illustre l'apport du compressed sensing à l'anti-brouillage GNSS. Il estime la matrice de covariance des interférences par reconstruction sparse, puis applique un diagonal loading afin de renforcer la robustesse de l'estimation. Cette étape est cruciale : une matrice de covariance mal conditionnée dégrade directement les performances de filtrage spatial en aval.
La démarche générale consiste à obtenir des données single shot issues d'un réseau spatio-temporel, à les vectoriser, puis à discrétiser les directions pour reconstruire la covariance par sparse reconstruction. Le diagonal loading agit comme une régularisation qui évite l'effondrement de l'inverse de la matrice en présence de données limitées.
Cette famille d'approches rejoint les travaux sur les réseaux coprime, notamment ceux de Y Zhao consacrés au brouillage de leurrage par réseau coprime en 2022, ainsi que les études de M Moussa sur les brouilleurs GPS à bande étroite en 2019. Le fil conducteur reste le même : tirer le maximum d'information angulaire d'un nombre réduit de mesures.
Beamforming et nulling : Bartlett, MVDR et le cas du suivi d'attitude
Le beamforming conventionnel de Bartlett et le MVDR forment le socle des techniques de nulling. Le MVDR minimise la puissance de sortie tout en maintenant un gain unitaire dans la direction d'intérêt, ce qui en fait un outil de choix pour placer un zéro dans la direction du brouilleur. Le beamforming de Bartlett, plus simple, reste utile comme référence de comparaison et pour l'analyse spectrale.
Un schéma assisté par Attitude Reference System (ARS) va plus loin en réduisant l'estimation d'attitude 3-D à un suivi 1-D du lacet. La variation d'angle de lacet est localement équivalente à un décalage DOA 1-D, ce qui permet une mesure directe du lacet par Constrained Adaptive Monopulse (CAMP), sans recherche itérative. Le gain est spectaculaire : environ 18 fois moins de temps de calcul qu'une baseline de recherche 1-D par maximum de vraisemblance hautement optimisée, tout en maintenant une bonne précision d'attitude avec quatre brouilleurs. Ces résultats ont été présentés à l'ION 2026 Pacific PNT Meeting, à Honolulu, Hawaï, du 13 au 16 avril 2026, pages 833 à 844.
La fusion multi-satellite par pondération inverse de la variance complète le dispositif : elle supprime les valeurs aberrantes issues du brouillage ou d'une mauvaise géométrie. C'est cette étape qui rend le suivi d'attitude exploitable en conditions dégradées.
Quelles spécifications et quels paramètres pour un système anti-brouillage GNSS ?
Les ordres de grandeur ci-dessous proviennent des travaux cités dans cet article et donnent une idée concrète des contraintes d'ingénierie. Ils concernent aussi bien la chaîne RF que les conditions de simulation.
Risques, conformité et limites des solutions anti-brouillage
Les brouilleurs sont illégaux dans la plupart des pays, mais restent faciles et peu coûteux à acheter. Un brouilleur simple peut perturber des services fondés sur le GNSS sur plusieurs kilomètres. Des dommages liés au brouillage GNSS ont été constatés à l'étranger ainsi qu'en Corée, en lien avec des activités nord-coréennes.
Dans le domaine ferroviaire, les exigences de sécurité de l'ERTMS imposent de raisonner en probabilité de non-détection (Pmd) et en taux de défaillance (FR). Les travaux de Cosimo Stallo et de ses collègues, associant Radiolabs, l'Université de Rome 3, l'Université de Rome Tor Vergata, Hitachi Rail STS, RFI, l'Agence spatiale européenne et Qascom, illustrent cette contrainte propre au contrôle des trains.
Côté traitement du signal, l'égalisation dans le domaine analogique souffre d'une précision et d'une applicabilité médiocres, tandis que la calibration numérique présente une complexité de calcul élevée. Enfin, l'anti-brouillage à antenne unique évite la déviation de pseudo-distance liée aux désappariements d'amplitude et de phase du réseau, un avantage pour la positionnement haute précision.
Un point souvent négligé concerne les filtres anti-brouillage temporels (TDAJ), qui peuvent introduire une distorsion du signal et un biais de mesure de distance. Un filtre de prétraitement d'ordre optimal corrige cette distorsion de manière adaptative.
Comment déployer une chaîne anti-brouillage étape par étape ?
La mise en œuvre suit une séquence reproductible, de l'acquisition à la fusion. Le tableau ci-dessous récapitule les étapes clés et leur finalité.
Questions fréquentes
Comment l'estimation DOA soutient-elle l'anti-brouillage GNSS ?
La détection du brouillage est la première étape de l'atténuation. Le système estime la direction d'arrivée du brouilleur par traitement du réseau d'antennes, puis applique un filtre spatial ou un nulling pour minimiser son impact et nettoyer le signal utile avant qu'il n'atteigne le récepteur GNSS.
Quelles sont les grandes catégories de méthodes d'estimation DOA ?
On distingue principalement l'estimation spectrale et l'estimation paramétrique. Le beamforming et le nulling, comme le beamforming conventionnel de Bartlett et le MVDR (Minimum Variance Distortionless Response), relèvent de l'estimation spectrale, tandis que les méthodes paramétriques s'appuient sur un modèle du signal.
Quel rôle joue la borne de Cramér-Rao dans l'estimation DOA ?
La minimisation de la borne de Cramér-Rao (CRB) sert d'objectif pour garantir la précision de l'estimation DOA. Le coefficient de corrélation spatiale (SCC) est ajouté comme contrainte pour atténuer les lobes secondaires, et le modèle quadratique fractionnaire obtenu est résolu par relaxation semi-définie (SDR).