A segurança do espaço aéreo de baixa altitude combina sensores, software, operadores e regras de resposta para detectar, rastrear e identificar drones pequenos perto do solo. Entenda como radar, RF, Remote ID, LiDAR e IA multimodal se integram em uma arquitetura de defesa em camadas contra UAS.
O que é segurança do espaço aéreo de baixa altitude e por que ela importa?
Segurança do espaço aéreo de baixa altitude é, na prática, o monitoramento e a proteção da faixa que vai do solo até cerca de 500 pés ao redor de um local, uma rota ou um evento. Essa estrutura combina sensores, softwares, operadores treinados e protocolos de resposta para detectar, rastrear e identificar drones pequenos e outras ameaças que voam baixo — incluindo os sistemas de aeronaves não tripuladas (sUAS) que circulam em áreas urbanas e nas proximidades de infraestruturas críticas.
O espaço aéreo de baixa altitude não é só uma faixa do céu logo acima da nossa cabeça — é um domínio com lógica própria. A começar pelo comportamento dos drones pequenos: diferente de uma aeronave tripulada, que segue rotas conhecidas e comunicadas, um sUAS cria uma rota tridimensional que cruza fronteiras físicas em questão de segundos. Ele voa baixo, devagar e com tamanho reduzido — o perfil LSS (low-altitude, slow-speed, small-size) —, aparece de forma imprevisível e, na maioria das vezes, passa despercebido pelos sistemas tradicionais de tráfego aéreo, feitos para acompanhar aeronaves maiores, mais rápidas e devidamente identificadas. E tem mais: cerca de 96% do espaço aéreo de baixa altitude não tem exigência obrigatória de conspicuidade eletrônica para aeronaves tripuladas, o que só piora o cenário — há muito céu e pouca visibilidade sobre o que o ocupa. Por isso, cercas, câmeras e sensores de solo, sozinhos, não dão conta do risco: eles vigiam o perímetro, não o volume acima dele. Vale lembrar ainda que esse espaço aéreo acomoda UAS até 400 pés acima do nível do solo, mas pode se expandir até 1.000 pés, enquanto a economia de baixa altitude descrita em publicações técnicas do IEEE TNSE opera em altitudes entre 1.000 e 3.000 metros.
A lacuna de conscientização no espaço aéreo de baixa altitude não é só uma impressão — dá para medir. Cerca de 96% dessa faixa, que vai do solo até mais ou menos 500 pés e concentra a operação de drones pequenos e boa parte do tráfego urbano, não tem exigência obrigatória de conspicuidade eletrônica para aeronaves tripuladas. Traduzindo: a maior parte dos voos convencionais que atravessam essa camada não precisa se anunciar eletronicamente, o que complica bastante a vida de quem tenta detectar e identificar esses alvos. O LAANC, que agiliza autorizações de voo de drones em espaço aéreo controlado, cobre hoje cerca de 740 instalações de tráfego aéreo — um número que impressiona, mas que ainda deixa enormes áreas sem cobertura automatizada. Já no campo regulatório, o FAA Reauthorization Act de 2024 fixou um teto de multa civil de US$ 75.000 por violação, deixando claro que descumprir as regras passou a doer no bolso. Mesmo assim, a resposta institucional anda em ritmo bem diferente da percepção pública: o episódio de pânico com drones em Nova Jersey, no fim de 2024, rendeu mais de 5.000 relatos públicos — sinal de que a população sente o risco antes de a capacidade de resposta estar minimamente estruturada.
Como o counter-UAS sustenta a segurança do espaço aéreo de baixa altitude?
Um programa de counter-UAS, o famoso C-UAS, não vive só de equipamento: ele é metade tecnologia, metade governança. Os sensores — radar, RF, EO/IR — são os olhos e ouvidos, responsáveis por gerar as observações. O software de fusão entra em cena para correlacionar trilhas e cortar o excesso de alarmes falsos. A partir daí, operadores treinados analisam o contexto, e só então organizações com autoridade definida tomam a decisão de responder de forma proporcional e auditável. É aí que a detecção, o rastreamento e a identificação (DTI) mostram seu papel: eles formam o núcleo operacional desse fluxo, pegando sinais brutos e transformando tudo em decisões que dá para defender depois.
O princípio Cyber over RF (CoRF) mostra bem como o counter-UAS pode ser mais sofisticado do que parece à primeira vista. Em vez de apenas bloquear sinais de rádio, ele identifica e assume o controle de um UAS hostil interagindo diretamente com o protocolo de comunicação do drone. Ou seja: estabelece-se um diálogo com o aparelho — e não simplesmente se corta o vínculo com o operador —, o que permite conduzi-lo a um pouso seguro ou redirecioná-lo para longe da área protegida. Trata-se, portanto, de uma alternativa cirúrgica ao jamming indiscriminado, técnica que pode atrapalhar comunicações legítimas nas proximidades e ainda gerar dor de cabeça jurídica, já que emitir interferência sem base legal expõe o operador a sanções. Em ambientes urbanos densos ou perto de infraestruturas críticas, onde há muita comunicação lícita em uso, essa diferença deixa de ser um detalhe técnico e vira critério de escolha: o CoRF busca neutralizar a ameaça sem abrir mão da convivência com o espectro eletromagnético ao redor.
As regras que definem o que uma operação de counter-UAS pode ou não fazer ainda estão sendo desenhadas, e isso varia bastante de um estado para outro. A Louisiana, em 2025, autorizou a polícia a neutralizar drones maliciosos — um avanço concreto, mas limitado ao território local. Já no plano federal, as leis de restrição da FAA seguem impedindo o C-UAS completo em subestações de energia, o que deixa instalações críticas expostas bem onde uma interrupção teria efeitos em cascata. Aí entra uma distinção que costuma ser ignorada: detectar algo no ar não é a mesma coisa que ter autoridade para agir contra aquilo. Hazard, violação e intenção hostil não são sinônimos, e tratar os três como se fossem o mesmo erro pode gerar decisões desproporcionais ou até responsabilidade legal. Por isso, antes de comprar qualquer equipamento — e não depois —, o programa precisa ter regras de engajamento bem definidas: quem decide, com base em quais evidências e em quanto tempo.
Quais tecnologias compõem a detecção: radar, RF, Remote ID, LiDAR e IA multimodal?
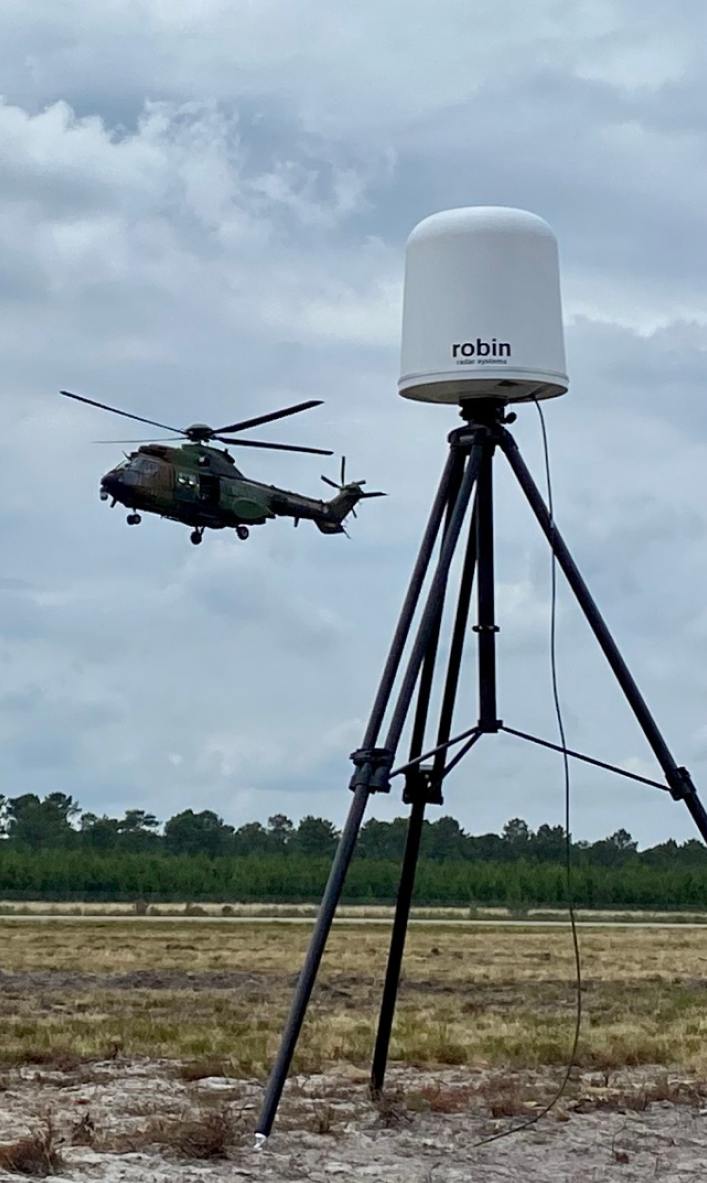
Entre as camadas mais usadas estão o radar, voltado à vigilância de áreas amplas e ao posicionamento em 3D; a detecção por RF, que capta links de controle e sinais; o Remote ID, para identificar drones de forma cooperativa; as câmeras EO/IR, que servem de confirmação visual; o LiDAR, indicado para mapeamento 3D de curto alcance; e a IA multimodal, responsável por reconhecer intenções e reduzir falsos alarmes. Vale detalhar o papel do radar: ele funciona analisando as ondas de rádio que retornam após serem refletidas, o que permite obter alcance, velocidade e posição tridimensional do alvo. Hoje, os radares de C-UAS mais modernos já conseguem filtrar interferências típicas, como pássaros e árvores, que antes atrapalhavam bastante a leitura.
O Remote ID funciona meio como uma “placa de licença digital” do drone: por Wi-Fi ou Bluetooth, ele transmite a identificação da aeronave, a localização dela e as coordenadas do piloto — o que permite que os sistemas de monitoramento confirmem quem está voando e de onde. O LiDAR, por sua vez, usa pulsos de laser para montar mapas 3D de alta resolução, o que ajuda bastante a enxergar o ambiente com precisão. O problema é que seu alcance é curto e o desempenho despenca com neblina ou chuva forte. Já a IA multimodal entra em cena para fundir dados ópticos, térmicos e de RF, cruzando fontes diferentes para reconhecer intenção e diminuir falsos positivos. E a integração com ADS-B ajuda a resolver ambiguidades na identificação de alvos aéreos, distinguindo, por exemplo, uma aeronave tripulada de um drone pequeno que cruza a mesma área.
A tabela abaixo reúne, de forma comparativa, especificações e características de alguns sistemas citados por fornecedores e por fontes do setor. A ideia não é eleger um vencedor, mas deixar claro que cada tecnologia tem pontos fortes e limitações: o radar se destaca na busca de ampla área e na continuidade do rastreamento; o RF revela transmissores e enlaces de controle; e o EO/IR confirma visualmente e produz evidências. Vale reparar nos números, porque eles mostram o alcance prático de cada abordagem. O LiDAR MS Series da LSLiDAR, por exemplo, detecta objetos a até 4.000 metros de distância, valor personalizável, mas seu desempenho cai com neblina ou chuva forte. Já o TrueView Radar é um radar AESA de baixo SWaP, com GPU a bordo para classificação em tempo real e detecção 3D de drones pequenos, lentos e baixos; várias unidades podem ser interligadas para cobertura de 360 graus. O DroneHunter, por sua vez, usa payloads modulares NetGun e DrogueNet, é lançado em segundos e se orienta pelo radar TrueView R20 com autonomia de IA, enquanto o DroneHangar oferece recarga 24 horas por dia e controle climático, com implantação automática em segundos.
| Sistema | Tecnologia | Característica ou especificação |
|---|---|---|
| LSLiDAR MS Series | LiDAR de laser de fibra de 1550 nm | Vigilância de baixa altitude de alcance ultralongo; detecta objetos a até 4.000 m (personalizável) |
| TrueView Radar | Radar AESA de baixo SWaP | GPU a bordo para classificação em tempo real e detecção 3D de drones pequenos, lentos e baixos; múltiplas unidades interligadas para cobertura de 360 graus |
| DroneHunter | Interceptador guiado por radar e IA | Payloads modulares NetGun e DrogueNet; lançamento em segundos; guiado pelo radar TrueView R20 |
| DroneHangar | Estação de suporte em solo | Recarga 24/7 e controle climático; implantação automática em segundos |
| Tecnologia / Sistema | Função principal | Característica de destaque |
|---|---|---|
| LiDAR LSLiDAR MS Series | Vigilância de baixa altitude de longo alcance | Detecta objetos a até 4.000 metros (personalizável), laser de fibra 1550 nm |
| TrueView Radar | Busca e classificação de drones LSS | Radar AESA de baixo SWaP com GPU embarcada; unidades múltiplas para cobertura de 360 graus |
| DroneHunter | Mitigação | Payloads modulares NetGun e DrogueNet, lançamento em segundos, guiado por radar TrueView R20 |
| DroneHangar | Operação contínua | Carregamento 24/7, controle climático e implantação automática em segundos |
Nenhum sensor, sozinho, dá conta de todos os problemas do espaço aéreo de baixa altitude — e é justamente essa constatação que sustenta qualquer arquitetura de detecção minimamente séria. O radar leva vantagem na busca ampla e na continuidade de trilha: ele mantém o alvo sob acompanhamento mesmo quando ele sai da linha de visão. O RF, por sua vez, escancara transmissores e links de controle, deixando à mostra a comunicação entre o drone e quem o opera. Já o EO/IR entra em cena para confirmar e registrar evidência visual — algo que pesa bastante quando a resposta precisa ser justificável. Daí a lógica da defesa em camadas: radar para detecção de longo alcance, CoRF para identificação e mitigação precisas e EO/IR para verificação visual. Acontece que tecnologia, por si só, não segura nada. Se o fluxo de trabalho do operador, a lógica de handoff entre os sensores ou as regras de resposta forem frágeis, o sistema até enxerga o alvo, mas não reage a tempo. É a costura entre sensores, processos e decisão humana que converte detecção em segurança de verdade.
| Sensor | Ponto forte | Limitação típica |
|---|---|---|
| Radar | Busca ampla e continuidade de trilha | Clutter de aves, árvores e baixa visibilidade |
| RF | Revela transmissores e links de controle | Não detecta drones que não emitem RF |
| EO/IR | Confirmação e evidência visual | Degradação com neblina, chuva e pouca luz |
| CoRF | Identificação e mitigação precisas | Depende do protocolo de comunicação do drone |
Como funciona a arquitetura do sistema: sensores em camadas, fusão e fluxo de comando?
Definir o espaço aéreo protegido é o primeiro passo — e ele precisa ser descrito em termos operacionais, não como um círculo abstrato de alcance no mapa. Em vez de dizer "protegemos um raio de cinco quilômetros", a pergunta certa é: o que precisa ser detectado, a que distância, com que antecedência e para permitir qual tipo de decisão? Essa clareza muda tudo o que vem depois. A partir dessa definição, monta-se uma arquitetura em camadas que começa pelo contexto do espaço aéreo (rotas conhecidas, áreas sensíveis, corredores de voo autorizados) e segue para o sensoriamento, a fusão e correlação dos dados, o fluxo de comando e a integração da resposta. Cada sensor recebe um papel explícito: um faz busca ampla e mantém a continuidade do rastreamento, outro confirma a identidade do alvo, um terceiro produz evidência visual para auditoria e um quarto apoia a mitigação. Sem essa divisão de funções, o sistema até enxerga o drone, mas ninguém sabe a quem cabe agir — e é aí que muitos programas counter-UAS travam.
Fusão e comando devem ser camadas de primeira classe, não um detalhe de integração. Defina interfaces antes da aquisição, incluindo formatos de mensagem de trilha e evento, requisitos de referência de tempo, caminhos de controle de cue de câmera e orçamentos de latência. Sem isso, sensores caros viram ilhas de dados e o tempo de reação se perde exatamente quando mais importa.
Projete para operação degradada: congestão de RF, baixa visibilidade, mascaramento de radar e perda de comunicações são cenários realistas, não exceções. Um programa que só funciona em condições ideais não protege infraestrutura crítica. A arquitetura precisa prever fallback, priorização de alertas e procedimentos manuais quando a automação falha.
O contexto regulatório também molda a arquitetura. A regra Part 108 para BVLOS estava em fase final de elaboração em maio de 2026, e o FAA Reauthorization Act de 2024 elevou o teto de multa por violação para US$ 75.000. Esses marcos definem o que pode ser automatizado, quem pode agir e como documentar cada decisão para auditoria posterior.
Quais são os desafios: drones escuros, clutter, clima e lacunas regulatórias?
Drones escuros — que não transmitem RF nem Remote ID — são invisíveis para sensores passivos. Essa é uma limitação estrutural: a identificação cooperativa depende de cooperação, e um adversário informado simplesmente não coopera. Nesses casos, radar e EO/IR assumem papel central, mas enfrentam seus próprios limites ambientais.
LiDAR e sensores ópticos degradam em condições meteorológicas adversas. Neblina, chuva forte e baixa visibilidade reduzem alcance e qualidade de dados. O clutter — pássaros, árvores, refletores e estruturas urbanas — gera falsos positivos que, sem fusão robusta, sobrecarregam operadores e minam a confiança no sistema.
Existem lacunas regulatórias relevantes: não há diretriz federal harmonizada para proteger certos setores de infraestrutura crítica, como redes elétricas privadas. A NERC CIP-014 tratou de ataques físicos, mas não há padrão paralelo para ameaças de drones ou do espaço aéreo. Leis de restrição da FAA impedem C-UAS completo em subestações, criando um descompasso entre a ameaça percebida e a autoridade disponível.
A resposta legal é restrita: detectar algo no ar não é o mesmo que ter autoridade para agir contra isso. Programas C-UAS falham quando o equipamento é instalado antes de se definir a propriedade do processo. As partes interessadas incluem proprietário do local, operações de segurança, autoridade de aviação ou espaço aéreo, autoridade de espectro, aplicação da lei, TI e cibersegurança, além de equipes jurídicas e de privacidade.
Quem são as partes interessadas e como governar um programa counter-UAS?
A governança começa com a pergunta certa: quem é o dono do programa? Sem essa definição, sensores viram custo sem resposta. O proprietário do local, as operações de segurança e a autoridade de aviação precisam concordar sobre escopo, regras de engajamento e limites de atuação antes de qualquer instalação. Segurança da informação e jurídico entram desde o início, porque dados de rastreamento envolvem privacidade e retenção.
Segurança de baixa altitude é um sistema de gestão de risco, não uma promessa de remover toda aeronave não identificada. O objetivo é apoio à decisão oportuno, proporcional e auditável. Hazard, violação e intenção hostil exigem respostas diferentes, e tratar tudo como ameaça máxima gera fadiga de alertas e decisões ruins.
Um programa maduro documenta cada etapa: definição do espaço protegido, papéis de sensores, formatos de mensagem, orçamentos de latência, critérios de escalonamento e trilha de auditoria. Essa disciplina é o que diferencia uma capacidade operacional real de uma vitrine tecnológica. Em 2026, com a regra Part 108 em fase final e o teto de multa elevado, a governança deixou de ser opcional.
Por fim, a coordenação entre agências importa. Iniciativas como a Taskforce 59 e programas da AFWERX mostram que a defesa de baixa altitude é um esforço conjunto entre indústria, governo e operadores. A tecnologia evolui rápido, mas a clareza de responsabilidades é o que sustenta a resposta no momento crítico.
Perguntas frequentes sobre segurança do espaço aéreo de baixa altitude
As perguntas abaixo reúnem as dúvidas mais comuns de quem busca entender definições, funcionamento e tecnologias do setor.
| Pergunta | Resposta curta |
|---|---|
| O que é segurança de baixa altitude? | Monitorar e proteger o espaço aéreo próximo ao solo com sensores, software, operadores e regras de resposta. |
| Como funciona um sistema counter-UAS? | Combina sensores, fusão de dados, operadores treinados e organizações autorizadas para decidir respostas proporcionais. |
| Quais tecnologias são usadas? | Radar, RF, Remote ID, EO/IR, LiDAR e IA multimodal, cada uma com papéis complementares. |
Perguntas frequentes sobre segurança do espaço aéreo de baixa altitude
O que é segurança do espaço aéreo de baixa altitude?
É a prática de monitorar e proteger o espaço aéreo próximo ao solo, tipicamente da superfície até cerca de 500 pés, ao redor de um local, rota ou evento. Ela combina sensores, software, operadores e regras de resposta para detectar, rastrear e identificar pequenos drones e outras ameaças de baixa altitude.
Como funciona um sistema counter-UAS?
Um programa counter-UAS combina tecnologia e governança. Sensores como radar, RF e EO/IR criam observações; o software de fusão correlaciona trilhas e reduz alarmes falsos; operadores treinados avaliam o contexto; e organizações autorizadas decidem sobre uma resposta proporcional e auditável.
Quais tecnologias são usadas na segurança do espaço aéreo de baixa altitude?
As camadas comuns incluem radar para vigilância de área ampla e posicionamento 3D, detecção RF para links de controle e sinais, Remote ID para identificação cooperativa, câmeras EO/IR para confirmação visual, LiDAR para mapeamento 3D de curto alcance e IA multimodal para reconhecimento de intenção e redução de falsos alarmes.