Algoritmi di stima DOA per l'anti-jamming GNSS: array sparsi, CRB e beamforming
Come funziona la stima della direzione di arrivo (DOA) nei sistemi GNSS anti-jamming: dal rilevamento del disturbo ai filtri spaziali, passando per array sparsi, Cramér-Rao Bound e beamforming adattivo.
Che cos'è la stima DOA nell'anti-jamming GNSS?
La stima della direzione di arrivo, o DOA (Direction of Arrival), è il cuore di qualsiasi sistema GNSS anti-jamming moderno. Prima di annullare un disturbo, infatti, bisogna capire da dove arriva: il rilevamento del jammer rappresenta il primo passo della mitigazione. Il sistema stima la direzione del segnale interferente elaborando i dati di un array di antenne, poi applica un filtro spaziale o una strategia di nulling per ridurre l'impatto del disturbo e ripulire il segnale utile prima che arrivi al ricevitore GNSS.
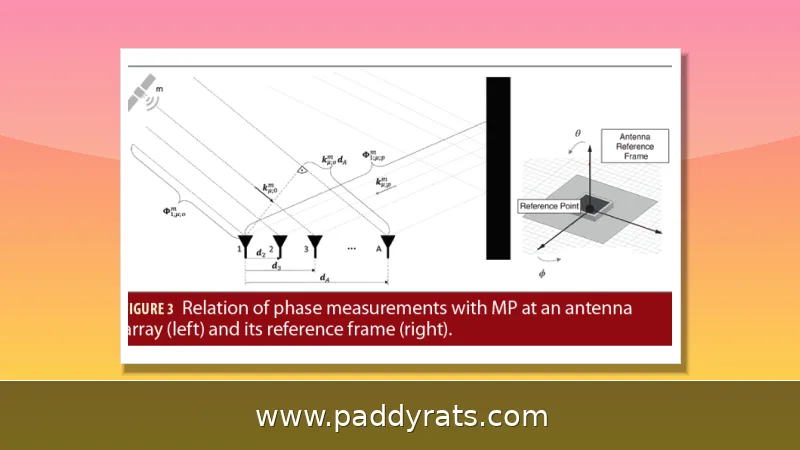
In pratica, gli algoritmi di stima DOA si basano su una funzione di potenza spettrale P(theta, phi), ovvero uno stimatore spaziale che dipende dalle coordinate di angolo polare. La qualità della stima, però, non è mai scontata: dipende dalla risoluzione dell'array e da quanti campioni si hanno a disposizione. E qui vale la pena fermarsi un attimo, perché la stima DOA non è un fine in sé. Serve piuttosto a guidare il filtro spaziale, il cui compito è preservare i segnali satellitari mentre attenua le sorgenti interferenti — spesso più di una, e provenienti da direzioni diverse.
Come funzionano gli algoritmi di stima DOA: stima spettrale e parametrica
Quando si parla di stima DOA per un segnale interferente, gli algoritmi in gioco si dividono essenzialmente in due grandi categorie: quelli basati sulla stima spettrale e quelli che seguono un approccio parametrico. La prima famiglia parte dallo spettro di potenza e comprende tecniche di beamforming e nulling piuttosto note, come il Conventional Beamforming — cioè il metodo di Bartlett — e il Minimum Variance Distortionless Response, meglio conosciuto come MVDR. La stima parametrica, invece, sfrutta parametri che derivano da un modello del segnale e dell'array: in scenari complessi offre una precisione maggiore, ma il prezzo da pagare è un carico computazionale decisamente più pesante.
Molti algoritmi convenzionali partono da funzioni di costo costruite su metriche di distanza nello spazio euclideo. Un algoritmo proposto di recente, però, riesce a ottenere una stima DOA migliore con meno di 50 snapshot e con un SNR sotto i -5 dB: un risultato tutt'altro che banale, se pensiamo che nella pratica i jammer tendono a essere deboli rispetto al rumore di fondo e che i campioni a disposizione sono comunque pochi. Ecco perché la scelta tra un approccio spettrale e uno parametrico finisce per dipendere dal solito compromesso tra accuratezza, robustezza e costo computazionale.
Array sparsi e campionamento sparso per la mitigazione delle interferenze
Gli array sparsi e il campionamento sparso rivestono un ruolo di primo piano nell'ambito dell'anti-jam GNSS. L'idea di fondo è semplice: invece di usare un Uniform Circular Array (UCA) completo, si sceglie un numero ridotto di elementi, così da ridurre i costi hardware e computazionali senza però sacrificare l'accuratezza e la robustezza della stima DOA. In pratica, la riconfigurazione di un array non uniforme sparso prende le mosse proprio da un UCA e seleziona un sottoinsieme di elementi attraverso un modello di ottimizzazione quadratico frazionario, che viene poi risolto ricorrendo alla Semi-Definite Relaxation (SDR).
Il nodo è tutto qui: se le specifiche del modello sono troppo rigide, i metodi di stima perdono flessibilità e fanno più fatica a gestire interferenze che si discostano dalle condizioni nominali. Non è una scoperta recente, visto che Inside GNSS lo faceva notare già nel 2017. C'è poi la questione dell'equalizzazione: nel dominio analogico offre precisione e applicabilità piuttosto scarse, mentre la calibrazione nel dominio digitale si porta dietro una complessità computazionale elevata. Discorso diverso per l'anti-jamming a singola antenna, che evita la deviazione dello pseudo-range dovuta al disallineamento di ampiezza e fase dell'array — un bel vantaggio quando si punta al posizionamento ad alta precisione.
Ottimizzare l'accuratezza con Cramér-Rao Bound e coefficiente di correlazione spaziale
Per ottenere una stima DOA accurata, l'obiettivo che ci si pone è tipicamente quello di minimizzare il Cramér-Rao Bound (CRB). A questo vincolo di accuratezza se ne affianca un altro: il coefficiente di correlazione spaziale (SCC), che viene incorporato come constraint proprio per ridurre l'effetto dei lobi laterali. Il modello che ne deriva è di tipo quadratico frazionario, e per risolverlo si ricorre alla Semi-Definite Relaxation (SDR), una tecnica che permette di affrontare problemi non convessi mantenendo costi computazionali tutto sommato accettabili.
Il CRB è, in sostanza, il limite inferiore della varianza per qualsiasi stimatore non polarizzato: usarlo come funzione obiettivo vuol dire progettare array e campionamento in modo da spingersi il più vicino possibile alla precisione massima teorica. In pratica la cosa si articola in più passaggi: prima si discretizzano le direzioni, poi si stima la matrice di covarianza dell'interferenza attraverso la ricostruzione sparsa, quindi si applica un diagonal loading per rendere il tutto più robusto e, come ultimo passo, si scelgono gli elementi dell'array minimizzando il CRB sotto il vincolo dell'SCC.
Compressed sensing e ricostruzione sparsa: l'approccio CS-SFD
L'algoritmo CS-SFD ricostruisce in modo sparso la matrice di covarianza dell'interferenza e poi vi applica un diagonal loading, così da mantenerne la robustezza. Il flusso di lavoro comincia dai dati a singolo snapshot raccolti dall'array spazio-temporale, che vengono vettorizzati; a quel punto si discretizzano le direzioni e si ricostruisce la covarianza dell'interferenza. Il vantaggio è che si riesce a lavorare anche con pochi campioni, una situazione tutt'altro che rara quando il jammer è intermittente o la finestra di osservazione è molto breve.
La ricostruzione sparsa si basa su un'osservazione piuttosto intuitiva: il numero di sorgenti interferenti è di solito molto più piccolo rispetto alle possibili direzioni da cui possono arrivare. È più o meno lo stesso principio che sta dietro all'efficacia degli array sparsi, dove il campo di interferenza viene rappresentato con pochi coefficienti davvero significativi. Poi c'è il diagonal loading, che in pratica aggiunge una piccola quantità sulla diagonale della matrice di covarianza: così l'inversione risulta più stabile e il sistema diventa più robusto rispetto agli errori di modello e di calibrazione.
Beamforming e nulling: Bartlett e MVDR
Il beamforming e il nulling sono le tecniche che traducono la stima DOA in un'azione concreta di mitigazione. Il Conventional Beamforming, noto anche come metodo di Bartlett, punta il fascio verso una direzione e ne misura la potenza; è semplice ma ha risoluzione limitata. L'MVDR (Minimum Variance Distortionless Response) minimizza la potenza in uscita mantenendo un guadagno unitario nella direzione desiderata, offrendo prestazioni migliori nella soppressione dei disturbi.
Una catena di elaborazione tipica a quattro canali comprende quattro antenne con amplificatori in linea, un array phased squadrato a quattro elementi e un front-end a quattro canali coerenti. Il sistema identifica il jamming, implementa un filtro spaziale e ricostruisce il segnale per un ricevitore COTS/SDR. L'array copre le bande triple GPS L1/L2/L5, GLONASS G1/G2/G5, BeiDou B1/B2, Galileo E1/E5 e i servizi di correzione in banda L.
Applicazioni e casi reali: dal monitoraggio dell'assetto al controllo ferroviario
Un caso applicativo interessante è lo schema assistito da Attitude Reference System (ARS), che riduce la stima dell'assetto 3-D a un inseguimento 1-D dello yaw. La variazione dell'angolo di yaw è localmente equivalente a uno spostamento 1-D della DOA, il che consente di misurare direttamente lo yaw usando il Constrained Adaptive Monopulse (CAMP) senza ricerche iterative. Lo schema riduce il tempo di calcolo di circa 18 volte rispetto a una baseline di ricerca Maximum Likelihood 1-D altamente ottimizzata, mantenendo alta l'accuratezza dell'assetto con quattro jammer presenti.
La fusione multi-satellite basata sulla ponderazione inversa della varianza sopprime gli outlier dovuti a jamming o a geometria sfavorevole. In ambito ferroviario, Cosimo Stallo e colleghi (Radiolabs, Università di Roma Tre, Università di Roma Tor Vergata, Hitachi Rail STS, RFI, Agenzia Spaziale Europea, Qascom) hanno lavorato al controllo dei treni ERTMS, dove i requisiti di sicurezza richiedono di valutare la probabilità di mancata rilevazione (Pmd) e il Failure Rate (FR).
Specifiche, parametri e compromessi progettuali
Le specifiche tecniche aiutano a capire il contesto operativo di questi sistemi. La tabella seguente riassume i parametri principali ricorrenti nella letteratura e nelle implementazioni analizzate.
| Parametro | Valore tipico | Nota |
|---|---|---|
| Array di antenne | 4 antenne, 4 amplificatori in linea | Array phased squadrato a 4 elementi |
| Bande supportate | GPS L1/L2/L5, GLONASS G1/G2/G5, BeiDou B1/B2, Galileo E1/E5 | Più servizi di correzione in banda L |
| Caratterizzazione | StarLab 18 GHz | Sistema sferico in campo vicino |
| Snapshot richiesti | Meno di 50 | Con SNR inferiore a -5 dB |
| Riduzione tempo di calcolo | Circa 18 volte | Rispetto a baseline ML 1-D |
| Jammer tollerati | 4 | In inseguimento assetto assistito ARS |
Il quadro dei compromessi è altrettanto importante: gli array sparsi riducono costi hardware e computazionali rispetto a un UCA completo, ma specifiche di modello troppo forti limitano la flessibilità di fronte a interferenze non nominali. L'equalizzazione analogica ha precisione e applicabilità scarse, mentre la calibrazione digitale è computazionalmente pesante. Per il posizionamento ad alta precisione, l'anti-jamming a singola antenna resta vantaggioso perché evita la deviazione dello pseudo-range causata dal disallineamento di ampiezza e fase dell'array.
Rischi, conformità e limiti operativi
I dispositivi di jamming sono illegali nella maggior parte dei Paesi, ma facili ed economici da acquistare. Jammer semplici possono disturbare i servizi basati su GNSS su diversi chilometri. Episodi di danni da jamming GNSS si sono verificati in vari Paesi e in Corea, legati ad attività nordcoreane. Questo rende la resilienza GNSS una priorità non solo tecnica ma anche di sicurezza nazionale e continuità operativa.
Un ulteriore limite riguarda la distorsione del segnale: i filtri anti-jamming nel dominio del tempo (TDAJ) possono introdurre distorsione e bias di ranging. Un filtro di preprocessamento di ordine ottimale corregge adattivamente questa distorsione. In sintesi, la scelta dell'architettura dipende dall'equilibrio tra accuratezza, costo, robustezza e requisiti normativi del contesto applicativo.
Domande frequenti sulla stima DOA per l'anti-jamming GNSS
Come supporta la stima DOA l'anti-jamming GNSS?
Il rilevamento del jamming è il primo passo della mitigazione. Il sistema stima la direzione di arrivo del jammer tramite l'elaborazione dell'array di antenne, poi applica un filtro spaziale o una strategia di nulling per ridurre l'impatto del disturbo e ripulire il segnale utile prima che raggiunga il ricevitore GNSS.
Quali sono le principali categorie di metodi di stima DOA?
I metodi per stimare la DOA di un segnale interferente si classificano principalmente in due modi: stima spettrale e stima parametrica. Gli approcci di beamforming e nulling come il Conventional Beamforming (Bartlett) e il Minimum Variance Distortionless Response (MVDR) rientrano nella stima spettrale.
Perché usare array sparsi per la stima DOA delle interferenze GNSS?
Gli array sparsi e il campionamento sparso riducono i costi hardware e computazionali. Un numero ridotto di elementi può essere selezionato per ricostruire un array sparso non uniforme da un Uniform Circular Array, abbassando la complessità senza perdere accuratezza e robustezza nella stima DOA.
Che ruolo ha il Cramér-Rao Bound nella stima DOA?
Minimizzare il Cramér-Rao Bound (CRB) è usato come obiettivo per garantire l'accuratezza della stima DOA. Il coefficiente di correlazione spaziale (SCC) viene aggiunto come vincolo per mitigare i lobi laterali, e il modello quadratico frazionario risultante è risolto tramite Semi-Definite Relaxation (SDR).