Algoritmos de beamforming espacial antiinterferencia: principios, métodos y desempeño
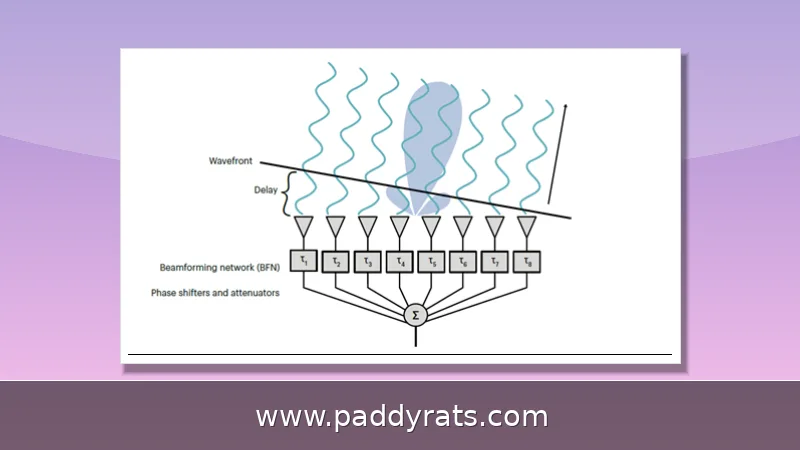
El beamforming espacial antiinterferencia usa arreglos de antenas para dirigir el haz principal a la señal legítima y colocar nulos hacia los interferentes. Aquí comparo MVDR, LMS, Optimized-LMS y RLS con datos de convergencia, profundidad de nulos y supresión real en GNSS, UAV y radar.
¿Qué es el beamforming espacial antiinterferencia y por qué importa?
El beamforming espacial antiinterferencia es una técnica que controla lo que recibe cada antena de un arreglo para modificar la direccionalidad del conjunto. En vez de pelearse con el jammer a punta de potencia o frecuencia, el arreglo apunta su haz principal hacia la señal legítima y coloca nulos de ganancia justo en las direcciones de donde viene la interferencia. De esta forma se suprime el ruido hostil en el dominio espacial sin echar a perder la señal que sí queremos recibir y, en varios esquemas, ni siquiera hace falta conocer de antemano el canal de interferencia.
El problema es más físico que tecnológico: las señales GNSS llegan a la Tierra con una potencia de apenas unos -160 dBW, o sea, más débiles que el propio ruido térmico del ambiente. Con eso en mente, no sorprende que un jammer comercial de 1 W sea capaz de tumbar el servicio GNSS en un radio de 5 a 10 km, y que uno direccional de grado militar alcance más de 50 km. Justo por eso el beamforming antiinterferencia ya no es un capricho de laboratorio: hoy es infraestructura crítica para drones, radares y receptores que operan en entornos de alta dinámica.
¿Cómo funciona el direccionamiento del haz principal y la colocación de nulos?
La idea de fondo es fácil de decir, pero llevarla a la práctica ya es otro tema. El arreglo lo que hace es aplicar pesos complejos a cada elemento, de modo que las contribuciones de la señal que nos interesa se sumen en fase, mientras que las del jammer prácticamente se cancelen entre sí. Así se obtiene un patrón de radiación con ganancia alta justo hacia la dirección de llegada (DOA) legítima, y con una ganancia casi nula en las DOA de las interferencias. A esto se le conoce como null steering, o direccionamiento de nulos.
A grandes rasgos, hay dos caminos para resolver esto. El primero es la proyección al espacio nulo (NSP), que se conforma con las estadísticas de segundo orden de la información del estado del canal; o sea, no necesita la CSI instantánea. El segundo camino pasa por reconstruir la matriz de covarianza de interferencia más ruido (IPNCM) y, a partir de ahí, sacar los pesos adaptativos. Y hay un detalle extra que vale la pena mencionar: en estaciones base que usan arreglos rectangulares uniformes, las superficies inteligentes reconfigurables (IRS) pueden mover el ángulo del haz para esquivar la interferencia y mejorar la SINR, todo sin meter mano en el receptor.
El algoritmo RBORP es un buen ejemplo de este enfoque robusto: lo que hace es minimizar la cota superior de la respuesta de amplitud real justo en las DOA del jammer, y luego resuelve la optimización conjunta apoyándose en el procedimiento S general. Así se evita un problema bien concreto: que un pequeño error de apuntamiento termine dejando al interferente fuera del nulo.
Comparativa de algoritmos adaptativos: ¿MVDR, LMS, Optimized-LMS o RLS?
MVDR (respuesta sin distorsión de mínima varianza) es considerada en la literatura como la técnica antiinterferencia más representativa. ¿Su lógica? Minimizar la potencia de salida sin sacrificar la ganancia en la dirección que nos interesa, es decir, mantener ganancia unitaria hacia la señal deseada. Ahora bien, no es la única opción: LMS, Optimized-LMS y RLS se colocan en distintos puntos de una misma curva donde se cruzan la velocidad de convergencia, la profundidad de los nulos y el costo computacional. Cada una tiene lo suyo, y elegir depende de qué priorices.
En la tabla de abajo se resume cómo se comportan los distintos esquemas cuando se comparan entre sí, según lo que reportan los estudios del área.
| Algoritmo | Convergencia | Profundidad de nulos | Complejidad | Mejor escenario |
|---|---|---|---|---|
| LMS | Lenta | Moderada | Baja | Recursos limitados |
| Optimized-LMS | Media | Buena | Media | SNR y SIR altas |
| RLS | La más rápida | La más profunda | Alta | Interferencia dinámica |
| MVDR | Depende de la IPNCM | Alta | Media-alta | Referencia canónica |
RLS consigue la convergencia más rápida y los nulos más profundos en ángulos de interferencia de 40, 60 y 90 grados, aunque a cambio de una complejidad mayor. Optimized-LMS, por su parte, da mejores resultados cuando la SNR y la SIR son elevadas. Hay un estudio comparativo que reporta un mapeo inteligente no iterativo, el cual se salta la optimización tradicional y reduce el tiempo de cómputo hasta 260 veces; esto pesa mucho cuando el receptor tiene que reaccionar en cuestión de milisegundos.
En la cima de la eficiencia está el framework ARIS: su complejidad computacional no depende de cuántos UAVs haya en el sistema. La clave está en cómo modela la configuración espacial, usando una función de densidad continua que le permite saltarse por completo la optimización combinatoria de alta dimensión, esa que suele volverse intratable cuando crece el número de elementos. A partir de ahí, optimiza de forma conjunta el beamforming de la estación base, la reflexión del ARIS y la distribución espacial de los elementos, todo con un solo objetivo: maximizar la tasa suma en el peor caso. Y el despliegue óptimo que resulta sigue un principio tipo water-filling espacial, es decir, reparte los recursos donde más rinden.
¿Qué es el ensanchamiento de nulos y el procesamiento polarización-espacial en GNSS?
El ensanchamiento de nulos (null broadening) hace más ancha la zona angular donde se cancela la interferencia. ¿La idea? Que un jammer en movimiento, o uno con mucha dinámica, siga cayendo dentro del nulo aunque su DOA vaya cambiando. Es, básicamente, la respuesta lógica a un escenario donde el interferente no se queda quieto.
El algoritmo conjunto polarización-espacial construye primero el modelo de señal recibida de un arreglo sensible a polarización (PSA). Luego reinicia el espectro Capon con interferencia virtual en las vecindades del ángulo de interferencia y del ángulo de polarización, reconstruye la IPNCM y obtiene el vector de pesos adaptativo de polarización mediante gradiente conjugado. Ese truco evita la inversión de matriz, que es el cuello de botella computacional típico.
Para GNSS también existe CS-SFD: representación dispersa de la interferencia por sensado comprimido, reconstrucción dispersa de la matriz de covarianza y carga diagonal para robustez. Funciona con menos snapshots, algo valioso cuando el receptor se mueve rápido. Otra línea forma múltiples haces ciegos que cubren el hemisferio superior para reforzar las señales GNSS sin información previa y elevar la tasa de adquisición bajo interferencia.
¿Cómo se aplican NSP e IRS/ARIS al antijamming moderno?
La proyección al espacio nulo evita necesitar CSI instantánea, lo que simplifica la implementación en escenarios donde el canal cambia más rápido de lo que se puede estimar. El gradiente conjugado sustituye la inversión de matriz y el framework ARIS desacopla la complejidad del número de drones desplegados. Son tres formas distintas de atacar el mismo problema: hacer viable el cálculo en tiempo real.
En radar de arreglo grande, el beamforming de espacio nulo basado en aprendizaje profundo y el beamforming híbrido con máquinas de vectores de soporte (SVM) reducen el costo. SVM simplifica la función objetivo para obtener un vector de codificación ideal y luego la persecución de gradiente construye una reconstrucción dispersa de ese vector, habilitando antijamming de bajo costo.
La percepción con aprendizaje profundo más la decisión con aprendizaje por refuerzo forman otro par: la base de datos aporta ángulos como priors gruesos y el agente decide los pesos. Aplicaciones documentadas incluyen receptores GNSS en entornos de alta dinámica, seguridad de navegación de UAV, comunicación milimétrica, radar de arreglo grande, canal MIMO Y, sistemas satelitales distribuidos y redes integradas terrestre-satélite con D2D.
¿Cuánta supresión real ofrece cada capa de defensa?
En arquitecturas multinivel, ningún algoritmo trabaja solo. La defensa de un UAV, por ejemplo, combina filtrado en el front-end de RF, arreglos CRPA con null steering y procesamiento adaptativo, cada capa con su propio rango de supresión.
| Capa de defensa | Supresión típica | Mecanismo |
|---|---|---|
| Filtrado RF front-end | 10-20 dB | Rechazo fuera de banda |
| CRPA con null steering | 30-50 dB | Nulos espaciales |
| MVDR, STAP, LMS | 40-60 dB | Procesamiento adaptativo |
| Integración INS/GNSS | 20-30 dB | Mitigación indirecta |
Los arreglos CRPA para UAV usan de 4 a 9 elementos, normalmente con espaciamiento de lambda/2. Las frecuencias GNSS relevantes son L1 en 1575.42 MHz, L2 en 1227.60 MHz y L5 en 1176.45 MHz. La supresión adaptativa de 40 a 60 dB es la capa que realmente decide si el receptor mantiene el enganche cuando el jammer barre frecuencias o transmite en ráfagas.
La lección de ingeniería es que el antijamming es una carrera tecnológica: los jammer usan barridos de frecuencia, transmisiones en ráfaga y formas de onda engañosas. El spoofing es una amenaza distinta que exige autenticación y cifrado, no solo nulos. Y como las señales GNSS son extremadamente débiles, ninguna capa por sí sola basta.
¿Qué papel juegan el aprendizaje profundo y el sensado comprimido?
El aprendizaje profundo y el aprendizaje por refuerzo entraron al antijamming para resolver dos tareas que los métodos clásicos hacen mal: percibir el entorno sin supuestos rígidos y decidir pesos en tiempo real. El enfoque de base de datos con beamforming adaptativo robusto trata los ángulos almacenados como priors gruesos, lo que acelera la convergencia cuando el escenario se repite.
El sensado comprimido ataca el problema desde los datos. CS-SFD representa la interferencia de forma dispersa, reconstruye la covarianza con pocas muestras y aplica carga diagonal para robustez. El beamforming ciego multihaz, por su parte, cubre el hemisferio superior con varios haces simultáneos y mejora la adquisición GNSS sin conocer de antemano la dirección del jammer.
La integración de estas técnicas con el framework ARIS apunta a un principio de asignación espacial tipo water-filling: la potencia y los nulos se distribuyen donde más rinden. El resultado práctico es que la complejidad deja de escalar con el número de nodos, algo decisivo en enjambres de UAV y constelaciones satelitales distribuidas.
Riesgos, límites y qué vigilar al elegir un esquema
Ningún algoritmo elimina la amenaza. El jammer puede cambiar de estrategia, y el spoofing engaña al receptor con señales falsas que parecen legítimas; contra eso se necesitan autenticación, cifrado y verificación de integridad, no solo nulos espaciales. La debilidad extrema de la señal GNSS sigue siendo el talón de Aquiles de todo el sistema.
En la práctica conviene elegir por escenario: RLS cuando la interferencia es dinámica y hay presupuesto computacional; Optimized-LMS cuando la SNR y la SIR son altas; MVDR como referencia canónica; NSP cuando no hay CSI instantánea; y sensado comprimido cuando el número de snapshots es limitado. Las figuras clave para documentar un diseño son la clasificación de amenazas GNSS (jamming contra spoofing), la arquitectura de defensa multinivel y los patrones de null steering de un CRPA.
Este artículo no constituye asesoría de inversión. Los datos de supresión y convergencia provienen de estudios publicados en IEEE, arXiv, CSNC 2024 y otras fuentes técnicas citadas al final.
Preguntas frecuentes sobre beamforming antiinterferencia
Estas son las dudas que más aparecen al evaluar un arreglo de antenas para defensa contra jammers, con respuestas directas basadas en la evidencia técnica disponible.
¿Cómo funciona el beamforming espacial antiinterferencia?
Un arreglo de antenas controla la señal en cada sensor para cambiar la direccionalidad del conjunto. Orienta el haz principal hacia las señales legítimas y coloca nulos hacia los jammers, suprimiendo la interferencia en el dominio espacial mientras preserva la señal deseada, sin necesitar conocimiento previo del canal de jamming en algunos esquemas.
¿Qué algoritmo adaptativo converge más rápido?
Entre LMS, Optimized-LMS y RLS, el algoritmo RLS demuestra la convergencia más rápida para aplicaciones antiinterferencia. También logra nulos más profundos contra señales de interferencia en ángulos de 40, 60 y 90 grados, mientras que Optimized-LMS rinde mejor bajo condiciones de SNR y SIR altas.
¿Qué es el ensanchamiento de nulos en GNSS?
El ensanchamiento de nulos amplía la región angular donde se suprime la interferencia, de modo que los jammers de alta dinámica o en movimiento permanezcan dentro del nulo. Un algoritmo de ensanchamiento conjunto polarización-espacial basado en reconstrucción de matriz reinicia el espectro Capon con interferencia virtual y usa gradiente conjugado para evitar la inversión de matriz.
¿Cuánta supresión puede dar un arreglo CRPA?
En una arquitectura de defensa multinivel para UAV, el filtrado del front-end de RF aporta de 10 a 20 dB, un CRPA con null steering aporta de 30 a 50 dB, y el procesamiento adaptativo como MVDR, STAP y LMS aporta de 40 a 60 dB de supresión de interferencia. La integración INS/GNSS suma de 20 a 30 dB de forma indirecta.
Preguntas frecuentes
¿Cómo funciona el beamforming espacial antiinterferencia?
Un arreglo de antenas controla la señal en cada sensor para cambiar la direccionalidad del conjunto. Orienta el haz principal hacia las señales legítimas y coloca nulos hacia los jammers, suprimiendo la interferencia en el dominio espacial mientras preserva la señal deseada, sin necesitar conocimiento previo del canal de jamming en algunos esquemas.
¿Qué algoritmo adaptativo converge más rápido para antijamming?
Entre LMS, Optimized-LMS y RLS, el algoritmo RLS demuestra la convergencia más rápida para aplicaciones antiinterferencia. También logra nulos más profundos contra señales de interferencia en ángulos de 40, 60 y 90 grados, mientras que Optimized-LMS rinde mejor bajo condiciones de SNR y SIR altas.
¿Qué es el ensanchamiento de nulos en el beamforming antiinterferencia para GNSS?
El ensanchamiento de nulos amplía la región angular donde se suprime la interferencia, de modo que los jammers de alta dinámica o en movimiento permanezcan dentro del nulo. Un algoritmo de ensanchamiento conjunto polarización-espacial basado en reconstrucción de matriz reinicia el espectro Capon con interferencia virtual y usa gradiente conjugado para evitar la inversión de matriz.
¿Cuánta supresión de jamming puede proporcionar un arreglo CRPA?
En una arquitectura de defensa multinivel para UAV, el filtrado del front-end de RF aporta de 10 a 20 dB, un CRPA con null steering aporta de 30 a 50 dB, y el procesamiento adaptativo como MVDR, STAP y LMS aporta de 40 a 60 dB de supresión de interferencia. La integración INS/GNSS suma de 20 a 30 dB de forma indirecta.