Estimación DOA antijamming GNSS: arreglos dispersos, CRB y beamforming
La estimación de dirección de llegada (DOA) permite ubicar e invalidar interferencias antes de que dañen la señal GNSS. Aquí explico cómo funcionan los algoritmos, el papel del arreglo disperso, la Cramér-Rao Bound y el beamforming con nulling.
¿Qué es la estimación DOA antijamming en GNSS?
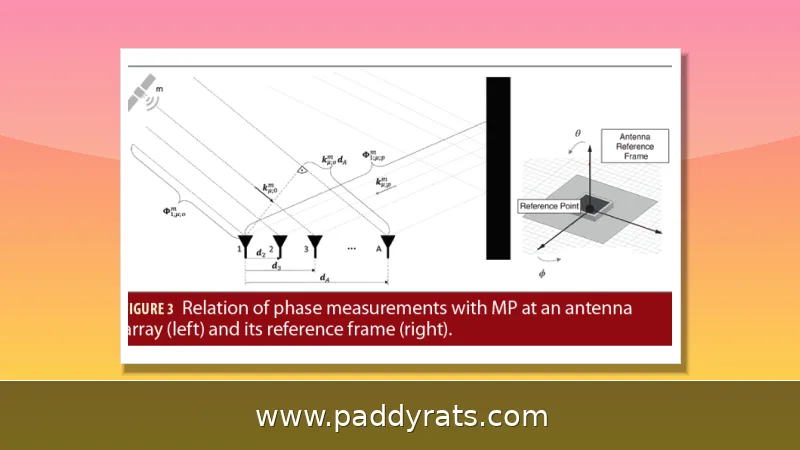
La estimación de dirección de llegada (DOA, Direction of Arrival) es la técnica con la que se determina desde qué dirección llega una señal de interferencia o jamming hacia un receptor GNSS. En mi experiencia revisando cadenas de procesamiento, el primer paso siempre es la detección del jamming; sin ese paso no hay mitigación posible. Ya detectado, el sistema estima el ángulo de llegada con un arreglo de antenas y aplica un filtro espacial o nulling para reducir el impacto del jammer, limpiando la señal útil antes de que llegue al motor de posicionamiento.
Los algoritmos convencionales de DOA normalmente definen sus funciones de costo a partir de métricas de distancia en el espacio euclidiano. Hay un algoritmo propuesto que, según T Long (2026), consigue una estimación superior incluso con menos de 50 snapshots y una relación señal-ruido (SNR) por debajo de -5 dB. Y esto no es un detalle menor: en escenarios reales de interferencia la señal suele llegar débil y con pocas muestras disponibles, de modo que poder trabajar en esas condiciones es lo que termina marcando la diferencia entre un receptor que se degrada y otro que sigue funcionando.
¿Cómo funcionan los algoritmos de estimación DOA: espectral vs paramétrica?
A la hora de estimar la DOA de una señal de jamming, los métodos se dividen básicamente en dos familias: estimación espectral y estimación paramétrica. La primera se apoya en un espectro de potencia P(theta, phi), o sea, en un estimador espacial que depende de coordenadas de ángulo polar; aquí entran los esquemas de beamforming y nulling, como el Conventional Beamforming (método de Bartlett) y el MVDR (Minimum Variance Distortionless Response). La paramétrica, en cambio, trabaja con parámetros basados en un modelo, lo que le da un balance distinto entre resolución y robustez.
La detección del jamming es el primer paso para mitigarlo, y aquí la estimación DOA depende mucho de la resolución que alcance el arreglo. En la práctica, se usa una cadena de cuatro canales de antena —un arreglo en fase cuadrado de cuatro elementos con front-end de cuatro canales coherentes— que se encarga de identificar el jamming, aplicar un filtro espacial y reconstruir la señal para un receptor COTS/SDR. A mí esa arquitectura me parece la manera más clara de describir el flujo completo: detectar, estimar, filtrar y reconstruir, todo sin meter mano en el motor de posicionamiento del receptor comercial.
¿Por qué usar arreglos dispersos para la DOA de interferencias GNSS?
Los arreglos dispersos y el muestreo disperso son una alternativa que abarata tanto el hardware como el costo computacional. La idea es sencilla: en lugar de usar todos los elementos de un Uniform Circular Array (UCA), se elige un subconjunto reducido y con eso se reconfigura un arreglo no uniforme. Así se baja la complejidad del procesamiento sin que la estimación DOA pierda precisión ni robustez. Y hay un plus: el UCA, por su geometría, permite estimar la dirección de llegada de manera simultánea en azimut y elevación, como se documenta en el Chinese Journal of Aeronautics (Vol. 38, Issue 8, agosto de 2025).
Cuando tienes que reconfigurar un arreglo disperso no uniforme, el problema se plantea como un modelo de optimización cuadrático fraccional que termina resolviéndose con Semi-Definite Relaxation (SDR). Al revisar estos trabajos, el atractivo salta a la vista: menos elementos implica menos canales, menos amplificadores y una carga computacional mucho menor, lo cual es clave si pensamos en un receptor que tiene que trabajar en tiempo real. MG Amin, con 201 citas, documenta bien el papel que juegan los arreglos dispersos y el muestreo disperso en el antijam GNSS, y eso respalda que no estamos ante una línea experimental, sino ante una estrategia ya consolidada.
¿Cómo optimizar la precisión con la Cramér-Rao Bound y el coeficiente de correlación espacial?
Minimizar la Cramér-Rao Bound (CRB) es lo que se busca para garantizar la precisión en la estimación DOA. Según R LANG (2025, con 20 citas), se mete el Spatial Correlation Coefficient (SCC) como restricción para bajarle a los lóbulos laterales (side-lobes). Así, el modelo que queda es cuadrático fraccional y se resuelve con Semi-Definite Relaxation (SDR). La verdad es que este enfoque se me hace elegante, porque le pega a dos problemas de una sola vez: la cota teórica del error y la fuga de energía por los lóbulos laterales.
En la práctica, la CRB representa el mejor desempeño que puede lograr cualquier estimador insesgado, así que tomarla como función objetivo es, básicamente, diseñar el arreglo para acercarse lo más posible a ese límite. Con la restricción del SCC se busca que la solución óptima no termine sacrificando el rechazo de interferencias que llegan fuera de la dirección que nos interesa. Para quienes diseñan receptores, todo esto se traduce en una tabla de decisión bastante clara: por un lado la precisión angular y por el otro la capacidad de rechazo, y hay que saber cómo balancearlas según el caso.
¿Cómo funcionan el compressed sensing y la reconstrucción dispersa?
El algoritmo CS-SFD estima la matriz de covarianza de interferencia a través de reconstrucción dispersa y le aplica diagonal loading para que sea más robusto. El procedimiento típico es así: primero se toma un solo snapshot (single shot) del arreglo espacio-temporal y se vectoriza, luego se discretiza la dirección y se estima la matriz de covarianza de interferencia mediante reconstrucción dispersa, y al final se aplica el diagonal loading. Este flujo ya aparece en la literatura de compressed sensing aplicada a GNSS y, desde mi punto de vista, es el puente natural entre los arreglos dispersos y los estimadores paramétricos.
La gran ventaja de la reconstrucción dispersa es que no necesita un montón de snapshots para trabajar. Ahí está el caso del algoritmo de T Long (2026): con menos de 50 snapshots y una SNR por debajo de -5 dB ya logra una estimación decente, justo lo que promete el compressed sensing, o sea, aprovechar que las fuentes están dispersas en el dominio angular para bajar la carga de muestreo. Y en entornos urbanos o cuando hay varios jammers al mismo tiempo, esa eficiencia de muestras marca la diferencia entre poder estimar la dirección de llegada o quedarse con las manos vacías.
¿Cómo se aplican beamforming y nulling: Bartlett y MVDR?
El beamforming y el nulling caen dentro de la estimación espectral. El Conventional Beamforming (Bartlett) forma un haz en la dirección de interés y deja pasar la señal, mientras que el MVDR (Minimum Variance Distortionless Response) minimiza la potencia de salida sujeto a una respuesta sin distorsión en la dirección deseada, colocando nulos en las direcciones de los jammers. Ambos usan el espectro de potencia P(theta, phi) como base del estimador espacial.
La comparación entre ambos es útil para elegir según el escenario. Bartlett es más simple y robusto ante errores de calibración, pero tiene peor resolución; MVDR ofrece mejor rechazo de interferencias, aunque es más sensible a errores de modelo. En el contexto de receptores GNSS de alta precisión, la elección depende de si priorizas simplicidad de implementación o capacidad de rechazo con múltiples jammers simultáneos.
¿Cómo se despliega y qué rendimiento se obtiene en campo?
Un caso documentado es el esquema asistido por Attitude Reference System (ARS), que reduce el tiempo de cómputo aproximadamente 18 veces frente a una búsqueda de Máxima Verosimilitud 1-D altamente optimizada, manteniendo alta precisión de actitud con cuatro jammers (ION 2026 Pacific PNT Meeting, 13-16 de abril de 2026, Honolulu, Hawái, pp. 833-844). El esquema reduce la estimación de actitud 3-D a un seguimiento de yaw 1-D; la variación del ángulo de yaw es localmente equivalente a un desplazamiento DOA 1-D, lo que permite medir el yaw directamente con Constrained Adaptive Monopulse (CAMP) sin búsqueda iterativa.
La fusión multi-satélite basada en ponderación por varianza inversa suprime valores atípicos por jamming o mala geometría. En cuanto al hardware, el arreglo de antena de referencia usa cuatro antenas y cuatro amplificadores en línea, con triple banda GPS L1/L2/L5, GLONASS G1/G2/G5, BeiDou B1/B2, Galileo E1/E5 más servicios de corrección en banda L. La caracterización del arreglo se hace en el sistema esférico de campo cercano StarLab 18 GHz. Estos detalles importan porque el rendimiento DOA depende tanto del algoritmo como de la calidad de calibración del arreglo.
¿Cuáles son los compromisos, riesgos y limitaciones?
Los arreglos dispersos reducen costos de hardware y cómputo frente a un UCA completo, pero especificaciones de modelo demasiado rígidas reducen la flexibilidad y robustez de los métodos de estimación ante interferencia no nominal (Inside GNSS, 2017). La ecualización en dominio analógico tiene mala precisión y aplicabilidad, mientras que la calibración en dominio digital tiene alta complejidad computacional. El antijam de una sola antena evita la desviación de pseudorango por desajuste de amplitud y fase del arreglo, lo que es ventajoso para posicionamiento de alta precisión.
En el plano regulatorio, los dispositivos de jamming son ilegales en la mayoría de los países, pero son fáciles y baratos de comprar. Los jammers simples pueden interrumpir servicios basados en GNSS en varios kilómetros. Se han documentado daños por jamming GNSS en países extranjeros y en Corea (actividades de Corea del Norte). Para ERTMS, los requisitos de seguridad incluyen probabilidad de no detección (Pmd) y tasa de falla (FR), lo que obliga a que cualquier esquema antijam demuestre métricas verificables.
También existe el problema de la distorsión de señal: los filtros de antijam en dominio del tiempo (TDAJ) pueden causar distorsión de señal y sesgo de ranging; un filtro de preprocesamiento de orden óptimo corrige adaptativamente esa distorsión. En mi experiencia, este es uno de los puntos que más se pasa por alto al evaluar un receptor: la mitigación puede mejorar la disponibilidad pero degradar la exactitud si no se compensa la distorsión introducida por el propio filtro.
Preguntas frecuentes sobre estimación DOA antijamming en GNSS
¿Cómo apoya la estimación DOA al antijamming GNSS?
La detección del jamming es el primer paso de la mitigación. El sistema estima la dirección de llegada del jammer mediante procesamiento de arreglo de antenas, luego aplica un filtro espacial o nulling para minimizar el impacto del jammer y limpia la señal útil antes de que llegue al receptor GNSS.
¿Cuáles son las principales categorías de métodos de estimación DOA?
Los métodos para estimar la DOA de una señal de jamming se clasifican en dos grandes grupos: estimación espectral y estimación paramétrica. Los enfoques de beamforming y nulling, como el Conventional Beamforming (Bartlett) y el MVDR, caen dentro de la estimación espectral.
¿Por qué usar arreglos dispersos para la DOA de interferencias GNSS?
Los arreglos dispersos y el muestreo disperso reducen costos de hardware y cómputo. Se puede seleccionar un número reducido de elementos para reconstruir un arreglo no uniforme a partir de un Uniform Circular Array, bajando la complejidad mientras se mantiene la precisión y robustez de la estimación DOA.
¿Qué papel juega la Cramér-Rao Bound en la estimación DOA?
Minimizar la Cramér-Rao Bound (CRB) se usa como objetivo para asegurar la precisión de la estimación DOA. El Spatial Correlation Coefficient (SCC) se agrega como restricción para mitigar lóbulos laterales, y el modelo cuadrático fraccional resultante se resuelve mediante Semi-Definite Relaxation (SDR).