Spatial Anti-Jamming Beamforming Algorithmen: Prinzipien, Methoden und Leistungsvergleich
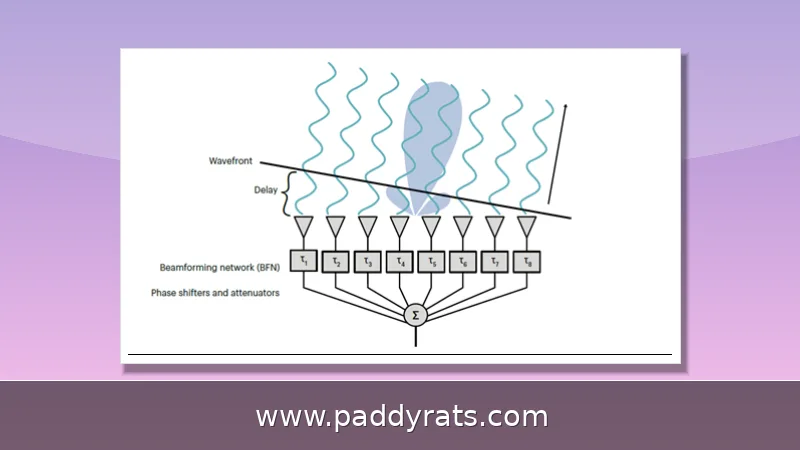
Spatial Anti-Jamming Beamforming nutzt Antennenarrays, um die Hauptkeule auf Nutzsignale zu richten und Nullstellen auf Störer zu setzen. Der Beitrag erklärt Prinzipien, vergleicht MVDR, LMS, Optimized-LMS und RLS und zeigt Leistungsdaten für GNSS, UAV und Radar.
Was ist Spatial Anti-Jamming Beamforming und warum ist es entscheidend?
Spatial Anti-Jamming Beamforming macht sich die räumliche Freiheit eines Antennenarrays zunutze, um Sende- und Empfangskeulen gezielt auf eine legitime Gegenstelle zu richten und so den Einfluss von Störsendern zu verringern. Das Signal wird dabei an jedem einzelnen Sensor gewichtet, wodurch sich die Richtcharakteristik des gesamten Arrays verschiebt: Die Hauptkeule folgt dem gewünschten Signal, während sich in Richtung der Störquelle Nullstellen ausbilden. Je nach Verfahren braucht man dafür keine vorherige Kenntnis des Störkanals – die räumliche Statistik der Empfangssignale reicht hierfür aus.
Ganz praktisch gesehen ist das Thema deshalb so wichtig, weil GNSS-Signale unglaublich schwach ankommen: Auf der Erde liegen sie bei etwa -160 dBW und damit sogar unter dem normalen Umgebungsrauschen. Schon ein handelsüblicher GPS-Störer mit gerade einmal 1 W Sendeleistung kann den GNSS-Empfang in einem Umkreis von 5 bis 10 km lahmlegen, militärische Richtstörer schaffen sogar über 50 km. Kein Wunder also, dass Anti-Jamming als ein regelrechtes technologisches Wettrüsten gilt – die Gegenseite arbeitet mit Frequenzsweeps, kurzen Burst-Aussendungen und täuschenden Wellenformen. Wichtig ist dabei die Trennung vom Spoofing: Das ist eine eigene Bedrohung und lässt sich nicht mit Störunterdrückung allein lösen, sondern verlangt Authentifizierung und Verschlüsselung.
Kernprinzipien: Hauptkeulensteuerung und Platzierung von Nullstellen
Im Kern läuft das so ab: Zuerst wird die Hauptkeule des Arrays auf die Richtung ausgerichtet, aus der das Nutzsignal kommt – und danach setzt man Nullstellen genau auf die Einfallsrichtungen der Störer. Die Gewichte der einzelnen Antennenelemente steuern dabei, mit welcher Amplitude und Phase das empfangene Signal gewichtet wird. Bei einer Controlled Reception Pattern Antenna (CRPA) für UAVs sind üblicherweise 4 bis 9 Elemente im Einsatz, und zwar mit einem Abstand von ungefähr einer halben Wellenlänge zueinander. Durch diese Anordnung lassen sich Störer räumlich unterdrücken, ohne dass das eigentliche Nutzsignal nennenswert beeinträchtigt wird.
Ein zentraler Baustein ist dabei die Null-Space-Projektion (NSP). Ihr großer Vorteil: Sie kommt mit Statistiken zweiter Ordnung der Kanalzustandsinformationen aus – momentane CSI braucht sie nicht. Setzt man an der Basisstation ein uniformes rechteckiges Array ein, kann zusätzlich eine intelligente reflektierende Oberfläche (IRS) den Strahlwinkel gezielt verändern, um Störungen zu umgehen und den SINR zu verbessern. Wer noch einen Schritt weitergehen will, kombiniert das mit einer polarisationsräumlichen Nullstellenverbreiterung: Zuerst wird das Empfangssignal einer polarisationssensitiven Anordnung (PSA) modelliert, dann setzt man das Capon-Spektrum mit virtuellen Störern in der Umgebung der Stör- und Polarisationswinkel neu an, rekonstruiert daraus die IPNCM – und berechnet den polarisationsadaptiven Gewichtsvektor schließlich per konjugiertem Gradienten. Der Clou daran: Eine Matrixinversion, sonst oft der teuerste Rechenschritt, lässt sich damit komplett umgehen.
Adaptive Algorithmen im Vergleich: LMS, Optimized-LMS, RLS und MVDR
Bei den adaptiven Anti-Jamming-Algorithmen gibt es mehrere Ansätze, die miteinander konkurrieren. Als die wohl repräsentativste Technik für Anti-Jamming-Beamforming gilt MVDR (Minimum Variance Distortionless Response): Das Verfahren minimiert die Ausgangsleistung und lässt das Nutzsignal gleichzeitig verzerrungsfrei passieren. LMS ist zwar einfacher aufgebaut, konvergiert dafür aber langsamer. Optimized-LMS schneidet bei hohem SNR und SIR am besten ab. RLS wiederum erreicht die schnellste Konvergenz und erzielt tiefere Nullstellen bei Störwinkeln von 40, 60 und 90 Grad – allerdings erkauft man sich das mit einer höheren Rechenkomplexität.
Die folgende Übersicht fasst die wesentlichen Eigenschaften der vier Algorithmen zusammen.
| Algorithmus | Konvergenz | Nullstellentiefe | Komplexität | Stärke |
|---|---|---|---|---|
| LMS | langsam | moderat | niedrig | einfache Umsetzung |
| Optimized-LMS | mittel | gut | niedrig bis mittel | hohes SNR und SIR |
| RLS | schnellste | tief | hoch | schnelle Konvergenz |
| MVDR | mittel | tief | mittel bis hoch | verzerrungsfreies Nutzsignal |
Letztlich ist die Entscheidung stark vom konkreten Szenario abhängig. Geht es um hochdynamische Störer, bei denen jede Millisekunde zählt, ist RLS die naheliegende Wahl – die Konvergenz ist hier einfach am schnellsten. Muss man dagegen mit begrenzten Rechenressourcen auskommen und kann mit langsameren Änderungen der Störumgebung leben, sind LMS oder Optimized-LMS die günstigere Alternative. Und MVDR bietet sich immer dann an, wenn das Nutzsignal möglichst unverzerrt erhalten bleiben soll und die Störumgebung über den relevanten Zeitraum einigermaßen stationär bleibt.
Nullstellenverbreiterung und polarisationsräumliche Verarbeitung für GNSS
Bei GNSS-Empfängern genügt eine einzelne, scharfe Nullstelle häufig nicht – schließlich bewegen sich Störer, oder der Empfänger selbst ist hohen Dynamiken ausgesetzt. Genau hier setzt die Nullstellenverbreiterung an: Sie dehnt den Winkelbereich, in dem Interferenzen unterdrückt werden, sodass auch ein wandernder Störer innerhalb der Null bleibt. Der oben beschriebene polarisationsräumliche Ansatz, der auf einer Matrixrekonstruktion beruht, greift dabei auf ein neu angesetztes Capon-Spektrum mit virtuellen Störern zurück und bedient sich des konjugierten Gradienten, um die Matrixinversion zu umgehen. Das reduziert den Rechenaufwand spürbar, ohne dass die Unterdrückungsleistung darunter leidet.
Für GNSS gibt es darüber hinaus noch ein paar speziellere Verfahren. CS-SFD etwa setzt auf Compressed Sensing, um die Interferenz dünnbesetzt darzustellen, rekonstruiert daraus die Störkovarianzmatrix und sorgt per Diagonal Loading für Robustheit – das klappt auch dann noch, wenn nur wenige Snapshots vorliegen. Beim blinden Multibeamforming für GNSS werden mehrere Keulen über der oberen Halbkugel erzeugt, um die GNSS-Signale ohne jede Vorabinformation zu verstärken; auf diese Weise lässt sich die Akquisitionsrate unter Störung deutlich steigern. Und dann wäre da noch das SVM-basierte hybride Beamforming: Hier wird die Zielfunktion vereinfacht, ein idealer Codierungsvektor gewonnen und daraus mittels Gradient Pursuit eine dünnbesetzte Rekonstruktion des idealen Strahlvektors aufgebaut – ein vergleichsweise kostengünstiger Weg zum Anti-Jamming.
Null-Space-Projektion und IRS/ARIS-gestütztes Anti-Jamming
Die Null-Space-Projektion bietet den Vorteil, ohne momentane Kanalzustandsinformationen auszukommen, was sie für dynamische Umgebungen attraktiv macht. Noch einen Schritt weiter geht das ARIS-Framework (Aerial Reconfigurable Intelligent Surface). Es modelliert die räumliche Konfiguration über eine kontinuierliche Dichtefunktion im Mean-Field-Ansatz und umgeht damit die hochdimensionale kombinatorische Optimierung. Die gemeinsame Optimierung von Basisstations-Beamforming, ARIS-Reflexion und ARIS-Raumverteilung maximiert die Worst-Case-Summenrate und wird mit variationsbasierten Verfahren sowie Riemannschen Mannigfaltigkeitsmethoden gelöst.
Bemerkenswert ist, dass die Rechenkomplexität von ARIS unabhängig von der Anzahl der UAVs ist. Die optimale Verteilung folgt einem räumlichen Water-Filling-Prinzip. Ergänzend existiert der RBORP-Algorithmus, der die obere Schranke der tatsächlichen Amplitudenantwort an den DOA der Störer minimiert und eine gemeinsame Optimierung mit dem General-S-Verfahren durchführt. Eine vergleichende Studie berichtet zudem von einem intelligenten nicht-iterativen Mapping, das die traditionelle Optimierung umgeht und die Rechenzeit um bis zu 260x reduziert.
Maschinelles Lernen und Deep-Learning-Ansätze
Maschinelles Lernen erweitert das Feld um datengetriebene Verfahren. Ein verbreitetes Muster kombiniert Deep-Learning-Wahrnehmung mit Reinforcement-Learning-Entscheidungen: Das neuronale Netz schätzt die Störumgebung, der RL-Agent wählt die Beamforming-Strategie. Eine datenbankgestützte robuste adaptive Beamforming-Methode behandelt Datenbankwinkel als grobe Priorinformationen und stabilisiert so die Gewichtsberechnung. Für große Radararrays existiert ein auf Deep Learning basierendes Null-Space-Beamforming, das die Projektion effizient approximiert.
Diese Ansätze sind besonders dann attraktiv, wenn sich die Störumgebung schnell ändert und klassische Optimierung zu langsam wäre. Allerdings benötigen sie Trainingsdaten, die die realen Bedingungen abdecken, und ihre Robustheit gegenüber neuartigen Störwellenformen muss jeweils geprüft werden. In der Praxis werden sie daher meist mit klassischen Verfahren wie MVDR oder NSP kombiniert, statt sie vollständig zu ersetzen.
Leistungsdaten: Wie viel Unterdrückung liefert welche Schicht?
In einer mehrschichtigen UAV-Verteidigungsarchitektur addieren sich die Unterdrückungseffekte der einzelnen Stufen. Die folgende Tabelle zeigt die typischen Werte, die in der Literatur berichtet werden.
| Verteidigungsschicht | Unterdrückung | Art |
|---|---|---|
| RF-Frontend-Filterung | 10-20 dB | direkt |
| CRPA mit Null-Steering | 30-50 dB | direkt |
| Adaptive Verarbeitung (MVDR, STAP, LMS) | 40-60 dB | direkt |
| INS/GNSS Tight Integration | 20-30 dB | indirekt |
Die Werte machen deutlich, dass kein einzelner Mechanismus allein ausreicht. Die Kombination aus Frontend-Filterung, CRPA mit Null-Steering und adaptiver Verarbeitung liefert die höchste Unterdrückung, während die tighte INS/GNSS-Integration indirekt zur Robustheit beiträgt, indem sie bei kurzzeitigen Signalverlusten die Navigation stützt. GNSS-Frequenzen wie L1 bei 1575,42 MHz, L2 bei 1227,60 MHz und L5 bei 1176,45 MHz sind dabei die relevanten Bänder, in denen Störer und Gegenmaßnahmen wirken.
Anwendungen, Risiken und Grenzen der Technologie
Die Anwendungsfelder sind breit: GNSS-Empfänger in hochdynamischen Umgebungen, Navigation und Sicherheit von UAVs, Millimeterwellenkommunikation, Radar mit großen Arrays, MIMO-Y-Kanäle, verteilte Satellitensysteme sowie integrierte terrestrisch-satellitäre und D2D-Netzwerke. In all diesen Bereichen geht es darum, die räumliche Freiheit des Arrays zu nutzen, um Störer zu unterdrücken, ohne das Nutzsignal zu opfern. Die Forschung adressiert dabei sowohl die Algorithmik als auch die praktische Umsetzung unter Echtzeitbedingungen.
Die Grenzen sind ebenso wichtig wie die Möglichkeiten. Anti-Jamming bleibt ein Wettrüsten: Störer passen sich an, nutzen Frequenzsprünge, Burst-Aussendungen und täuschende Wellenformen. Spoofing ist eine separate Bedrohung und lässt sich nicht allein durch räumliche Unterdrückung lösen; hier sind Authentifizierung und Verschlüsselung gefragt. Da GNSS-Signale extrem schwach sind, bleibt die Vulnerabilität grundsätzlich hoch. Zur Veranschaulichung dienen Klassifikationsgrafiken zur GNSS-Interferenzbedrohung, Architekturbilder mehrschichtiger Verteidigung sowie Diagramme der CRPA-Null-Steering-Charakteristik. Wer in diesem Feld investiert oder entwickelt, sollte diese Risiken realistisch einpreisen.
Häufig gestellte Fragen
Wie funktioniert Spatial Anti-Jamming Beamforming?
Ein Antennenarray steuert das Signal an jedem Sensor, um die Richtcharakteristik des Arrays zu verändern. Die Hauptkeule wird auf legitime Signale ausgerichtet, während Nullstellen auf Störer gesetzt werden. So wird Interferenz räumlich unterdrückt, das Nutzsignal bleibt erhalten, und in einigen Verfahren ist keine vorherige Kenntnis des Störkanals nötig.
Welcher adaptive Beamforming-Algorithmus konvergiert am schnellsten gegen Störungen?
Unter LMS, Optimized-LMS und RLS zeigt RLS die schnellste Konvergenz für Anti-Jamming-Anwendungen. RLS erreicht zudem tiefere Nullstellen bei Störwinkeln von 40, 60 und 90 Grad. Optimized-LMS performt dagegen am besten unter Bedingungen mit hohem SNR und SIR, während LMS einfacher, aber langsamer ist.
Was ist Nullstellenverbreiterung beim GNSS-Anti-Jamming-Beamforming?
Nullstellenverbreiterung vergrößert den Winkelbereich, in dem Interferenzen unterdrückt werden, damit hochdynamische oder bewegte Störer innerhalb der Null bleiben. Ein polarisationsräumlicher Ansatz auf Basis einer Matrixrekonstruktion setzt das Capon-Spektrum mit virtuellen Störern neu an und nutzt den konjugierten Gradienten, um die Matrixinversion zu vermeiden.
Wie viel Störunterdrückung liefert ein CRPA-Array?
In einer mehrschichtigen UAV-Verteidigungsarchitektur liefert die RF-Frontend-Filterung 10 bis 20 dB, ein CRPA mit Null-Steering 30 bis 50 dB und adaptive Verarbeitung wie MVDR, STAP und LMS 40 bis 60 dB Störunterdrückung. Die tighte INS/GNSS-Integration trägt indirekt mit 20 bis 30 dB zur Robustheit bei.