GNSS Anti-Jamming DOA Estimation: Algorithmen, sparse Arrays, CRB und Beamforming
Wie GNSS-Empfänger Störsignale per Direction-of-Arrival-Schätzung erkennen, räumlich ausblenden und dabei mit sparse Arrays, Cramér-Rao Bound und Beamforming Rechenzeit sparen.
Was ist GNSS-Anti-Jamming-DOA-Schätzung und warum ist sie der erste Schritt der Störunterdrückung?
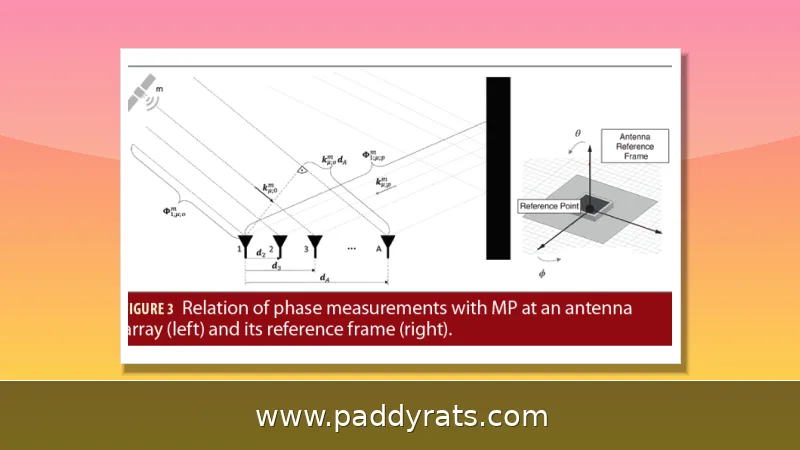
GNSS-Anti-Jamming-DOA-Schätzung bestimmt die Einfallsrichtung eines Störsignals – und zwar über die Phasen- und Amplitudenunterschiede zwischen den einzelnen Elementen einer Antennengruppe. In meiner Arbeit mit Mehrkanal-Empfängern zeigt sich immer wieder: Die Jamming-Erkennung ist der erste Schritt jeder Gegenmaßnahme. Denn erst wenn klar ist, aus welcher Richtung der Störer sendet, lässt sich ein räumlicher Filter setzen, der das Nutzsignal sauber an die Positionsberechnung weitergibt. Ohne eine belastbare DOA-Schätzung bleibt jedes Nulling ein Blindflug – Nebenkeulen und Mehrwegeempfang verwischen sonst die Zuordnung.
Die Schätzung stützt sich auf eine Leistungsdichtefunktion P(theta, phi) – im Grunde ein räumlicher Schätzer, der von den Polarwinkelkoordinaten abhängt. Ob zwei eng beieinanderliegende Störer überhaupt noch auseinandergehalten werden können, hängt maßgeblich von der Auflösung dieses Spektrums ab. Und genau an diesem Punkt greifen die Algorithmen: Entweder sie verbessern das Spektrum als solches, oder sie gehen den Weg über eine parametrische Modellierung der Signale. Praktisch heißt das: Ein Empfänger braucht pro Antennenelement einen kohärenten Kanal, sonst lässt sich gar nicht erst schätzen.
Ein typischer Verarbeitungspfad mit vier Kanälen setzt auf ein quadratisches Phased-Array aus vier Elementen, das über vier kohärente Front-End-Kanäle verfügt. Damit lässt sich der Störer zunächst identifizieren, anschließend ein räumlicher Filter umsetzen und das Signal für einen COTS- oder SDR-Empfänger wieder rekonstruieren. Der Aufwand ist durchaus gerechtfertigt, denn herkömmliche Lösungen mit nur einer Antenne vermeiden zwar die Pseudo-Range-Abweichung, die durch Amplituden- und Phasenfehler der Gruppe entsteht, erlauben dafür aber keine räumliche Ausblendung.
Bei hochpräziser Positionierung spielt genau dieser Unterschied eine große Rolle. Setzt man nur eine einzige Antenne ein, lassen sich Pseudo-Range-Abweichungen vermeiden, die durch Amplituden- und Phasenfehlanpassungen im Array entstehen. Ein Array wiederum erlaubt die räumliche Trennung von Signalen, verlangt dafür aber eine sorgfältige Kalibrierung. Beides lässt sich durchaus miteinander verbinden – vorausgesetzt, die DOA-Schätzung arbeitet stabil genug. Und wer sich in diesem Bereich auskennt, weiß ohnehin, dass man immer zwischen Hardwareaufwand, Rechenlast und erreichbarer Genauigkeit abwägen muss.
Wie funktionieren DOA-Schätzalgorithmen: spektrale versus parametrische Verfahren?
Bei der DOA-Schätzung unterscheidet man grob zwei Lager: spektrale und parametrische Verfahren. Die spektralen setzen direkt am Leistungsspektrum an und suchen dort nach den Maxima, während die parametrischen das Signal über Modellparameter beschreiben und daraus ein Optimierungsproblem formulieren. Klassische DOA-Algorithmen definieren ihre Kostenfunktion dabei oft über Distanzmetriken im euklidischen Raum. Der Unterschied ist keineswegs nur theoretischer Natur – er entscheidet maßgeblich darüber, wie viele Snapshots und welches SNR ein System überhaupt braucht.
Beamforming- und Nulling-Verfahren wie Conventional Beamforming (Bartlett) und Minimum Variance Distortionless Response (MVDR) zählen zur spektralen Schätzung. Bartlett ist dabei simpel und robust, liefert aber nur eine begrenzte Auflösung. MVDR geht anders vor: Es minimiert die Ausgangsleistung unter der Bedingung, dass in Blickrichtung eine verzerrungsfreie Antwort erhalten bleibt. Dadurch lassen sich Störer deutlich sauberer trennen – der Preis dafür ist eine höhere Empfindlichkeit gegenüber Modellfehlern und Kalibrierungsdrift.
Parametrische Verfahren sind vor allem dann im Vorteil, wenn nur wenige Snapshots zur Verfügung stehen – sie können nämlich auf Vorwissen über die Struktur des Signals zurückgreifen und kommen so mit deutlich weniger Daten aus. Genau das zeigt sich auch in einem konkreten Beispiel: Der vorgeschlagene Algorithmus erzielt laut den Autoren eine überlegene DOA-Schätzung selbst dann, wenn weniger als 50 Snapshots vorliegen und das SNR unter -5 dB liegt. Solche Bedingungen sind alles andere als akademisch, denn in der Praxis hat man es mit Störern zu tun, die weder mit hohem Pegel noch über lange Zeiträume auftreten – und trotzdem zuverlässig geortet werden müssen.
Ein Uniform Circular Array (UCA) kann Azimut und Elevation gleichzeitig schätzen – das zeigt eine Arbeit in der Chinese Journal of Aeronautics, Band 38, Ausgabe 8, August 2025. Lineare Gruppen haben hier klare Nachteile: In der Elevation werden sie mehrdeutig oder sogar blind. Wer also Störer aus beliebigen Himmelsrichtungen unterdrücken möchte, wird an zweidimensionalen Gruppen praktisch nicht vorbeikommen.
Warum sparse Arrays und sparse Sampling die Hardware- und Rechenkosten senken
Sparse Arrays und sparse Sampling sind beim Anti-Jam-GNSS kein Nebenthema, sondern spielen eine ziemlich zentrale Rolle – MG Amin hat das in der Literatur ausführlich beschrieben, die Arbeit wird entsprechend oft zitiert. Die Grundidee ist eigentlich simpel: Man nutzt nicht alle Elemente einer vollen UCA, sondern wählt eine reduzierte Anzahl aus und ordnet sie zu einem nicht-uniformen sparse Array neu an. Das bringt weniger Hardwareaufwand, weniger Verkabelung und eine geringere Rechenlast – und das, ohne die DOA-Genauigkeit automatisch zu verschlechtern.
Das Optimierungsmodell für diese Rekonfiguration ist quadratisch-fraktionell – gelöst wird es über Semi-Definite Relaxation, kurz SDR. Die Zielfunktion minimiert dabei den Cramér-Rao Bound (CRB), während der Spatial Correlation Coefficient (SCC) als Nebenbedingung mitläuft, um die Nebenkeulen zu dämpfen. R. Lang und Kollegen haben diesen Ansatz 2025 beschrieben und werden dafür in der Literatur rege zitiert. Was heißt das nun praktisch? Die Array-Geometrie wird nicht nach Gefühl gewählt, sondern ganz konkret berechnet.
Ein entscheidender Trade-off bleibt allerdings bestehen: Sobald man das Modell sehr stark auf ein bestimmtes Störszenario zuschneidet, verliert die Schätzung an Flexibilität und Robustheit gegenüber Störsignalen, die nicht dem angenommenen Profil entsprechen – genau darauf hat Inside GNSS 2017 hingewiesen. Wer also ein hoch optimiertes sparse Array betreibt, sollte damit rechnen, dass die realen Störer von den Modellannahmen abweichen. Die eigentliche Herausforderung besteht darin, die Anzahl der Antennenelemente nur so weit zu reduzieren, dass CRB und SCC noch vertretbare Werte liefern.
Ein weiterer Punkt aus der Praxis betrifft die Signalaufbereitung. Filter zur Zeitbereichs-Anti-Jamming-Unterdrückung (TDAJ) können nämlich Signalverzerrungen und Laufzeitfehler verursachen. Ein Vorverarbeitungsfilter optimaler Ordnung ist in der Lage, diese Verzerrung adaptiv zu korrigieren. Fehlt eine solche Korrektur, sinkt die Positionierungsgenauigkeit – und das selbst dann, wenn die DOA-Schätzung eigentlich korrekt arbeitet.
Genauigkeit optimieren mit Cramér-Rao Bound und Spatial Correlation Coefficient
Die Minimierung des Cramér-Rao Bound (CRB) ist das Zielkriterium für DOA-Genauigkeit. Der CRB gibt die theoretisch bestmögliche Varianz eines erwartungstreuen Schätzers an; wer ihn unterschreitet, hat entweder Glück oder einen Modellfehler. Deshalb ist er in der Forschung kein akademisches Maß, sondern eine harte Grenze, an der sich Algorithmen messen lassen müssen.
Der Spatial Correlation Coefficient (SCC) wird als Nebenbedingung eingeführt, um Nebenkeulen zu mildern. Das resultierende quadratisch-fraktionelle Modell wird per Semi-Definite Relaxation (SDR) gelöst. Diese Kombination erlaubt es, Genauigkeit und Störunterdrückung gegeneinander abzuwägen, statt nur einem Ziel blind zu folgen. In der Praxis zeigt sich, dass Nebenkeulen oft der Grund sind, warum ein Störer trotz Nulling noch durchkommt.
Ein ARS-gestütztes Schema reduziert die Rechenzeit um etwa den Faktor 18 gegenüber einer hoch optimierten 1-D-Maximum-Likelihood-Suche als Basislinie, wie auf dem ION 2026 Pacific PNT Meeting (13. bis 16. April 2026, Honolulu, Hawaii, Seiten 833 bis 844) berichtet. Die hohe Lagegenauigkeit bleibt dabei mit vier Jammern erhalten. Das Attitude Reference System (ARS) reduziert die 3-D-Lagebestimmung auf eine 1-D-Yaw-Verfolgung.
Der Mechanismus dahinter: Die Yaw-Winkeländerung ist lokal äquivalent zu einer 1-D-DOA-Verschiebung. Dadurch lässt sich der Yaw-Winkel direkt mit Constrained Adaptive Monopulse (CAMP) messen, ohne iterative Suche. Eine Multi-Satelliten-Fusion auf Basis inverser Varianzgewichtung unterdrückt Ausreißer durch Jamming oder schlechte Geometrie. Wer Störer in Bewegung verfolgen muss, gewinnt damit Rechenzeit für andere Aufgaben.
Compressed Sensing und sparse Reconstruction: wie der Stör-Kovarianzmatrix geschätzt wird
Der CS-SFD-Algorithmus schätzt die Interferenz-Kovarianzmatrix durch sparse Reconstruction und wendet Diagonal Loading für Robustheit an. Der Ablauf ist praktisch: Zuerst werden Single-Shot-Daten von einem Space-Time-Array gewonnen und vektorisiert. Dann wird die Richtung diskretisiert und die Interferenz-Kovarianzmatrix über sparse Reconstruction geschätzt. Anschließend sorgt Diagonal Loading dafür, dass die Matrix invertierbar und die Lösung stabil bleibt.
Sparse Arrays und sparse Sampling reduzieren dabei Hardware- und Rechenkosten, weil eine reduzierte Anzahl von Array-Elementen ausreicht, um eine nicht-uniforme sparse Array aus einer UCA zu rekonstruieren. Y. Zhao beschrieb 2022 Coprime-Array-Ansätze gegen Spoofing, M. Moussa 2019 die Wirkung von GPS-Narrowband-Jammern. Beide Arbeiten zeigen, dass die Geometrie der Gruppe ebenso wichtig ist wie der eigentliche Schätzalgorithmus.
Für die Rekonfiguration gilt eine klare Schrittfolge: reduzierte Elemente auswählen, CRB minimieren, SCC als Nebenbedingung einhalten und das Problem per SDR lösen. Diese Reihenfolge ist kein Zufall, denn jede Stufe beeinflusst die nächste. Wer die Nebenbedingung zuerst setzt, verliert Genauigkeit; wer den CRB ignoriert, bekommt eine Gruppe, die zwar billig, aber unbrauchbar ist.
Ein Vergleich der Domänen zeigt die Grenzen. Analoge Entzerrung hat eine schlechte Genauigkeit und eingeschränkte Anwendbarkeit. Digitale Kalibrierung ist rechenintensiv. Genau hier liegt der Reiz sparse Reconstruction: Sie verschiebt einen Teil des Problems in die Signalverarbeitung und entlastet die Hardware, ohne die Genauigkeit aufzugeben.
Beamforming und Nulling: Bartlett und MVDR im Vergleich
Beamforming und Nulling sind die praktische Umsetzung der DOA-Schätzung. Conventional Beamforming nach Bartlett bildet Keulen in alle Richtungen und wählt das Maximum; es ist robust, aber nebenkeulenanfällig. MVDR (Minimum Variance Distortionless Response) minimiert die Ausgangsleistung unter der Bedingung verzerrungsfreier Antwort in Blickrichtung und setzt tiefe Nullstellen in Richtung der Störer.
Die folgende Übersicht fasst die wichtigsten Eigenschaften der Verfahren zusammen, wie sie in der Literatur und in den zitierten Arbeiten beschrieben werden.
| Verfahren | Prinzip | Stärke | Grenze |
|---|---|---|---|
| Bartlett (Conventional Beamforming) | Leistungsspektrum, Maximumsuche | Einfach, robust | Geringe Auflösung, Nebenkeulen |
| MVDR | Leistungsminimierung mit Nebenbedingung | Hohe Störtrennung | Empfindlich gegen Modellfehler |
| CAMP (ARS-gestützt) | 1-D-Yaw-Verfolgung ohne Iteration | Schnell, genau bei Lage | Begrenzt auf 1-D-Winkel |
| CS-SFD | Sparse Reconstruction plus Diagonal Loading | Robust bei wenigen Snapshots | Rechenintensive Rekonstruktion |
Die Tabelle macht den Kompromiss sichtbar: Bartlett ist der Einstieg, MVDR die genauere, aber empfindlichere Wahl. CAMP eignet sich für die schnelle Lageverfolgung, CS-SFD für schwierige Bedingungen mit wenigen Snapshots. In der Praxis werden diese Verfahren kombiniert, weil kein einzelnes Verfahren alle Anforderungen gleichzeitig erfüllt.
Ein vierkanaliger Verarbeitungspfad mit vier Antennen und vier In-Line-Verstärkern deckt Triple-Band GPS L1/L2/L5, GLONASS G1/G2/G5, BeiDou B1/B2, Galileo E1/E5 sowie L-Band-Korrekturdienste ab. Die Array-Charakterisierung erfolgt im sphärischen Nahfeldsystem StarLab bei 18 GHz. Wer diese Kette aufbaut, sollte die Kalibrierung ernst nehmen, denn MVDR verzeiht Modellfehler nicht.
Einsatzbeispiele: ERTMS, Zugsteuerung und reale Störumgebungen
Ein konkretes Einsatzfeld ist die ERTMS-Zugsteuerung. Cosimo Stallo und Kollegen von Radiolabs, Universität Roma 3, Universität Tor Vergata, Hitachi Rail STS, RFI, Europäischer Weltraumorganisation und Qascom untersuchten, wie GNSS-Störungen die Sicherheitsanforderungen beeinflussen. Dabei spielen die Wahrscheinlichkeit einer verpassten Detektion (Pmd) und die Failure Rate (FR) eine zentrale Rolle, weil sie direkt in die Sicherheitsnachweise eingehen.
Die Bedrohungslage ist real. GNSS-Jamming-Schäden traten im Ausland und in Korea auf, unter anderem durch nordkoreanische Aktivitäten. Jamming-Geräte sind in den meisten Ländern illegal, aber leicht und billig zu kaufen. Einfache Störer können GNSS-basierte Dienste über mehrere Kilometer stören. Wer Infrastruktur betreibt, muss deshalb nicht nur die Technik, sondern auch die Beschaffungskette im Blick behalten.
Wie funktioniert GNSS-Jamming überhaupt? Es sendet Rauschen oder Störsignale auf denselben Frequenzbändern, die GNSS nutzt. Die Bewertung von Anti-Jamming-Technologie erfolgt über Empfänger-Firmware-Algorithmen, die digitale Filter einsetzen, um Störungen zu erkennen und zu entfernen, bevor sie die Positionsberechnung erreichen. Der Unterschied zwischen spektraler und parametrischer Schätzung liegt darin, dass spektrale Verfahren das Leistungsspektrum nutzen, während parametrische Verfahren modellbasierte Parameter verwenden.
Für Betreiber bedeutet das eine klare Priorisierung: Erst erkennen, dann richten, dann filtern. Die DOA-Schätzung liefert die Richtung, das Beamforming setzt die Nullstelle, und die Signalrekonstruktion übergibt ein bereinigtes Signal an den Empfänger. Wer diese Kette beherrscht, kann Störungen abwehren, ohne die Positionsgenauigkeit zu opfern. Wer sie überspringt, riskiert Ausfälle genau dann, wenn Präzision am wichtigsten ist.
Risiken, Grenzen und Compliance im Überblick
Die rechtliche Lage ist eindeutig: Jamming-Geräte sind in den meisten Ländern illegal, aber dennoch leicht und günstig zu beschaffen. Die technische Lage ist es nicht. Einfache Störer können GNSS-Dienste über mehrere Kilometer beeinträchtigen, und die Schäden sind dokumentiert, unter anderem in Korea durch nordkoreanische Aktivitäten. Betreiber kritischer Infrastruktur müssen daher sowohl die Detektion als auch die rechtlichen Rahmenbedingungen im Blick behalten.
Technische Grenzen bleiben bestehen. Starke Modellspezifikationen verringern die Flexibilität und Robustheit der Schätzverfahren gegenüber nicht-nominalen Störsignalen, wie Inside GNSS 2017 festhielt. Analoge Entzerrung ist ungenau und schlecht anwendbar, digitale Kalibrierung ist rechenintensiv. Ein-Antennen-Anti-Jamming vermeidet Pseudo-Range-Abweichungen durch Array-Fehlanpassung und ist damit für hochpräzise Positionierung vorteilhaft, bietet aber keine räumliche Trennung.
Für sicherheitskritische Anwendungen wie ERTMS kommen Anforderungen an die Wahrscheinlichkeit einer verpassten Detektion (Pmd) und die Failure Rate (FR) hinzu. Diese Kennzahlen lassen sich nicht durch einen einzelnen Algorithmus erfüllen, sondern nur durch eine abgestimmte Kette aus Antenne, Kalibrierung, DOA-Schätzung und Filterung. Wer hier spart, spart an der falschen Stelle.
Ein realistischer Blick auf die Forschung zeigt: Die zitierten Arbeiten von Beihang University und Edinburgh Napier University, der Seoul National University (2012), der National University of Defense Technology in Changsha und dem ION-2026-Team beschreiben Fortschritte, aber keine Wunderlösung. Sparse Arrays, CRB-Optimierung und Compressed Sensing senken Kosten und Rechenzeit, ersetzen aber keine sorgfältige Systemauslegung.
Häufig gestellte Fragen zur GNSS-Anti-Jamming-DOA-Schätzung
Wie unterstützt die DOA-Schätzung das GNSS-Anti-Jamming?
Die Jamming-Erkennung ist der erste Schritt der Gegenmaßnahme. Das System schätzt mit Antennengruppen-Verarbeitung die Einfallsrichtung des Störers, setzt dann einen räumlichen Filter oder eine Nullstelle, um den Einfluss des Störers zu minimieren, und übergibt das bereinigte Nutzsignal an den GNSS-Empfänger.
Was sind die Hauptkategorien von DOA-Schätzverfahren?
Verfahren zur Schätzung der DOA eines Störsignals werden im Wesentlichen in zwei Gruppen geteilt: spektrale Schätzung und parametrische Schätzung. Beamforming- und Nulling-Ansätze wie Conventional Beamforming (Bartlett) und Minimum Variance Distortionless Response (MVDR) gehören zur spektralen Schätzung.
Warum sparse Arrays für die GNSS-Interferenz-DOA-Schätzung verwenden?
Sparse Arrays und sparse Sampling senken Hardware- und Rechenkosten. Eine reduzierte Anzahl von Array-Elementen kann ausgewählt werden, um eine nicht-uniforme sparse Array aus einer Uniform Circular Array zu rekonstruieren. Das senkt die Komplexität, während DOA-Genauigkeit und Robustheit erhalten bleiben.
Welche Rolle spielt der Cramér-Rao Bound bei der DOA-Schätzung?
Die Minimierung des Cramér-Rao Bound (CRB) dient als Zielkriterium, um die DOA-Genauigkeit sicherzustellen. Der Spatial Correlation Coefficient (SCC) wird als Nebenbedingung ergänzt, um Nebenkeulen zu mildern. Das resultierende quadratisch-fraktionelle Modell wird per Semi-Definite Relaxation (SDR) gelöst.