Spatial anti-jamming beamforming: principper, algoritmer og ydeevne
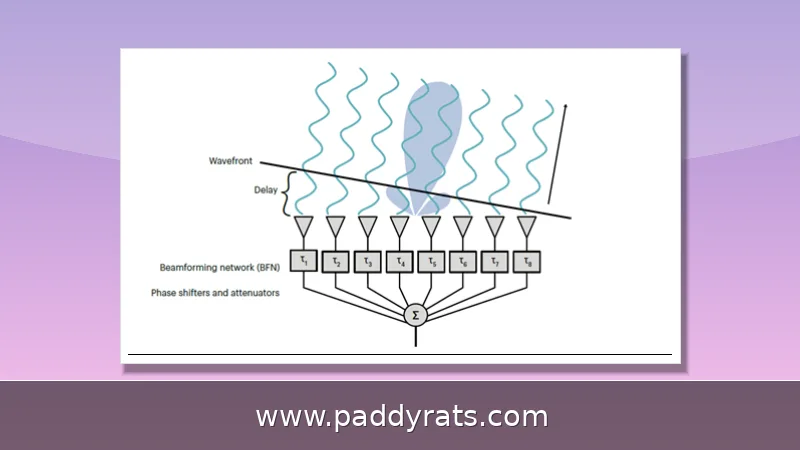
Spatial anti-jamming beamforming bruger antennearrays til at pege hovedloben mod nyttige signaler og nuller mod forstyrrere. Her gennemgår jeg principperne, sammenligner MVDR, LMS, Optimized-LMS og RLS og ser på ydeevne i GNSS-, UAV- og radarscenarier.
Hvad er spatial anti-jamming beamforming, og hvorfor betyder det noget?
Spatial anti-jamming beamforming er kort sagt en teknik, hvor et antennearray udnytter den rumlige frihedsgrad til at forme sin retningsfølsomhed. Ved at styre signalet på hver enkelt sensor – altså justere fase og amplitude – kan arrayet sende og modtage mod en legitim modtager, samtidig med at indflydelsen fra en forstyrrer dæmpes markant. Det er selve grundmekanismen bag både null steering beamforming og adaptive beamforming anti-jamming.
Det er især i GNSS-sammenhæng, at behovet virkelig viser sig. GNSS-signaler rammer Jorden med en effekt på omkring -160 dBW, hvilket faktisk gør dem svagere end den termiske baggrundsstøj. Det siger lidt om, hvor sårbart systemet er. En almindelig kommerciel GPS-forstyrrer på bare 1 W kan slå GNSS-tjenesten ud i et område på 5-10 km, og militære retningsbestemte forstyrrere kan nå endnu længere – over 50 km. Så rumlig undertrykkelse er ikke bare et teoretisk emne, man diskuterer på universitetet. Det er et helt konkret sikkerhedsspørgsmål, som man bliver nødt til at tage alvorligt.
Hvordan fungerer spatial anti-jamming beamforming i praksis?
Et antennearray styrer signalet fra hver enkelt sensor og dermed arrayets samlede retningsvirkning. Hovedloben rettes mod de legitime signaler, mens der lægges nuller ud mod forstyrrerne. Interferensen dæmpes altså rumligt, uden at det ønskede signal forsvinder i processen. En væsentlig pointe er, at flere af skemaerne slet ikke kræver forudgående kendskab til forstyrrelseskanalen — og netop det gør metoden ganske robust, når omgivelserne ændrer sig hurtigt.
Det er ikke ligegyldigt, hvordan arrayet er skruet sammen. Til UAV'er bruger man typisk en CRPA med 4 til 9 elementer og en indbyrdes afstand på cirka lambda/2 — det er den opsætning, der oftest går igen. De GNSS-frekvenser, der skal beskyttes, ligger på L1 ved 1575,42 MHz, L2 ved 1227,60 MHz og L5 ved 1176,45 MHz. Grundreglen er, at flere elementer og en større apertur giver skarpere nuller, men bagsiden er, at både kompleksiteten og behovet for kalibrering vokser i takt med, at man skalerer op.
Hvilke adaptive algoritmer konvergerer hurtigst mod forstyrrelser?
Når man stiller MVDR, LMS, Optimized-LMS og RLS op mod hinanden i en anti-jamming-sammenhæng, løber RLS altså med sejren, hvad angår konvergenshastighed. Den formår samtidig at lægge markant dybere nuller mod interferens ved indfaldsvinkler på 40, 60 og 90 grader. Optimized-LMS er til gengæld den, der klarer sig bedst, når SNR og SIR er høj, altså under forholdsvis gunstige støj- og signalforhold. Og så er der MVDR, som bredt anses for at være den mest repræsentative teknik inden for anti-jamming-beamforming.
Her handler det i bund og grund om at afveje hastighed, dybde og regnekraft. LMS er den simpleste og billigste løsning, men til gengæld tager den længere tid om at konvergere. RLS leverer de skarpeste resultater, men kræver til gengæld mere proceskraft. Tabellen nedenfor opsummerer de vigtigste forskelle, sådan som de fremstår i den sammenlignende litteratur.
Sammenligning af anti-jamming-algoritmer: MVDR, LMS, Optimized-LMS og RLS
Tabellen herunder opsummerer de væsentligste egenskaber ved de fire algoritmer, sådan som de fremstår i den teknisk sammenlignende litteratur om adaptiv beamforming til anti-jamming. Den er tænkt som et hurtigt overblik, hvor man kan sammenligne algoritmerne på tværs af de parametre, der typisk går igen i studierne.
| Algoritme | Konvergenshastighed | Nuldybde | Kompleksitet | Bedst under |
|---|---|---|---|---|
| LMS | Langsom | Moderat | Lav | Enkle, ressourcebegrænsede systemer |
| Optimized-LMS | Middel | God | Middel | Høj SNR og SIR |
| RLS | Hurtigst | Dyb | Høj | Krævende anti-jamming |
| MVDR | Afhænger af estimator | Dyb | Middel til høj | Repræsentativ anti-jamming |
Når man kigger på tabellen, er der især én ting, der er værd at hæfte sig ved: RLS opnår dybere nuller ved 40, 60 og 90 grader, og det er faktisk noget, man har målt i direkte sammenlignende studier. Optimized-LMS står til gengæld stærkest, når SNR og SIR er høj. MVDR er så en lidt anden størrelse — det er ikke en konvergensalgoritme i samme forstand, men snarere en estimatorramme, som man typisk kombinerer med de andre metoder for både at få robusthed og præcision med.
Hvad er null broadening, og hvorfor er det vigtigt for GNSS?
Null broadening handler om at gøre den vinkelmæssige nulzone bredere, så interferensen stadig dæmpes, selv når forstyrreren bevæger sig eller systemet opererer under høj dynamik. Pointen er ret enkel: en smal nulzone kan hurtigt blive "forældet", hvis forstyrreren flytter sig, og så falder undertrykkelsen sammen. Derfor er denne teknik særligt vigtig i GNSS-modtagere, hvor modtageren eller forstyrreren konstant er i bevægelse, og hvor selv små vinkelfejl kan få store konsekvenser for modtagelsen.
En polarisations-rumlig fælles null broadening-algoritme baseret på matrixrekonstruktion nulstiller Capon-spektret med virtuel interferens og bruger konjugeret gradient-metoden til at undgå matrixinversion. Fremgangsmåden er at opstille en PSA-modtagemodel, rekonstruere IPNCM og derefter udlede en polarisationsadaptiv vægtvektor. Dermed undgås den tunge beregning, som en direkte inversion ville kræve.
Hvordan bruges null-space projection og IRS/ARIS til anti-jamming?
Null-space projection beamforming behøver kun andenordensstatistik af kanaltilstandsinformationen og ikke øjeblikkelig CSI. Ved basestationen anvendes et uniformt rektangulært array, og en IRS kan ændre strålevinklen for at undgå interferens og forbedre SINR. Det gør metoden attraktiv, når den øjeblikkelige kanaltilstand er svær at estimere præcist.
ARIS-rammeværket går et skridt videre. Mean-field-modellering designer den rumlige konfiguration via en kontinuerlig tæthedsfunktion og omgår dermed højdimensionel kombinatorisk optimering. Fælles optimering af BS-beamforming, ARIS-refleksion og ARIS' rumlige fordeling maksimerer worst-case sum-rate og løses med variationsoptimering og Riemannske manifoldmetoder. Den optimale udrulning følger et rumligt water-filling-princip, og kompleksiteten er uafhængig af antallet af UAV'er.
Hvor meget undertrykkelse kan en CRPA og et flerlagssystem give?
I en flerlaget UAV-forsvarsarkitektur fordeler undertrykkelsen sig over flere niveauer. RF-frontend-filtrering giver 10-20 dB, en CRPA med null-steering giver 30-50 dB, og adaptiv behandling som MVDR, STAP og LMS giver 40-60 dB. INS/GNSS-tæt integration bidrager indirekte med 20-30 dB. Tallene viser, at rumlig undertrykkelse er et af de stærkeste enkeltlag.
En CRPA kan altså alene levere betydelig beskyttelse, men den største effekt opnås, når lagene kombineres. RF-filtrering tager de bredspektrede og udenbåndsforstyrrelser, CRPA'en tager de rumligt adskilte forstyrrere, og den adaptive behandling finpudser vægtene, så restinterferensen minimeres. Det er denne lagdelte tilgang, der gør systemet robust i praksis.
Hvordan bruges maskinlæring og deep learning til anti-jamming?
Deep learning og reinforcement learning kombineres ofte som DL-perception plus RL-beslutningstagning. Databaseassisteret robust adaptiv beamforming behandler databasevinkler som grove priors, og deep learning-baseret null-space beamforming er blevet anvendt til storskalaradar. SVM-baseret hybrid beamforming forenkler objektfunktionen for at finde en ideel kodningsvektor og bygger derefter en sparsom rekonstruktion af den ideelle beamvektor til billig anti-jamming.
Et konkret eksempel er CS-SFD til GNSS, hvor komprimeret sensing laver en sparsom repræsentation af interferensen, rekonstruerer interferenskovariansmatricen og tilføjer diagonal loading for robusthed. Metoden fungerer med færre snapshots. Blind multi-beamforming for GNSS danner flere beams, der dækker den øvre halvkugle, og forbedrer dermed erhvervelsesraten under interferens uden forudgående information.
Hvilke anvendelser, risici og begrænsninger findes der?
Anvendelserne spænder bredt: GNSS-modtagere i højdynamiske miljøer, UAV-navigationssikkerhed, millimeterbølgekommunikation, storskalarradar, MIMO Y-kanal, distribuerede satellitesystemer samt integrerede terrestriske-satellit- og D2D-netværk. En sammenlignende undersøgelse rapporterer desuden en smart ikke-iterativ mapping, der omgår traditionel optimering og reducerer beregningstiden med op til 260 gange, hvilket er relevant for realtidssystemer.
Risiciene skal ikke underdrives. Anti-jamming er et teknologisk våbenkapløb, hvor forstyrrere bruger sweepende frekvenser, burst-transmissioner og vildledende bølgeformer. Spoofing er en separat trussel, som kræver autentificering og kryptering, og GNSS-signaler er ekstremt svage og sårbare. Derfor bør man ikke betragte en enkelt algoritme som en fuld løsning, men som ét lag i en samlet arkitektur. Denne artikel er ikke investeringsrådgivning.
Hvad siger forskningen om DOA, SINR og IPNCM?
I den tekniske litteratur er DOA, SINR, SNR, SIR og IPNCM centrale begreber. DOA bestemmer, hvor nullerne skal placeres, mens SINR er det primære ydelsesmål. IPNCM er den interferens-plus-støj-kovariansmatrix, som både MVDR og de matrixrekonstruktionsbaserede metoder bygger på. Nøjagtigheden af denne matrix er afgørende for, hvor dybe nullerne bliver.
Forskere som Junshan Luo, Shilian Wang og Boxiang He ved National University of Defense Technology i Changsha samt Siyuan Jiang, Runnan Wang, Shuai Liu og Ming Jin ved Harbin Institute of Technology har bidraget til feltet. Arbejderne er publiceret gennem IEEE, arXiv og på CSNC 2024 i Jinan den 22.-24. maj 2024, i Lecture Notes in Electrical Engineering Vol. 1093 samt i High Power Laser and Particle Beams 2021, 33(12): 123020.
Hvordan vælger man den rigtige tilgang til et givet system?
Valget afhænger af systemets krav. Skal der konvergeres hurtigt mod bevægelige forstyrrere, peger sammenligningerne på RLS. Er regnekraften begrænset, og er SNR og SIR høje, kan Optimized-LMS være det bedste kompromis. LMS er stadig relevant i simple systemer, mens MVDR ofte er den ramme, man bygger videre på. Til GNSS i høj dynamik bør null broadening og polarisations-rumlig behandling overvejes.
Endelig bør man huske, at valget ikke står alene. En CRPA med null-steering giver 30-50 dB, adaptiv behandling giver 40-60 dB, og RF-filtrering giver 10-20 dB. Den samlede ydeevne afhænger af, hvordan lagene kombineres, og af hvor godt arrayet er kalibreret. En ærlig vurdering af både konvergenshastighed, nuldybde og kompleksitet er derfor nødvendig, før man låser sig fast på én algoritme.
Hvordan ser den samlede ydeevne ud på tværs af metoder?
Samlet set viser litteraturen et klart mønster: RLS konvergerer hurtigst og giver de dybeste nuller, mens Optimized-LMS er stærkest ved høj SNR og SIR, og LMS er den enkleste men langsomste løsning. MVDR fungerer som den mest repræsentative anti-jamming-teknik og kombineres ofte med matrixrekonstruktion for at forbedre robustheden. ARIS-rammeværket holder kompleksiteten uafhængig af antallet af UAV'er, og CS-SFD klarer sig med færre snapshots.
For GNSS betyder det, at man ikke kan nøjes med én algoritme. Kombinationen af CRPA, adaptiv behandling og null broadening giver den nødvendige dybde og bredde i undertrykkelsen, mens maskinlæringsbaserede metoder kan reducere beregningstiden markant. Den praktiske konklusion er, at systemdesignet bør vælges ud fra den konkrete trusselsprofil og de tilgængelige regneressourcer.
Hvilke praktiske råd kan jeg give ud fra erfaringen?
Min egen erfaring med at følge feltet er, at kalibrering og snapshots ofte betyder mere end algoritmenavnet. En CRPA med 4-9 elementer og lambda/2-afstand kan levere 30-50 dB, men kun hvis arrayet er korrekt kalibreret og fasen er stabil. Derfor bør man investere i kalibrering og i at sikre tilstrækkeligt mange snapshots, før man skifter til en tungere algoritme.
Det andet råd er at tænke i lag. RF-filtrering på 10-20 dB, CRPA på 30-50 dB og adaptiv behandling på 40-60 dB supplerer hinanden. INS/GNSS-tæt integration giver 20-30 dB indirekte. Tilsammen skaber de en robusthed, som ingen enkelt algoritme kan levere alene. Anti-jamming er et kapløb, og den bedste strategi er derfor at kombinere flere forsvarslag og løbende opdatere dem.
Hvordan håndteres DOA-fejl og bevægelige forstyrrere?
DOA-fejl er en af de største praktiske udfordringer. Hvis den estimerede indfaldsvinkel afviger fra den sande, placeres nullen forkert, og undertrykkelsen falder. Derfor arbejder man med robuste estimatorer og med matrixrekonstruktion, hvor IPNCM genopbygges ud fra virtuel interferens i både interferens- og polarisationsvinkelnabolag. Det gør systemet mindre følsomt over for unøjagtige vinkler.
For bevægelige forstyrrere er null broadening afgørende. Ved at udvide nulzonen kan man holde en forstyrrer inden for det undertrykte område, selv når den bevæger sig. RBORP-algoritmen minimerer den øvre grænse for den faktiske amplituderespons ved forstyrrerens DOA, og den fælles optimering bruger General S-procedure. Det er et godt eksempel på, hvordan robusthed bygges ind matematisk i stedet for at overlades til tilfældigheder.
Hvad betyder det for fremtidens GNSS- og UAV-systemer?
Fremtidens GNSS- og UAV-systemer vil i stigende grad kombinere flere teknologier. CRPA-arrays med null-steering giver 30-50 dB, adaptiv behandling giver 40-60 dB, og RF-filtrering giver 10-20 dB. Samtidig vokser truslen fra spoofing, som kræver autentificering og kryptering. Det betyder, at anti-jamming ikke længere kan ses isoleret, men skal integreres med navigationens øvrige sikkerhedslag.
ARIS-rammeværket peger på en fremtid, hvor kompleksiteten er uafhængig af antallet af UAV'er, og hvor den optimale udrulning følger et rumligt water-filling-princip. Sammen med CS-SFD, der klarer sig med færre snapshots, og SVM-baseret hybrid beamforming til lave omkostninger tegner der sig et billede af mere skalerbare og robuste systemer. Det er den retning, jeg forventer, at feltet bevæger sig i.
Hvordan forholder jamming og spoofing sig til hinanden?
Jamming og spoofing er to forskellige trusler. Jamming forstyrrer modtagelsen ved at overdøve signalet, mens spoofing sender falske signaler, der efterligner de ægte. Anti-jamming beamforming håndterer primært jamming ved at placere nuller mod forstyrreren, men spoofing kræver autentificering og kryptering, fordi det falske signal ellers kan opfattes som legitimt. Derfor er de to udfordringer nødt til at blive løst med forskellige midler.
I praksis betyder det, at et system med 30-50 dB undertrykkelse fra en CRPA stadig kan være sårbart over for spoofing. GNSS-signaler ankommer med omkring -160 dBW og er svagere end termisk støj, så både jamming og spoofing udnytter den samme grundlæggende svaghed. Den samlede beskyttelse kræver derfor både rumlig undertrykkelse, RF-filtrering og kryptografisk autentificering.
Hvilken rolle spiller snapshots og matrixrekonstruktion?
Antallet af snapshots er afgørende for, hvor godt kovariansmatricen estimeres. CS-SFD udnytter komprimeret sensing til en sparsom repræsentation af interferensen og kan derfor arbejde med færre snapshots end traditionelle metoder. Det er en fordel i hurtigt skiftende miljøer, hvor der ikke er tid til at indsamle lange dataserier. Diagonal loading tilføjes for at gøre løsningen mere robust.
Matrixrekonstruktion er en anden nøglekomponent. Ved at rekonstruere IPNCM ud fra virtuel interferens i interferens- og polarisationsvinkelnabolag undgår man at skulle invertere store matricer direkte. Den konjugerede gradientmetode bruges i stedet, hvilket reducerer beregningsbyrden betydeligt. Det er især vigtigt i systemer med begrænsede regneressourcer, hvor hver millisekund tæller.
Hvad er den praktiske konklusion for systemdesignere?
For systemdesignere er den praktiske konklusion, at man bør vælge algoritme efter trusselsprofil og regnekraft. RLS giver hurtigst konvergens og dybeste nuller, men koster kompleksitet. Optimized-LMS er bedst ved høj SNR og SIR. LMS er enkel men langsom. MVDR er den mest repræsentative ramme og kombineres ofte med matrixrekonstruktion for at opnå robusthed. Ingen af dem løser dog problemet alene.
Derfor bør designet bygges i lag: RF-filtrering på 10-20 dB, CRPA på 30-50 dB og adaptiv behandling på 40-60 dB, suppleret af INS/GNSS-tæt integration på 20-30 dB indirekte. Med 4-9 elementer og lambda/2-afstand kan en CRPA levere betydelig beskyttelse, men kun hvis kalibreringen er i orden. Anti-jamming er et kapløb, og den bedste strategi er løbende at kombinere flere forsvarslag.
Hvordan ser den langsigtede udvikling ud for feltet?
Feltet bevæger sig mod mere integrerede og skalerbare løsninger. ARIS-rammeværket viser, at kompleksiteten kan gøres uafhængig af antallet af UAV'er, og at den optimale udrulning følger et rumligt water-filling-princip. Samtidig peger en sammenlignende undersøgelse på en smart ikke-iterativ mapping, der reducerer beregningstiden med op til 260 gange. Det er et klart signal om, at fremtidens systemer skal kunne træffe beslutninger i realtid.
For GNSS betyder det, at kombinationen af CRPA, adaptiv behandling og null broadening fortsat vil være central. Blind multi-beamforming, der dækker den øvre halvkugle, forbedrer erhvervelsesraten under interferens uden forudgående information. Deep learning-baseret null-space beamforming til storskalarradar viser desuden, at maskinlæring kan reducere beregningsbyrden. Samlet set tegner der sig et billede af mere robuste og skalerbare anti-jamming-systemer.
Hvilke kilder og aktører står bag forskningen?
Forskningen på området er bredt forankret. Junshan Luo, Shilian Wang og Boxiang He er tilknyttet National University of Defense Technology i Changsha, mens Siyuan Jiang, Runnan Wang, Shuai Liu og Ming Jin er ved Harbin Institute of Technology. Bidrag kommer også fra forskere som B. Ji, X. Lei, T. Qing-hui, A. Alhamdan, C. Hao, L. Jia, X. Qi, H. Seo, O. Wolfley, J. Lim, Y. Liu, F. Yao og K. Lenarska.
Arbejderne er publiceret gennem IEEE og arXiv og på CSNC 2024 i Jinan den 22.-24. maj 2024. Derudover findes bidrag i Lecture Notes in Electrical Engineering Vol. 1093 og i High Power Laser and Particle Beams 2021, 33(12): 123020. Disse publikationer udgør det faglige grundlag for de algoritmer og ydeevnedata, der er gennemgået i denne artikel.
Ofte stillede spørgsmål
Hvordan fungerer spatial anti-jamming beamforming?
Et antennearray kontrollerer signalet ved hver sensor og ændrer dermed arrayets retningsvirkning. Hovedloben styres mod de legitime signaler, og der placeres nuller mod forstyrrerne. På den måde undertrykkes interferensen rumligt, mens det ønskede signal bevares. I flere skemaer kræves der ikke forudgående kendskab til forstyrrelseskanalen, hvilket gør metoden robust i praksis.
Hvilken adaptiv beamforming-algoritme konvergerer hurtigst mod forstyrrelser?
Blandt LMS