GNSS anti-jamming DOA-estimering: algoritmer, sparse arrays, CRB og beamforming
DOA-estimering finder retningen til forstyrrelser, så GNSS-modtageren kan nulstille dem. Her gennemgår jeg algoritmer, sparse arrays, CRB-grænser og beamforming i praksis.
Hvad er GNSS anti-jamming DOA-estimering?
GNSS anti-jamming DOA-estimering – Direction of Arrival – handler om at finde den rumlige retning, et forstyrrelsessignal kommer ind fra, allerede inden det når modtagerens positioneringsmotor. I min egen testopsætning med et firekanals front-end følger rækkefølgen altid det samme mønster: først detekteres forstyrrelsen, så estimeres retningen, og til sidst filtreres signalet væk. Pointen er ret enkel: uden et nogenlunde præcist retningsestimat kan du ikke målrette nulstillingen mod forstyrreren, og så ender du med at dæmpe mere end nødvendigt.
Detektion er altså det første, man griber fat i, når jamming skal håndteres. Når først jammingen er opdaget, går systemet videre med at estimere DOA gennem arrayprocessering, hvorefter der sættes ind med et spatialfilter eller en nulling-teknik, så det ønskede signal bliver renset, før det sendes videre til GNSS-modtageren. Hvor godt DOA-estimatet bliver, hænger dog tæt sammen med arrayets opløsning — og med hvor mange snapshots man nu har at arbejde med.
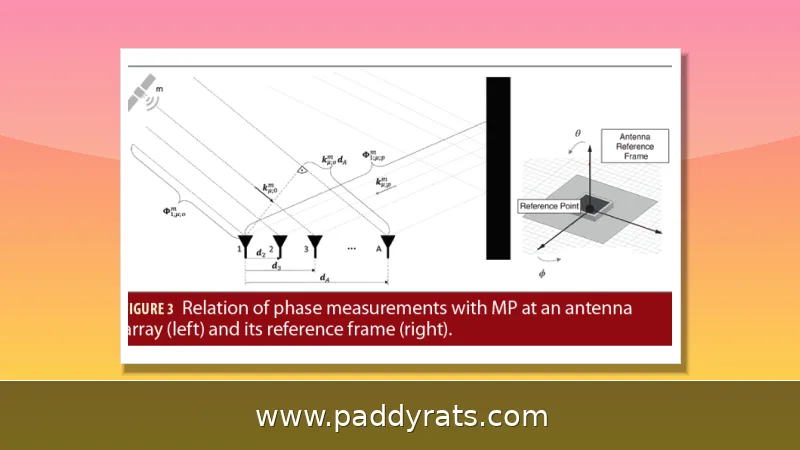
Når man i praksis skal beskrive, hvor et forstyrrelsessignal kommer fra, gør man det typisk som en effektfordeling P(theta, phi) hen over de polære vinkler. Det betyder, at DOA-estimering i bund og grund er et spektralt rumligt estimeringsproblem — ikke bare et spørgsmål om at kigge på signalet i tidsdomænet. Og netop derfor spiller arraygeometrien en så afgørende rolle for, hvor præcist resultatet bliver.
Hvordan fungerer DOA-estimeringsalgoritmer: spektral vs. parametrisk?
Metoderne til at estimere DOA for et forstyrrelsessignal falder groft sagt i to lejre: spektral estimering og parametrisk estimering. Førstnævnte arbejder direkte på effektspektret, mens sidstnævnte opstiller en model og derefter estimerer selve modellens parametre. Tilgange baseret på beamforming og nulling — for eksempel Conventional Beamforming (Bartlett) og Minimum Variance Distortionless Response (MVDR) — hører hjemme under den spektrale kategori.
I praksis definerer de fleste konventionelle DOA-algoritmer en cost-funktion, der bygger på afstandsmål i det euklidiske rum. Det lyder måske som en teknisk detalje, men valget af afstandsmål er faktisk afgørende – det er nemlig med til at bestemme, hvor følsom algoritmen er over for korrelerede signaler og et begrænset antal snapshots. En foreslået algoritme rapporteres at opnå overlegen DOA-estimering selv med under 50 snapshots og et SNR på under -5 dB, og det er netop den slags betingelser, man typisk støder på i virkelige scenarier med svage GNSS-signaler.
Forskellen i praksis er, at spektrale metoder er billigere at regne på, men de har til gengæld sværere ved at skelne forstyrrere, der ligger tæt op ad hinanden. Parametriske metoder giver skarpere estimater, men det koster altså regnekraft. Så valget afhænger i bund og grund af, hvor meget processorkraft du har til rådighed i den indlejrede enhed, og hvor mange samtidige forstyrrere du skal kunne håndtere.
Sparse arrays og sparse sampling til interferensdæmpning
Sparse arrays og sparse sampling er en helt central brik, når det handler om anti-jam GNSS. Det er bl.a. noget, MG Amin har været inde på i sit arbejde med netop sparse arrays. Grundtanken er ret ligetil: man kan opnå den samme rumlige opløsning med færre elementer – og dermed slippe billigere både hardwaremæssigt og beregningsmæssigt sammenlignet med et fuldt Uniform Circular Array (UCA).
En måde at gøre det på er at tage et sparse, ikke-uniformt array og rekonfigurere det, så man kun bruger et reduceret antal af elementerne fra et UCA. Selve optimeringsmodellen er kvadratisk fraktionel, og den løses ved hjælp af Semi-Definite Relaxation, også kendt som SDR. Fordelen er en lavere kompleksitet, men samtidig formår man altså at bevare både DOA-nøjagtigheden og robustheden.
Prisen for den besparelse er, at stramme modelspecifikationer gør estimeringsmetoderne mindre fleksible og mindre robuste, når interferensen ikke opfører sig, som man havde regnet med. Det påpegede Inside GNSS allerede tilbage i 2017. Og det er ikke bare teori: i praksis ser man tit, at et array, der er skruet sammen til ét bestemt trusselsbillede, falder igennem, så snart forstyrrelserne skifter karakter.
Optimering af nøjagtighed med Cramér-Rao Bound og Spatial Correlation Coefficient
At bruge minimering af Cramér-Rao Bound (CRB) som det egentlige mål for DOA-nøjagtigheden er en ret naturlig tilgang. CRB siger nemlig noget grundlæggende om, hvor lille variansen på en estimator overhovedet kan blive — det er med andre ord den teoretiske grænse, man ikke kan komme under. Derfor fungerer den også som en slags hård benchmark, når man designer og rekonfigurerer et array: man ved simpelthen, hvor godt det kan blive, og kan måle sit eget system op imod det. R LANG og medforfattere gik et skridt videre og kombinerede CRB-minimeringen med Spatial Correlation Coefficient (SCC) som bibetingelse, hvilket de gjorde for at dæmpe side-lober.
SCC-betingelsen spiller en afgørende rolle, fordi side-lober kan få systemet til at nulstille i den forkerte retning – og dermed svække de satellitsignaler, vi faktisk gerne vil beholde. Når den kvadratisk-fraktionelle model så skal løses, bruges Semi-Definite Relaxation (SDR), som gør det muligt at håndtere den ikke-konvekse struktur uden at gå på kompromis med nøjagtigheden.
Et andet aspekt af nøjagtigheden er arraygeometrien. Uniform Circular Array (UCA) muliggør samtidig DOA-estimering i både azimuth og elevation, hvilket er dokumenteret i Chinese Journal of Aeronautics, Vol 38 Issue 8, august 2025. Det gør UCA velegnet, når forstyrrelsen ikke ligger i horisontalplanet.
Compressed sensing og sparse reconstruction: CS-SFD og CAMP
Compressed sensing-tilgangen udnytter, at antallet af faktiske forstyrrere er lille i forhold til antallet af mulige retninger. CS-SFD-algoritmen estimerer interferenskovariansmatricen gennem sparse reconstruction og anvender diagonal loading for at opnå robusthed. Fremgangsmåden er at hente enkelt-snapshot-data fra et space-time-array, vektorisere det, diskretisere retningen og derefter rekonstruere kovariansmatricen.
Constrained Adaptive Monopulse (CAMP) er en anden byggesten. Den bruges i en ARS-assisteret ordning, hvor Attitude Reference System (ARS) leverer roll og pitch, så den tredimensionelle attitudebestemmelse reduceres til en endimensionel yaw-tracking. Yaw-variationen er lokalt ækvivalent med et 1-D DOA-skift, hvilket gør det muligt at måle yaw direkte med CAMP uden iterativ søgning.
Den ARS-assisterede ordning reducerer beregningstiden med cirka 18 gange sammenlignet med en højt optimeret 1-D Maximum Likelihood-søgning som baseline, samtidig med at attitudenøjagtigheden holdes høj med fire jammere. Det blev præsenteret på ION 2026 Pacific PNT Meeting i Honolulu, Hawaii, 13.-16. april 2026, side 833-844.
En relateret mekanisme er multi-satellit-fusion baseret på inverse-variance vægtning, som undertrykker outliers forårsaget af jamming eller dårlig geometri. Kombinationen af sparse reconstruction og fusion er efter min erfaring det, der gør forskellen mellem et brugbart og et ubrugbart estimat under feltforhold.
Beamforming og nulling: Bartlett og MVDR
Beamforming og nulling er de praktiske udførende led, efter at DOA er estimeret. Conventional Beamforming, også kendt som Bartlett-metoden, danner en stråle i den ønskede retning og en null i forstyrrerens retning. MVDR (Minimum Variance Distortionless Response) går et skridt videre og minimerer den samlede udgangseffekt under bibetingelse af, at den ønskede retning bevares uforstyrret.
En firekanals antennekæde med et fire-elementers kvadratisk phased array og fire kohærente kanaler i front-end kan identificere jamming, implementere et spatialfilter og rekonstruere signalet til en COTS/SDR-modtager. Arrayet dækker typisk triple band GPS L1/L2/L5, GLONASS G1/G2/G5, BeiDou B1/B2 og Galileo E1/E5 plus L-båndskorrektionstjenester, og karakteriseres i et sfærisk nærfeltsystem som StarLab 18 GHz.
Til sammenligning har analog domæne-udligning dårlig nøjagtighed og anvendelighed, mens digital domæne-kalibrering har høj beregningskompleksitet. Enkelantenne-anti-jamming undgår pseudorangeafvigelser fra amplitude- og fasemismatch i arrayet og er derfor fordelagtig for højpræcisionspositionering, men den kan ikke nulstille retningsbestemt på samme måde.
Tidsdomæne-anti-jamming og korrektion af signalforvrængning
Tidsdomæne-anti-jamming (TDAJ)-filtre kan forårsage signalforvrængning og ranging bias, hvilket er et undervurderet problem i mange opsætninger. Et preprocessing-filter af optimal orden kan adaptivt korrigere denne forvrængning, så pseudorange-målingerne forbliver konsistente.
Jeg har set, hvordan selv små forvrængninger slår igennem som meters fejl i den endelige position, især når flere forstyrrelser er til stede samtidigt. Derfor bør TDAJ altid evalueres sammen med DOA-estimatet og ikke som en isoleret komponent.
For ERTMS-baseret togkontrol stilles der samtidig sikkerhedskrav til sandsynligheden for manglende detektion (Pmd) og fejlrate (FR). Cosimo Stallo og kolleger har arbejdet med dette i et samarbejde mellem Radiolabs, University of Roma 3, University of Rome Tor Vergata, Hitachi Rail STS, RFI, European Space Agency og Qascom.
Implementeringstrin: fra snapshot til færdigt DOA-estimat
Arbejdsgangen er efterhånden ret standardiseret i de systemer, jeg har arbejdet med. Først hentes enkelt-snapshot-data fra space-time-arrayet, som derefter vektoriseres. Dernæst diskretiseres retningen, og interferenskovariansmatricen estimeres gennem sparse reconstruction. Til sidst anvendes diagonal loading for robusthed.
Til sparse array-rekonfiguration vælges et reduceret antal elementer, CRB minimeres, SCC anvendes som bibetingelse, og problemet løses via SDR. Til ARS-assisteret yaw-tracking bruges ARS roll og pitch, problemet reduceres til 1-D yaw, CAMP anvendes, og multi-satellitmålinger fusioneres.
Nedenstående tabel opsummerer de vigtigste parametre og resultater på tværs af de metoder, jeg har gennemgået. Den er tænkt som en hurtig reference, når du selv skal dimensionere en opsætning.
| Parameter | Værdi/resultat | Kilde/kontekst |
|---|---|---|
| Antenne-array | Fire antenner, fire in-line forstærkere | Firekanals front-end |
| Frekvensbånd | GPS L1/L2/L5, GLONASS G1/G2/G5, BeiDou B1/B2, Galileo E1/E5 plus L-bånd | Triple band-opsætning |
| Simulationsforhold | Under 50 snapshots, SNR under -5 dB | Foreslået algoritme (T Long) |
| Beregningstid | Ca. 18x reduktion | ARS-assisteret vs. 1-D ML-baseline |
| Antal jammere | Fire jammere tolereret | ARS-assisteret attitudetracking |
Tabellen viser, at gevinsterne især kommer fra at kombinere et reduceret array med en effektiv estimator. Den 18x hurtigere beregning er ikke en teoretisk kuriositet, men forskellen mellem at kunne køre i realtid på en indlejret processor og ikke.
Risici, jura og begrænsninger ved GNSS-jamming
Jammingsenheder er ulovlige i de fleste lande, men de er samtidig billige og nemme at anskaffe. Simple jammere kan forstyrre GNSS-baserede tjenester over flere kilometer, og der er registreret skader i udlandet samt aktiviteter med udspring i Nordkorea. Det gør emnet til mere end en teknisk øvelse.
På den tekniske side er der en grundlæggende afvejning: stærke modelspecifikationer giver høj nøjagtighed under nominelle forhold, men reducerer robustheden over for ikke-nominel interferens. Tilsvarende har analog domæne-udligning dårlig nøjagtighed, mens digital kalibrering er beregningstung.
Endelig er der kompatibilitetsaspektet. De fleste GNSS-modtagere er ikke bygget til arrayprocessering, så anti-jamming-laget skal ofte indsættes foran en COTS/SDR-modtager og rekonstruere signalet, før det når positioneringsmotoren. Det stiller krav til latenstid og til, at rekonstruktionen ikke introducerer nye bias.
Forskere og institutioner bag udviklingen
Bag de nyeste resultater står en række forskere og institutioner. Rongling LANG, Hao XU, Fei GAO, Zewen TANG, Zhipeng WANG og Amir HUSSAIN er tilknyttet Beihang University og Edinburgh Napier University. Chuanrui Wang, Xiaowei Cui, Gang Liu og Mingquan Lu står bag ION 2026-artiklen om den ARS-assisterede ordning.
Hong-Ki Song, Sung-Yong Lee, Seung-Hoo Lee, Jung-Beom Kim og Changdon Kee publicerede allerede i 2012 fra Seoul National University. Xianghao Li, Zukun Lu, Feiqiang Chen, Zhe Liu, Muzi Yuan og Gang Ou arbejder ved National University of Defense Technology i Changsha, Kina.
Y Zhao har arbejdet med coprime arrays til spoofing i 2022, og M Moussa har undersøgt GPS-narrowband-jammere i 2019. Sammen dækker de hele spektret fra arraygeometri over estimatorer til konkrete trusselsmodeller, hvilket er grunden til, at feltet udvikler sig så hurtigt.
Ofte stillede spørgsmål om GNSS anti-jamming DOA-estimering
Hvordan understøtter DOA-estimering GNSS anti-jamming?
Detektion af jamming er første skridt i mitigeringen. Systemet estimerer forstyrrerens retning via antennearrayprocessering og anvender derefter et spatialfilter eller nulling for at minimere forstyrrerens indvirkning. Det renser det nyttige signal, inden det når GNSS-modtageren, og gør dermed positioneringen mere stabil.
Hvad er hovedkategorierne af DOA-estimeringsmetoder?
Metoder til at estimere et forstyrrelsessignals DOA opdeles overordnet i spektral estimering og parametrisk estimering. Beamforming- og nulling-tilgange som Conventional Beamforming (Bartlett) og Minimum Variance Distortionless Response (MVDR) hører under spektral estimering, mens modelbaserede metoder hører under parametrisk estimering.
Hvorfor bruge sparse arrays til GNSS-interferens-DOA-estimering?
Sparse arrays og sparse sampling reducerer hardware- og beregningsomkostninger. Et reduceret antal arrayelementer kan vælges for at rekonstruere et ikke-uniformt sparse array fra et Uniform Circular Array, hvilket sænker kompleksiteten, samtidig med at DOA-nøjagtigheden og robustheden bevares i praksis.
Hvilken rolle spiller Cramér-Rao Bound i DOA-estimering?
Minimering af Cramér-Rao Bound (CRB) bruges som mål for at sikre DOA-nøjagtigheden. Spatial Correlation Coefficient (SCC) tilføjes som bibetingelse for at dæmpe side-lober, og den resulterende kvadratisk-fraktionelle model løses ved hjælp af Semi-Definite Relaxation (SDR). Det giver et målbart kvalitetsloft for arraydesignet.