Reconfigurable Intelligent Surface Anti-Jamming: Principper, metoder og sikkerhedsrisici
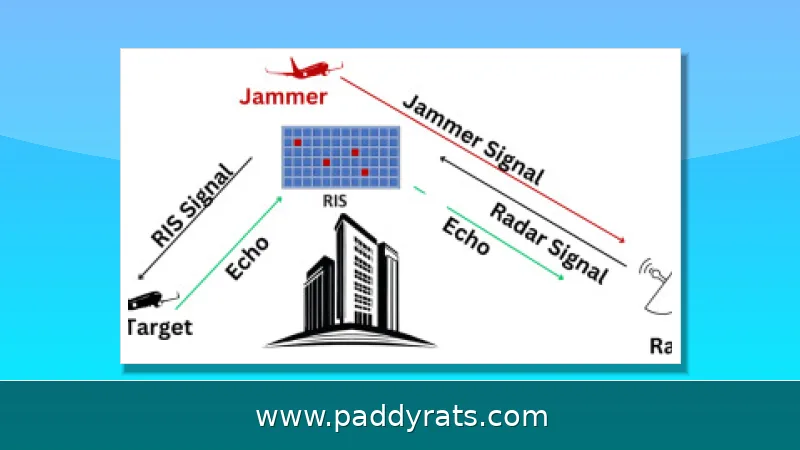
RIS kan forme radiobølger i rummet og både beskytte legitime brugere mod jamming og bruges som angrebsværktøj. Her gennemgår jeg principperne, luftbårne og aktive RIS-designs samt de sikkerhedsmæssige konsekvenser.
Hvad er en rekonfigurerbar intelligent overflade (RIS)?
En rekonfigurerbar intelligent overflade (RIS) er opbygget af et stort antal passive meta-atomer, som hele tiden kan justere fasen, amplituden og polarisationen på de elektromagnetiske bølger, der rammer overfladen. Der sidder hverken dyre RF-kæder eller store strømforsyninger bag, og alligevel kan overfladen styre, hvordan signaler bliver reflekteret og spredt ud i rummet. Netop det gør RIS spændende – både når målet er at forbedre dækningen, og når man vil beskytte sig mod jamming.
Rohde & Schwarz peger på flere konkrete gevinster ved RIS: bedre radiodekning, lavere energiforbrug og muligheden for at forme refleksion, refraktion og spredning efter behov. Overfladen kan samtidig styrke multipath-signaler, så spatial multiplexing bliver mere effektiv, og netværkets samlede gennemstrømning kan løftes. Man kan endda vælge bevidst at skabe døde radiozoner – enten for at dæmpe interferens eller for at gøre aflytning sværere. Testene er gennemført over the air (OTA) i ekkofrie omgivelser, og her er EVM og retningsnøjagtighed nogle af de vigtigste præstationsmål. Rohde & Schwarz er desuden en del af projektet Liquid Crystal Reconfigurable Intelligent Surfaces (6G-LICRIS).
Hvordan hjælper RIS med anti-jamming-kommunikation?
En RIS kan skabe gunstige signalveje for legitime brugere, mens den samtidig danner nuller i retning af jammeren. Ved at justere fasen på hvert enkelt meta-atom kan overfladen flytte energi væk fra forstyrrende retninger og i stedet koncentrere den dér, hvor modtageren befinder sig. Det gør kommunikationen mere modstandsdygtig over for interferens, og det uden at man behøver traditionelle aktive komponenter.
Klassiske anti-jamming-metoder som frequency hopping (FH) og direction-sequence spread spectrum (DSSS) har det med at være forholdsvis lette at ramme for en avanceret jammer, der bare tilpasser sig. RIS går en anden vej og angriber problemet rumligt: i stedet for at prøve at overliste jammeren på frekvensniveau omformer man selve kanalen, så signalet ledes hen hvor det skal. Og fordi overfladen er passiv, altså uden aktive sendere og forstærkere, kan den sættes op diskret og klarer sig med meget lidt strøm. Det gør den interessant i situationer, hvor de konventionelle løsninger ganske enkelt er for synlige eller bruger for meget energi.
I praksis ser man tit, at RIS bliver kombineret med beamforming i selve basestationen. Basestationen peger sin stråle mod overfladen, overfladen sender signalet videre mod brugeren, og jammeren ender med at ligge i et nul. Hvor godt det virker, afhænger dog af, hvor præcis kanalviden man har, og hvor hurtigt overfladen kan nå at rekonfigurere sig. Det er altså samspillet mellem basestationens stråle og overfladens refleksion, der i sidste ende bestemmer, hvor stærk anti-jamming-ydeevnen bliver.
Luftbåren RIS (ARIS): UAV-monterede overflader til robust anti-jamming
Luftbåren RIS (ARIS) sidder på droner og smelter på den måde RIS' evne til at rekonfigurere kanalen sammen med UAV'ens mobilitet og de gode line-of-sight-forhold, man typisk opnår i luften. Det betyder, at man kan levere dækning efter behov til midlertidige hotspots, nødforsyninger eller fjendtlige scenarier, hvor jammere kan dukke op uforudsigeligt. Og fordi dronen faktisk kan flyttes, er det muligt at bringe overfladen tættere på brugeren eller sende den højere op, så blokeringer undgås.
Men når ARIS-netværkene bliver store, begynder tingene at knibe. Den klassiske diskrete optimering vokser eksponentielt og bliver hurtigt umulig at håndtere, i takt med at antallet af droner stiger – og oveni det bliver trusselsbilledet fra avancerede jammere stadig mere indviklet. Derfor introducerer en artikel fra 2025 (arXiv:2509.10280v1, 12. september 2025) noget så interessant som mean field-modellering: her designes ARIS' rumlige konfiguration ud fra en kontinuerlig tæthedsfunktion, hvilket omgår den højdimensionelle kombinatoriske optimering, som ellers ville være nødvendig.
I artiklen ser man nærmere på en adaptiv jammer, som løbende tilpasser sin position og beamforming for at presse sum-raten ned. Det interessante er, at jammerens bedste strategi viser sig at være et kompromis – et såkaldt proximity-directivity-trade-off – hvor den balancerer mellem at mindske path loss og samtidig opnå en stærkere rumlig fokusering. På den baggrund foreslås en robust anti-jamming-ramme, der samlet optimerer BS-beamforming, ARIS-refleksion og den rumlige fordeling af ARIS med det formål at maksimere worst-case sum-raten. Til at løse problemet tages der udgangspunkt i variationsoptimering kombineret med Riemannske manifoldmetoder.
Den optimale udrulning af ARIS følger et princip om spatial water-filling, hvor ressourcerne samles i områder med høj forstærkning, mens man undgår zoner, der er følsomme over for interferens. En væsentlig pointe her er, at beregningskompleksiteten ikke afhænger af antallet af droner. Det gør tilgangen skalerbar — i modsætning til klassisk diskret optimering, hvor kompleksiteten nærmest eksploderer, i takt med at antallet af enheder vokser.
Aktiv RIS og selvbæredygtige design
Aktiv RIS kan helt sikkert løfte anti-jamming-evnen, men der er en pris: den kræver ekstern strømforsyning, og det gør hardwaren mere kompleks og gør det sværere at udrulle systemet fleksibelt. Til gengæld kan man vende det til noget positivt. L Ni publicerede i 2023 et arbejde i MDPI Electronics 12(18):3933 om anti-jamming-kommunikation, der understøttes af flere aktive RIS, som dynamisk kan tændes og slukkes efter behov. Pointen er ret ligetil: aktiv forstærkning kan opveje nogle af de tab, som rent passive overflader ikke selv kan kompensere for.
For at komme strømproblemet til livs præsenterede alphaXiv 2406.09447 (12. juni 2024) en selvbæredygtig løsning, hvor den aktive RIS drives ved at høste energi fra basestationens signaler gennem time dividing based simultaneous wireless information and power transfer (TD-SWIPT). Man udvikler samtidig et skema til BS-høstning, der bygger på joint transmit and reflecting beamforming, og som har til formål at maksimere den opnåelige datahastighed.
Den ikke-konvekse optimering tackles med alternating optimization (AO) baseret på stochastic successive convex approximation (SSCA). Simuleringsresultater viser højere anti-jamming-ydeevne end andre skemaer ved samme maksimale sendeeffekt. For mig at se er det et vigtigt skridt, fordi det viser, at aktiv RIS ikke nødvendigvis kræver fast strømforsyning. Det åbner for mere fleksibel udrulning i felten.
RIS som angrebsværktøj: spatial jamming i trådløse netværk
RIS er ikke kun et forsvar. Et NDSS Symposium-papir af Philipp Mackensen (Ruhr University Bochum), Paul Staat (Max Planck Institute for Security and Privacy), Stefan Roth, Aydin Sezgin, Christof Paar og Veelasha Moonsamy demonstrerer den første RIS-baserede selektive jammingsmekanisme til præcis levering af jammingssignaler. Den muliggør miljøadaptiv rumlig kontrol af jammingssignaler og kan slå én eller flere offerenheder ud, mens naboer forbliver upåvirkede.
Forsøget viste komplet denial-of-service på en Wi-Fi-enhed, mens en anden enhed kun 5 mm væk fortsatte uforstyrret med 25 Mbit/s. Det illustrerer, hvor finkornet den rumlige kontrol er. TechXplore beskrev den 24. februar 2025, hvordan selektiv jamming via RIS lader angribere forbedre jammingsangreb markant gennem netop denne rumlige styring, og hvordan præcisionsangreb kan omgå alarmer.
Papiret foreslår også mulige modforholdsregler. Fra et sikkerhedsperspektiv er det værd at bemærke, at mange trådløse overvågningssystemer ikke opdager selektiv jamming, fordi naboenheder fungerer normalt. Det gør truslen svær at diagnosticere med traditionelle metoder. Jeg vurderer, at dette er et af de mest oversete risici ved RIS-teknologien, netop fordi den samme fysik, der giver anti-jamming-fordele, også kan vendes mod brugerne.
Flere RIS, rum-frekvens- og radar-anti-jamming
Y Cao udviklede i 2022 (ICC) en relax-and-retract-baseret joint transmit and reflecting beamforming til multi-RIS-assisterede luft-jord-systemer. Ved at optimere hver RIS uafhængigt forbedres anti-jamming-ydeevnen. Tilgangen er relevant, når flere overflader samarbejder om at lede signalet uden om jammeren og skabe robuste veje til brugeren.
W Jiang foreslog i 2022 (IEEE) et joint space-frequency-anti-jamming-skema, som tager højde for RIS' bredbåndsrespons. I stedet for kun at optimere i rummet udnyttes også frekvensdimensionen. Det er vigtigt i bredbåndssystemer, hvor jammeren kan skifte frekvens, og hvor en enkelt rumlig null ikke er tilstrækkelig.
RIS-assisteret radar-anti-jamming er også undersøgt. MM Aziz publicerede i 2024 (ScienceDirect) arbejde om RIS-assisteret NLOS-radar, som afbøder repeater-jammere ved at forbedre radardetektionsydelsen, især når line-of-sight er blokeret eller jammet hyppigt. L Wu (URSI) analyserer, hvordan RIS kan justere faser af indkommende signaler og refokusere dem, og undersøger statistisk test, clutter og jamming. Sammen viser arbejdet, at RIS kan styrke både kommunikation og sensoring under vanskelige forhold.
Centrale forskningsresultater og præstationsdata
Nedenstående tabel opsummerer de vigtigste arbejder og deres bidrag. Den er tænkt som et hurtigt overblik over, hvordan feltet har udviklet sig fra passive overflader til aktive, selvbæredygtige og luftbårne systemer. Tabellen dækker både anti-jamming-metoder og den selektive jamming-trussel.
| Arbejde | År | Bidrag | Nøgleresultat |
|---|---|---|---|
| Y Cao (ICC) | 2022 | Multi-RIS joint transmit og reflecting beamforming | Forbedret anti-jamming via uafhængig optimering af hver RIS |
| W Jiang (IEEE) | 2022 | Joint space-frequency anti-jamming | Udnytter RIS' bredbåndsrespons i både rum og frekvens |
| L Ni (MDPI Electronics) | 2023 | Aktiv RIS med dynamisk til/fra | Højere anti-jamming-ydeevne, men øget hardwarekompleksitet |
| alphaXiv 2406.09447 | 2024 | Selvbæredygtig aktiv RIS via TD-SWIPT | Bedre ydeevne end andre skemaer ved samme sendeeffekt |
| MM Aziz (ScienceDirect) | 2024 | RIS-assisteret NLOS-radar | Afbøder repeater-jammere ved blokeret line-of-sight |
| NDSS Symposium | 2025 | Selektiv jamming via RIS | DoS på én Wi-Fi-enhed, nabo 5 mm væk upåvirket ved 25 Mbit/s |
| arXiv:2509.10280v1 | 2025 | Mean field-modellering af ARIS | Robust worst-case sum-rate og kompleksitet uafhængig af antal UAV'er |
Efter tabellen er det værd at fremhæve, at udviklingen bevæger sig mod systemer, hvor beregningskompleksiteten ikke vokser med antallet af enheder. Mean field-modelleringen fra 2025 er et eksempel på dette. Samtidig viser NDSS-arbejdet, at den samme teknologi kan bruges offensivt. Det betyder, at sikkerhedsvurderinger bør omfatte både beskyttelse og misbrug, og at anti-jamming-design ikke kan ses isoleret fra trusselsmodellen.
Sikkerhedsrisici og praktiske overvejelser
Anti-jamming-enheder beskytter GNSS/GPS mod interferens. Ifølge SBG Systems bruger CRPAs beamforming til at fokusere på satellitsignaler, mens interferens nulles ud, og adaptive algoritmer identificerer jamming i realtid. I højrisikomiljøer kombineres de med anti-spoofing. Det er en nyttig reference, fordi den viser, at anti-jamming ikke kun handler om kommunikation, men også om positionering og navigation.
For RIS betyder det, at man bør overveje både det fysiske lag og den operationelle sikkerhed. En passiv overflade kan være svær at opdage, og en aktiv overflade kræver strøm og kontrol. Samtidig kan en ondsindet aktør placere en overflade i nærheden og bruge den til selektiv jamming. Derfor bør udrulning af RIS ledsages af overvågning af unormale signalmønstre og af procedurer for at identificere, om en overflade bruges legitimt.
Jeg anbefaler, at man i praksis tester både EVM og retningsnøjagtighed i ekkofrie miljøer, som Rohde & Schwarz gør, og at man samtidig kortlægger, hvordan naboenheder opfører sig under selektiv jamming. Det giver et mere realistisk billede af robustheden. Endelig bør man huske, at RIS ikke er et universalmiddel: den hjælper mod nogle trusler, men kan også selv introducere nye angrebsflader, hvis den ikke kontrolleres ordentligt.
Ofte stillede spørgsmål
Hvordan hjælper en rekonfigurerbar intelligent overflade med anti-jamming?
En RIS manipulerer fase, amplitude og polarisation af indfaldende elektromagnetiske bølger for at opbygge gunstige signalveje til legitime brugere og skabe nuller mod jammere, uden dyre RF-kæder eller højt strømforbrug. Den omformer den trådløse kanal og øger robustheden mod interferens.
Kan RIS også bruges til at gennemføre jammingsangreb?
Ja. Forskere har demonstreret den første RIS-baserede selektive jammingsmekanisme, som muliggør miljøadaptiv rumlig kontrol af jammingssignaler. Den kan slå én Wi-Fi-enhed ud, mens en anden enhed kun 5 mm væk forbliver upåvirket og fortsætter med 25 Mbit/s.
Hvad er luftbåren RIS, og hvorfor bruges den til anti-jamming?
Aerial RIS (ARIS) er monteret på droner og kombinerer RIS' kanalrekonfiguration med UAV'ens mobilitet og overlegne line-of-sight-forhold. Den understøtter hurtig udrulning i midlertidige hotspots, nødforsyninger og fjendtlige scenarier og kan samlet optimere BS-beamforming, ARIS-refleksion og rumlig fordeling.
Hvilke udfordringer har aktiv RIS i anti-jamming-systemer?
Aktiv RIS forbedrer anti-jamming-ydeevnen, men introducerer en ekstern strømbelastning, som øger hardwarekompleksiteten og begrænser fleksibel udrulning. Et selvbæredygtigt design høster energi fra basestationens signaler via TD-SWIPT for at overvinde disse ulemper og muliggøre mere fleksibel udrulning.