Low-altitude airspace security beskytter luftrummet fra jorden og op til cirka 500 fod mod små droner og andre trusler. Her gennemgår jeg sensorer, arkitektur, lovgivning og de faldgruber, jeg selv har set i praksis.
Hvad er low-altitude airspace security, og hvorfor er det et selvstændigt sikkerhedsdomæne?
Low-altitude airspace security handler om at overvåge og beskytte luftrummet tæt på jorden – typisk fra overfladen og op til omkring 500 fod omkring et anlæg, en rute eller en begivenhed. Det er ikke et produkt, man bare køber, men et risikostyringssystem, hvor sensorer, software, operatører og beslutningsregler spiller sammen for at opdage, følge og identificere små droner. Jeg plejer at sige til kunder, at målet aldrig er at fjerne enhver uidentificeret luftfartøj, men at levere rettidig, proportional og reviderbar beslutningsstøtte.
Små droner føjer en tredimensionel dimension til luftrummet, og de krydser uden problemer grænser, som ellers plejer at holde styr på, hvad der bevæger sig hvor. De flyver lavt, langsomt og i lille format, opfører sig uforudsigeligt og fanges ofte slet ikke af de traditionelle lufttrafiksystemer. Et almindeligt hegnebelys rundt om et område er derfor langtfra nok til at dække risikoen. Branchedata peger på, at omkring 96 procent af luftrummet i lav højde ikke har krav om elektronisk synlighed for bemandede luftfartøjer – og det gør altså opgaven markant sværere, end den lyder ved første øjekast.
Det er værd at holde fast i, at fare, overtrædelse og fjendtlig hensigt ikke er synonymer. En drone over et kraftværk kan være en hobbyflyver, en journalist – eller noget værre. Derfor handler low-altitude security i bund og grund om kontekst og dokumentation, ikke om at skyde noget ned.
Hvordan understøtter counter-UAS low-altitude airspace security?
Et counter-UAS-program er i praksis en sammensmeltning af teknologi og governance, og de to dele kan ikke skilles ad, uden at helheden svækkes. Sensorerne — typisk radar, RF og EO/IR — leverer de rå observationer, der overhovedet gør det muligt at vide, hvad der befinder sig i luftrummet. Derefter overtager fusionssoftwaren og korrelerer spor på tværs af sensorer, så overlap og modstridende målinger smelter sammen til et sammenhængende billede. Det er i praksis det, der holder falske alarmer nede på et niveau, hvor operatørerne kan følge med. Uddannede operatører vurderer så konteksten: Er det her en hobbyflyver, en autoriseret drone eller noget helt andet? Først herefter kan autoriserede organisationer træffe beslutning om en respons, der er proportional og reviderbar — altså dokumenterbar i eftertiden, hvis nogen stiller spørgsmål ved indgrebet. Netop den sidste del er ofte undervurderet. Jeg har set flere projekter fejle, fordi man installerede udstyr, før man var enige om ejerskab og om, hvem der måtte gøre hvad. Teknologien var der, men beslutningsretten og ansvarsfordelingen manglede, og så står systemet reelt stille, uanset hvor gode sensorerne er.
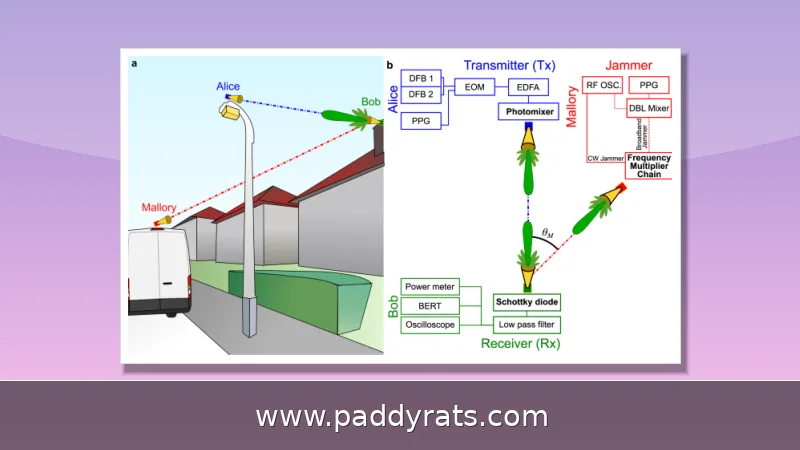
Cyber over RF – eller bare CoRF – går et skridt længere end traditionel jamming. I stedet for at overdøve dronen med støj, taler systemet direkte ind i dens eget kommunikationsprotokol og overtager på den måde kontrollen med en ureglementeret drone. Det lyder måske teknisk, men pointen er enkel: Når man først "forstår" dronens signalsprog, kan man beordre en sikker landing eller en omdirigering, uden at jammingen breder sig til uvedkommende enheder i nærheden. Det er ikke en uvæsentlig detalje i bymiljøer, hvor Wi-Fi, Bluetooth og andre trådløse systemer deler de samme frekvensbånd. Radar supplerer denne tilgang ved at analysere reflekterede radiobølger og derudfra udlede afstand, hastighed og 3D-positionering af målet. Moderne C-UAS-radarer er samtidig trænet til at filtrere støj fra fugle, træer og andet, der ellers ville skabe falske alarmer i den lave luftrumshøjde. Remote ID udgør den tredje brik: her udsendes droneidentifikation, position og pilotkoordinater via Wi-Fi eller Bluetooth, så myndigheder og operatører kan se, hvem der flyver, og hvorfra. Tilsammen giver de tre mekanismer et grundlag for både at opdage, identificere og håndtere en hændelse – men kun hvis de kobles sammen i en arkitektur, hvor nogen reelt har ansvaret for at træffe beslutningen.
Det er nærliggende at tænke, at teknologien klarer ærterne alene: Radaren fanger dronen, kameraet bekræfter den, og så er den sag lukket. Men her ligger en af de mest oversete pointer i hele counter-UAS-feltet — at detektion ikke er det samme som handlemyndighed. At konstatere, at der svæver et ukendt objekt i luften over et kritisk anlæg, giver ikke i sig selv nogen ret til at gribe ind over for det. Myndigheden til at forstyrre, opfange eller på anden vis neutralisere en drone ligger typisk hos helt andre aktører end dem, der driver sensoren, og den er bundet op på lovgivning, jurisdiktion og i visse tilfælde særskilte bemyndigelser — jævnfør eksempelvis Louisiana, der i 2025 gav politiet hjemmel til at neutralisere ondsindede droner, mens føderale restriktioner fortsat begrænser fuld C-UAS ved visse typer anlæg. Derfor bør responsregler, en klar eskaleringstrappe og dokumentation være defineret og godkendt, før sensordata overhovedet begynder at strømme ind i en driftsorganisation. Ellers risikerer man en situation, hvor operatøren ser truslen på skærmen, men hverken ved hvem der må handle, hvornår der må handles, eller hvordan beslutningen efterfølgende kan forsvares. Et brugbart princip er at skelne mellem fare, lovovertrædelse og fjendtlig hensigt — de er ikke synonymer, og de udløser ikke nødvendigvis samme respons. Kort sagt: governance kommer før sensoring, ikke efter.
Hvilke teknologier bruges typisk i et lagdelt setup?
De mest gængse lag er radar, der dækker bredt og giver 3D-positionering, RF-detektering, som fanger kontrollinks og signaler, Remote ID til den kooperative identifikation, EO/IR-kameraer til visuel bekræftelse, LiDAR til kortrækkende 3D-kortlægning samt multimodal AI, der genkender hensigter og skærer ned på falske alarmer. Der findes ikke én sensor, som løser alle problemer i lav højde — det er faktisk et punkt, jeg gentager ved hvert eneste designmøde.
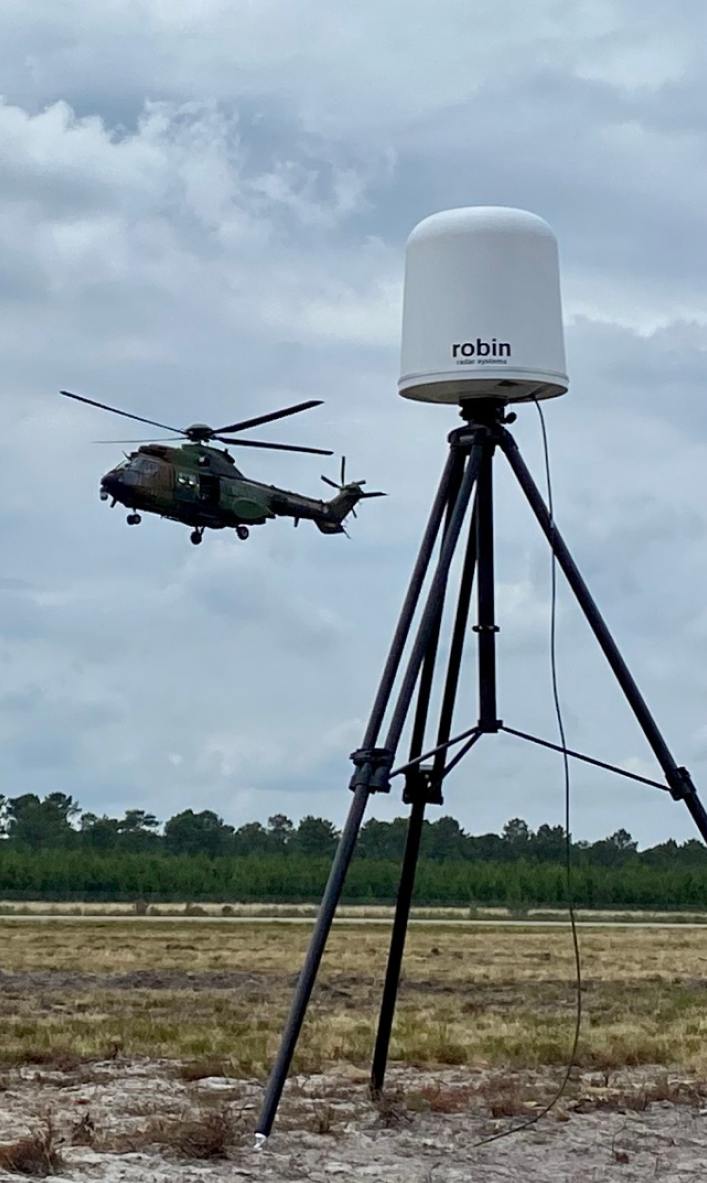
Radar er især stærk, når det gælder bred søgning og vedvarende sporing af mål. RF kan derimod afsløre sendere og kontrollinks, altså hvem der styrer dronen. EO/IR giver bekræftelse og bevismateriale, hvis man eksempelvis skal dokumentere en hændelse. LiDAR bruger laserpulser til højopløselig 3D-kortlægning, men rækkevidden er kort, og ydelsen forringes i tåge eller kraftig regn. Multimodal AI samler optiske, termiske og RF-data for at vurdere hensigt, mens ADS-B-integration hjælper med at opløse uklarheder, når luftmål skal identificeres.
Et lagdelt forsvar kombinerer typisk flere forskellige sensortyper, og det er der en god grund til: ingen enkelt teknologi kan løse hele opgaven alene. Radar tager sig af den langtrækkende detektering og holder styr på målene over tid, også når en drone bevæger sig ind og ud af synsfeltet. CoRF – cyber over RF – går tættere på og identificerer og overtager kontrollen med en fjendtlig drone ved at tale direkte med dens kommunikationsprotokol. På den måde kan dronen landes sikkert eller omdirigeres, uden at man jammer alt omkring sig. EO/IR leverer til gengæld den visuelle bekræftelse og det dokumentationsmateriale, som både vagtcentralen og myndighederne har brug for, når noget skal vurderes eller anmeldes. Pointen er, at sensering alene ikke er nok, hvis operatørworkflowet, overdragelseslogikken eller responsreglerne er svage. Et perfekt radarekko hjælper ikke meget, hvis ingen ved, hvem der skal ringes til klokken 02.13 – eller hvis det er uklart, hvem der har ansvaret for at eskalere fra observation til handling. Det er ofte her, jeg ser de dyreste fejl. Ikke i selve hardwaren, men i de beslutningskæder, der skal gøre sensordataene omsættelige til konkret handling.
Hvilke specifikationer og kompromiser bør man kende?
Når man sammenligner udstyr på tværs af leverandører, er det sjældent ét enkelt tal, der afgør sagen. I praksis er der en håndfuld parametre, der vejer tungest: rækkevidde, vægt, effektforbrug og modenhed. Altså hvor langt sensoren eller effektoren egentlig rækker, hvor meget den belaster masten eller køretøjet, hvor meget strøm den trækker, og hvor godt dens faktiske ydeevne er dokumenteret i felten – ikke bare på databladet. Dertil kommer forhold som opdateringsfrekvens, dækningsvinkel, latenstid og hvor nemt udstyret lader sig integrere med de kommandosystemer, man nu engang har. Tabellen nedenfor er et uddrag af de parametre, jeg oftest støder på i udbudsmateriale, og som i praksis tipper valget mellem platforme. Ikke fordi de er de eneste, der betyder noget, men fordi de hurtigt afslører, om et system overhovedet kan løfte den rolle, man forestiller sig i en lagdelt arkitektur.
| Parameter | Hvad den dækker | Typisk betydning for valget |
|---|---|---|
| Rækkevidde | Detekterings- eller effektuafstand, ofte med varierende målstørrelse | Afgør, om sensoren kan dække det beskyttede luftrum eller kun fungere som punktforsvar |
| Vægt | Samlet masse inkl. montage, kabler og strømforsyning | Bestemmer om udstyret kan sidde på mast, køretøj eller bygning uden ombygning |
| Effekt | Strømforbrug i drift og ved spidsbelastning | Påvirker køling, nødstrøm og den samlede driftsøkonomi |
| Modenhed | Dokumenteret felterfaring, opdateringshistorik og leverandøropbakning | Skiller prototyper fra systemer, der kan stå alene i en skarp driftssituation |
| System | Type | Nøglespecifikation | Rolle i laget |
|---|---|---|---|
| LSLiDAR MS-serien | LiDAR, 1550 nm fiberlaser | Detekterer mål op til 4000 m (kan tilpasses) | Langtrækkende kortlægning i lav højde |
| TrueView Radar | Low-SWaP AESA-radar | Indbygget GPU, realtidsklassificering, 3D-detektion; flere enheder kan kædes til 360 grader | Bred søgning og sporing |
| DroneHunter | Interceptordrone | Modulære NetGun- og DrogueNet-nyttelaster, affyres på sekunder | Mitigering guidet af radar og AI |
| DroneHangar | Automatiseret hangar | Døgncharging, klimastyring, automatisk udsendelse på sekunder | Driftskontinuitet |
DroneHunter er ikke et selvstændigt system, men en effektor, der styres af TrueView R20-radaren og AI-baseret autonomi; den kan affyres inden for få sekunder, når et mål først er klassificeret og bekræftet. DroneHangar fungerer som den stationære base og giver 24/7 opladning og klimakontrol, så dronen automatisk kan sendes ud igen i løbet af sekunder uden menneskelig indgriben. Sammen illustrerer de to komponenter den samme grundlæggende pointe: selv et hurtigt og velintegreret system arver de svagheder, der ligger i sensoren bag det. Radar kræver fri sigtelinje og kan maskeres af terræn, bygninger eller lavtliggende forhindringer; LiDAR giver høj opløsning, men forringes markant i tåge og kraftig regn; og RF-baserede sensorer er reelt blinde over for droner, der slet ikke transmitterer, eller som flyver uden Remote ID. Derfor er det sjældent klogt at satse på én sensor alene. Man bør i stedet vælge sensortype efter den konkrete trussel, det konkrete terræn og det konkrete vejr, og tidligt beslutte, hvilken sensor der har hvilken rolle i kæden fra detektion til identifikation og eventuel respons.
| System | Rolle | Styrke | Svaghed / kompromis |
|---|---|---|---|
| TrueView Radar | Wide-area søgning og sporing | Low-SWaP AESA med onboard GPU, realtidsklassificering og 3D-detektion af lave, langsomme, små droner; flere enheder kan linkes til 360° dækning | Kræver fri sigtelinje; kan maskeres af terræn og bygninger |
| LiDAR (fx LSLiDAR MS Series) | Højopløst 3D-kort over nærområdet | Detekterer objekter op til 4000 meter (kan tilpasses) | Kort rækkevidde; forringes i tåge og kraftig regn |
| RF / CoRF | Afsløring af sendere og kontrolsignaler | Kan identificere og overtage kontrol via kommunikationsprotokollen uden jamming | Blind over for droner, der ikke transmitterer RF eller Remote ID |
| DroneHunter | Effektor | Modulære NetGun- og DrogueNet-payloads; affyres inden for sekunder | Afhænger af radar- og AI-styring samt bekræftet mål |
| DroneHangar | Base og genudsendelse | 24/7 opladning og klimakontrol med automatisk udsendelse i løbet af sekunder | Stasjonær infrastruktur; dækker kun det område, den er placeret i |
Hvordan bygger man arkitekturen med lagdelt sensering, fusion og kommandoworkflow?
Start med at definere det beskyttede luftrum i operationelle termer frem for abstrakte radiuscirkler. Beskriv højder, indflyvningskorridorer, reaktionstider og hvilke zoner der kræver hvilken adfærd. Derefter bygger man en lagdelt arkitektur med luftrumskontekst, sensering, fusion og korrelation, kommandoworkflow og responsintegration. Tildel eksplicitte sensore roller, så alle ved, hvem der dækker hvad.
Gør fusion og kommando til førsteklasses lag i arkitekturen – ikke et eftertanke-tillæg, der først bliver koblet på, når sensorerne allerede er købt ind. Det lyder måske som en selvfølge, men i praksis er det netop her, mange anlæg falder fra hinanden: man har styr på radar, RF og kameraer hver for sig, men ingen fælles sandhed om, hvad der egentlig er i luften. Derfor bør grænsefladerne defineres, før indkøbet går i gang. Det betyder konkret, at man på forhånd fastlægger formater for spor- og hændelsesmeddelelser, krav til tidsreference på tværs af sensorer, kontrolstier for kamerastyrring samt latensbudgetter – altså hvor lang tid der må gå, fra et spor opdages, til det er bekræftet og kan handles på. Byg samtidig til degraderet drift: RF-trængsel, dårlig sigtbarhed, radarmaskering og kommunikationstab er ikke sjældne undtagelser, men vilkår, systemet skal kunne arbejde under. Det er den eneste måde at undgå, at systemet falder fra hinanden i netop den situation, det var bygget til.
Jeg anbefaler altid at teste overdragelser mellem sensorer og operatører, før man skalerer. Et system, der fungerer i en demo med én drone og klar himmel, opfører sig sjældent ens, når der er ti spor, regn og en udrykning samtidig.
Hvilke udfordringer findes der med mørke droner, støj, vejr og regulatoriske huller?
Mørke droner, der hverken udsender RF eller Remote ID, er usynlige for passive sensorer. Det er en af de mest undervurderede svagheder i mange opsætninger. Miljømæssig følsomhed forringer LiDAR og optiske sensorer i al slags vejr, og tæt bygningsmasse skaber radarskygger. Der findes ingen harmoniserede føderale retningslinjer for beskyttelse af visse kritiske infrastruktursektorer som private elnet.
FAA's restriktionslove forhindrer fuld C-UAS ved transformatorstationer. NERC CIP-014 adresserede fysiske angreb, men der findes ingen tilsvarende standard for drone- eller luftrumstrusler. Den juridiske respons er begrænset: at detektere noget i luften er ikke det samme som at have myndighed til at handle mod det. Det er en pointe, der ofte overrasker både sikkerhedschefer og teknikere.
Samtidig vokser presset. FAA Reauthorization Act af 2024 fastsatte et civilt børsloft på 75.000 dollars pr. overtrædelse. Louisiana autoriserede i 2025 politiet til at neutralisere ondsindede droner. I slutningen af 2024 udløste en drone-panik i New Jersey mere end 5.000 offentlige rapporter. Den 17. august 2026 annoncerede Zipline og Uber et mål om en million dronel everinger om dagen i 2029, og LAANC dækkede omkring 740 lufttrafikfaciliteter i 2026.
Hvem er interessenterne, og hvordan ser governance ud i praksis?
Interessenterne omfatter grundejer, sikkerhedsdrift, luftfarts- eller luftrumsmyndighed, spektrummyndighed, politi, IT og cybersikkerhed samt privacy- og juridiske teams. Uden en tydelig ejer af luftrumsrisikoen ender ansvaret typisk mellem to stole. Derfor er den første opgave ikke at vælge radar, men at beslutte, hvem der må handle, og hvordan beslutninger dokumenteres.
Regulatoriske rammer er stadig under udvikling. Part 108 BVLOS-reglen var i sen lovgivningsfase i maj 2026, og IEEE TNSE udgav et særnummer om emnet i første kvartal 2026. Den 29. januar 2025 fandt en mid-air-kollision sted nær Washington Reagan-lufthavnen, hvilket understregede behovet for bedre lavhøjdsbevidsthed. Jeg følger selv America's low-altitude awareness gap-artiklen fra den 25. august 2026 tæt, sammen med vejledninger om systemarkitektur og integreret sensering og kommunikation fra foråret 2026.
Min erfaring er, at de programmer, der lykkes, bruger mest energi på interfaceaftaler og øvelser frem for på endnu en sensor. Teknologien er moden nok. Governance er det svære.
Hvordan kommer man i gang uden at falde i de klassiske fælder?
Definer det beskyttede luftrum operationelt frem for som abstrakte radiuscirkler på et kort. Det handler om at beskrive, hvad der konkret skal beskyttes, i hvilke højdebånd og med hvilke reaktionstider, så arkitekturen tager udgangspunkt i virkelige scenarier og ikke i en leverandørs standardprodukt. Byg derefter lagdelt: luftrumskontekst i bunden, sansning ovenpå, så fusion og korrelation, og til sidst kommandoworkflow og responsintegration. Tildel hver sensor en eksplicit rolle, så radar, RF og EO/IR ikke konkurrerer om de samme opgaver, men supplerer hinanden. Gør fusion og kommando til selvstændige lag med egne krav, ansvar og ejerskab – ikke som en funktion, der gemmes væk i en sensor. Definer grænsefladerne før indkøb, ikke bagefter: spor- og hændelsesformater, tidsreference, kamerastyrring og latensbudgetter skal ligge fast, så komponenter kan udskiftes uden at rive hele systemet op. Planlæg degraderet drift fra dag et, for RF-trængsel, dårlig sigtbarhed, radarmaskering og tab af kommunikation er normale tilstande, ikke undtagelser. Øv til sidst responsscenarier med alle relevante parter – siteejer, sikkerhedsdrift, luftfartsmyndighed, spektrummyndighed, politi, IT og jura – før systemet sættes i produktion. Ellers ender man med avanceret teknologi og uklare beslutningsveje.
Husk, at hazard, violation og hostile intent ikke er synonymer. Et counter-UAS-program fejler, når udstyr installeres, før ejerskab er aftalt. Derfor bør man starte med en risikovurdering, en interessentkortlægning og en beslutningsmatrix, før man overhovedet taler om sensorvalg. Det er den rækkefølge, jeg selv ville følge i dag.
Hvordan fungerer low-altitude airspace security i praksis for en operatør?
For en operatør betyder det, at man arbejder med et workflow frem for et dashboard. Sensorer leverer observationer, fusionen korrelerer dem til spor, operatøren vurderer konteksten, og en autoriseret instans beslutter responsen. Hvert trin skal have definerede input, output og tidsgrænser, ellers opstår der huller, som en modstander kan udnytte.
Jeg anbefaler at måle på fire ting: detektionstid, sporstabilitet, falskalarmrate og tid fra alarm til beslutning. De tal afgør, om arkitekturen reelt fungerer, uanset hvor imponerende specifikationerne ser ud på papiret. Sensering alene er utilstrækkelig, hvis operatørworkflow, overdragelseslogik eller responsregler er svage.
Ofte stillede spørgsmål om low-altitude airspace security
Hvad er low-altitude airspace security?
Det er praksis for at overvåge og beskytte luftrummet tæt på jorden, typisk fra overfladen og op til 500 fod, omkring et anlæg, en rute eller en begivenhed. Det kombinerer sensorer, software, operatører og responsregler for at opdage, følge og identificere små droner og andre trusler i lav højde.
Hvordan fungerer et counter-UAS-system?
Et counter-UAS-program kombinerer teknologi og governance. Sensorer som radar, RF og EO/IR skaber observationer; fusionssoftware korrelerer spor og reducerer falske alarmer; uddannede operatører vurderer konteksten; og autoriserede organisationer beslutter en proportional og reviderbar respons.
Hvorfor er luftrummet i lav højde et selvstændigt sikkerhedsdomæne?
Små ubemandede luftfartøjer tilføjer en tredimensionel rute, der hurtigt kan krydse fysiske grænser. De flyver lavt, langsomt og småt, optræder uforudsigeligt og er ofte usynlige for traditionelle lufttrafiksystemer, så jordbaseret perimetersikkerhed alene kan ikke dække risikoen.
Hvilke teknologier bruges til low-altitude airspace security?
Typiske lag omfatter radar til bred overvågning og 3D-positionering, RF-detektering af kontrollinks og signaler, Remote ID til kooperativ identifikation, EO/IR-kameraer til visuel bekræftelse, LiDAR til kortrækkende 3D-kortlægning og multimodal AI til hensigtsgenkendelse og reduktion af falske alarmer.