Пространственные алгоритмы антиподавления и формирование лучей: принципы, методы и производительность
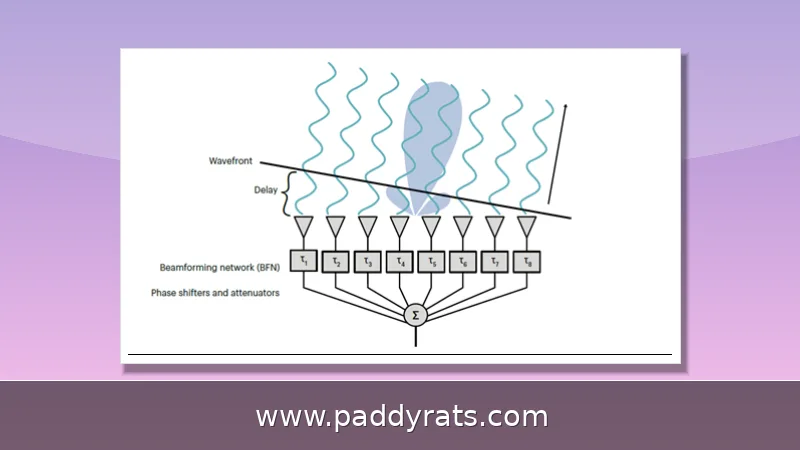
Пространственное антиподавление через формирование лучей позволяет подавлять помехи за счёт управления диаграммой направленности антенной решётки. Разбираю принципы, сравнение MVDR, LMS, Optimized-LMS и RLS, а также применение в GNSS, БПЛА и радиолокации.
Что такое пространственное антиподавление с формированием лучей и почему это важно?
Пространственное антиподавление с формированием лучей — это метод, при котором антенная решётка управляет сигналом на каждом элементе, чтобы изменить направленные свойства всей системы. Главный лепесток наводится на полезный сигнал, а в направлении источников помех формируются нули, подавляющие интерференцию в пространственной области. Ключевое преимущество в том, что в ряде схем не требуется априорное знание канала помехи.
Актуальность темы определяется физикой спутниковой навигации. Сигналы GNSS приходят на Землю с уровнем около -160 dBW, что слабее окружающего теплового шума. Коммерческий GPS-глушитель мощностью 1 Вт способен лишить приёма в радиусе 5-10 км, а военные направленные средства — свыше 50 км. Именно поэтому пространственная фильтрация становится обязательным элементом защиты приёмников.
Важно различать два класса угроз. Радиочастотные помехи (jamming) подавляют сигнал энергией, тогда как спуфинг (spoofing) подменяет его ложной информацией и требует отдельной защиты через аутентификацию и шифрование. Пространственное формирование лучей эффективно против первого класса и лишь косвенно помогает против второго, что задаёт границы применимости технологии.
Основные принципы: наведение главного лепестка и размещение нулей
Формирование лучей использует пространственные степени свободы решётки для передачи и приёма в направлении легитимного получателя при одновременном снижении влияния глушителя. Веса элементов подбираются так, чтобы максимизировать отношение сигнал-помеха-шум (SINR). В основе лежит оценка направления прихода (DOA) и построение ковариационной матрицы помехи плюс шума (IPNCM).
Один из подходов — проекция на нулевое пространство (NSP). Ему достаточно статистики второго порядка о состоянии канала, а не мгновенной информации о канале (CSI). На базовой станции применяется плоская прямоугольная решётка, а интеллектуальная отражающая поверхность (IRS) способна менять угол луча, обходя помеху и повышая SINR без перестройки самой антенной системы.
Расширение нулей (null broadening) решает проблему подвижных или высокодинамичных глушителей. Угловая область подавления искусственно расширяется, чтобы источник помехи оставался внутри нуля при изменении ракурса. В поляризационно-пространственном варианте строится модель принятого сигнала поляризационно-чувствительной решётки (PSA), спектр Capon пересчитывается с виртуальными помехами в окрестностях углов и поляризаций, реконструируется IPNCM, а весовой вектор находится сопряжённым градиентом — это позволяет избежать обращения матрицы.
Сравнение адаптивных алгоритмов: LMS, Optimized-LMS, RLS и MVDR
Выбор алгоритма определяет скорость сходимости, глубину нулей и вычислительную нагрузку. MVDR (minimum variance distortionless response) считается наиболее представительным методом антиподавления: он минимизирует мощность помех при сохранении единичного усиления в направлении полезного сигнала. LMS проще и дешевле, но сходится медленнее. RLS обеспечивает самую быструю сходимость и более глубокие нули, однако требует большей вычислительной сложности. Optimized-LMS выигрывает при высоких SNR и SIR.
Ниже приведено сравнение ключевых характеристик по данным сравнительных исследований.
| Алгоритм | Скорость сходимости | Глубина нулей | Сложность | Лучший сценарий |
|---|---|---|---|---|
| LMS | Низкая | Средняя | Низкая | Простые системы с ограниченными ресурсами |
| Optimized-LMS | Средняя | Средняя | Средняя | Высокие SNR и SIR |
| RLS | Высокая | Глубокая | Высокая | Критичные помехи под углами 40°, 60°, 90° |
| MVDR | Зависит от оценки IPNCM | Глубокая | Средняя | Эталонное антиподавление в решётках |
По данным сравнительного анализа, RLS демонстрирует самую быструю сходимость и формирует более глубокие нули для помех под углами 40, 60 и 90 градусов. Optimized-LMS показывает наилучшие результаты при высоких отношениях сигнал-шум и сигнал-помеха. Дополнительно сообщается о неитеративном отображении, обходящем традиционную оптимизацию, которое сокращает время вычислений до 260 раз — это важно для систем реального времени на борту.
Расширение нулей и поляризационно-пространственная обработка для GNSS
Для GNSS-приёмников в условиях высокой динамики критично удержание помехи внутри нуля. Поляризационно-пространственное совместное расширение нулей объединяет угловую и поляризационную селекцию, что особенно полезно против помех со сложной поляризационной структурой. Алгоритм реконструирует IPNCM и применяет сопряжённый градиент, снижая вычислительную нагрузку за счёт отказа от обращения матрицы.
Отдельное направление — CS-SFD: сжатое зондирование даёт разреженное представление помехи, затем выполняется разреженная реконструкция ковариационной матрицы помехи с диагональной загрузкой для устойчивости. Метод работает при малом числе снимков (snapshots), что важно для быстрого развёртывания в динамике.
Слепое многолучевое формирование для GNSS создаёт несколько лучей, покрывающих верхнюю полусферу, и усиливает навигационные сигналы без априорной информации. Это повышает вероятность успешного захвата сигнала в условиях помех. Дополнительно применяются решётки CRPA (controlled reception pattern antenna) на 4-9 элементов с шагом обычно lambda/2, обеспечивающие управляемое подавление.
Проекция на нулевое пространство и антиподавление с помощью IRS/ARIS
Проекция на нулевое пространство (NSP) не требует мгновенного CSI и опирается лишь на статистику второго порядка. Это упрощает практическую реализацию, когда канал помехи неизвестен или быстро меняется. Совместно с IRS такой подход позволяет перенаправлять луч и улучшать SINR, а также применяется в MIMO Y-канале и распределённых спутниковых системах.
Фреймворк ARIS (активная решётка) использует моделирование среднего поля: пространственная конфигурация задаётся непрерывной функцией плотности, что обходит высокоразмерную комбинаторную оптимизацию. Совместно оптимизируются формирование лучей базовой станции, отражение ARIS и её пространственное распределение для максимизации наихудшей суммарной скорости. Задача решается методами вариационной оптимизации и на римановом многообразии, а оптимальное развёртывание подчиняется принципу пространственного заполнения водой.
Ключевой результат: сложность вычислений в ARIS не зависит от числа БПЛА. Это делает подход масштабируемым для роёв дронов, где количество аппаратов может быть большим. Алгоритм RBORP минимизирует верхнюю границу реальной амплитудной характеристики в направлениях DOA глушителя, а совместная оптимизация использует обобщённую S-процедуру.
Многослойная защита БПЛА: сколько дБ даёт каждый уровень?
Для беспилотников применяется эшелонированная защита, где каждый уровень вносит свой вклад в подавление. Ниже приведены типичные значения ослабления по данным архитектурных обзоров.
| Уровень защиты | Метод | Подавление |
|---|---|---|
| Радиочастотный фронтенд | Фильтрация | 10-20 дБ |
| Антенная решётка | CRPA с наведением нулей | 30-50 дБ |
| Адаптивная обработка | MVDR, STAP, LMS | 40-60 дБ |
| Навигация | Плотная интеграция INS/GNSS | 20-30 дБ косвенно |
Такая многослойность означает, что даже если один уровень будет преодолён, следующие продолжат защиту. Радиочастотная фильтрация отсекает внеполосные помехи, CRPA формирует нули в направлении источников, адаптивная обработка работает с пространственно-временной структурой (STAP) и статистикой, а интеграция INS/GNSS обеспечивает косвенную устойчивость за счёт инерциального резервирования.
Диапазоны GNSS, которые необходимо защищать: L1 1575.42 МГц, L2 1227.60 МГц, L5 1176.45 МГц. Поскольку сигналы крайне слабы, даже маломощный глушитель создаёт серьёзную угрозу, и именно поэтому выигрыш в десятки дБ на уровне решётки оказывается решающим.
Подходы на основе машинного и глубокого обучения
Современные работы объединяют глубокое обучение (DL) для восприятия и обучение с подкреплением (RL) для принятия решений. База данных углов используется как грубые априорные оценки в робастном адаптивном формировании лучей, что повышает устойчивость к ошибкам калибровки и нестационарности. Для радиолокации с большими решётками применяется формирование лучей в нулевом пространстве на основе глубокого обучения.
Гибридное формирование лучей на основе SVM упрощает целевую функцию для получения идеального кодирующего вектора, после чего градиентное преследование строит разреженную реконструкцию идеального вектора луча. Это даёт недорогое антиподавление, пригодное для массовых устройств.
Практический вывод: машинное обучение не заменяет классические методы, а дополняет их, снижая требования к априорной информации и вычислительным ресурсам. Однако следует помнить, что антиподавление — это технологическая гонка вооружений: глушители применяют перестройку частоты, пакетные передачи и обманные сигналы, поэтому алгоритмы должны адаптироваться непрерывно.
Применения, ограничения и риски
Области применения включают GNSS-приёмники в высокодинамичных средах, навигационную безопасность БПЛА, миллиметровую связь, радиолокацию с большими решётками, MIMO Y-канал, распределённые спутниковые системы, интегрированные наземно-спутниковые и D2D-сети. В каждой из них пространственное антиподавление решает задачу сохранения полезного сигнала при агрессивной помеховой обстановке.
Ограничения связаны с вычислительной сложностью, числом элементов решётки и требованиями к калибровке. Расширение нулей повышает устойчивость, но может снижать усиление в полезном направлении. Спуфинг остаётся отдельной угрозой, против которой нужны аутентификация и шифрование, а не только пространственная фильтрация.
Исследования в этой области ведутся в том числе в Национальном университете обороны (Чанша) и Харбинском технологическом институте, публикации представлены на IEEE, arXiv и CSNC 2024 (Цзинань, 22-24 мая 2024), а также в Lecture Notes in Electrical Engineering Vol. 1093 и High Power Laser and Particle Beams 2021, 33(12): 123020. Данные о подавлении и сходимости подтверждаются сравнительными исследованиями, но конкретные цифры зависят от сценария и конфигурации решётки.
Часто задаваемые вопросы
Как работает пространственное антиподавление с формированием лучей?
Антенная решётка управляет сигналом на каждом элементе, меняя направленные свойства системы. Главный лепесток наводится на полезные сигналы, а в направлении глушителей формируются нули. Это подавляет помеху в пространственной области, сохраняя полезный сигнал, причём в ряде схем априорное знание канала помехи не требуется.
Какой адаптивный алгоритм сходится быстрее всего для антиподавления?
Среди LMS, Optimized-LMS и RLS самую быструю сходимость демонстрирует RLS. Он также формирует более глубокие нули против помех под углами 40, 60 и 90 градусов, тогда как Optimized-LMS показывает лучшие результаты при высоких SNR и SIR. Платой за скорость RLS является более высокая вычислительная сложность.
Что такое расширение нулей в GNSS-антиподавлении?
Расширение нулей увеличивает угловую область подавления, чтобы высокодинамичные или движущиеся глушители оставались внутри нуля. Поляризационно-пространственный алгоритм на основе реконструкции матрицы пересчитывает спектр Capon с виртуальными помехами и использует сопряжённый градиент, избегая обращения матрицы.
Сколько подавления помех даёт решётка CRPA?
В многослойной архитектуре защиты БПЛА радиочастотная фильтрация даёт 10-20 дБ, CRPA с наведением нулей — 30-50 дБ, а адаптивная обработка (MVDR, STAP, LMS) — 40-60 дБ. Плотная интеграция INS/GNSS добавляет косвенно 20-30 дБ, повышая устойчивость навигации при подавлении сигнала.