Algoritmi di beamforming spaziale anti-jamming: principi, metodi e prestazioni
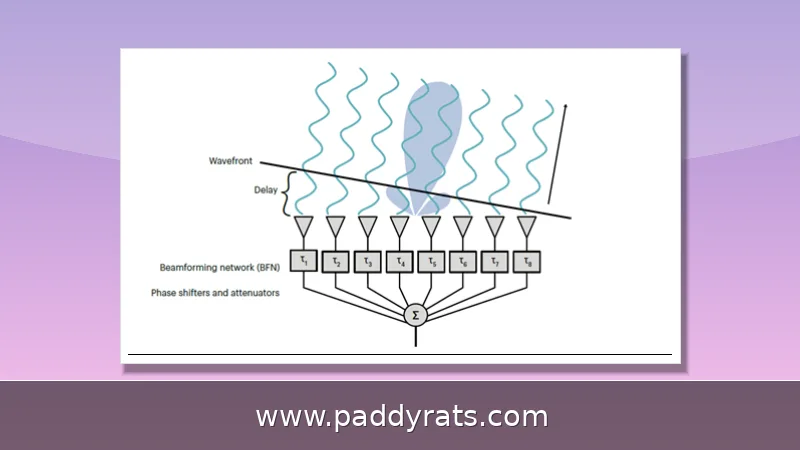
Il beamforming spaziale anti-jamming usa array di antenne per orientare il fascio principale verso i segnali legittimi e creare nulli verso i jammer. Analizzo principi, algoritmi adattivi (LMS, Optimized-LMS, RLS, MVDR) e dati di soppressione in scenari GNSS, UAV e radar.
Che cos'è il beamforming spaziale anti-jamming e perché è decisivo
Il beamforming spaziale anti-jamming gioca sulla libertà spaziale di un array di antenne: controllando il segnale su ogni singolo sensore si riesce a modificare la direttività complessiva dell'array. Il principio è semplice da enunciare: il fascio principale resta puntato verso la sorgente utile, mentre i nulli vengono piazzati nelle direzioni dei jammer, così l'interferenza viene soppressa nello spazio senza penalizzare il segnale desiderato. C'è poi un aspetto che rende questa tecnica particolarmente interessante, soprattutto per chi lavora con ricevitori GNSS o piattaforme mobili: in diversi schemi non serve alcuna conoscenza preventiva del canale di disturbo.
Qui la sfida è tutt'altro che banale: i segnali GNSS raggiungono la Terra con una potenza di circa -160 dBW, vale a dire meno del rumore termico ambientale. Per rendere l'idea, basta un jammer GPS commerciale da 1 W per negare il servizio su un raggio di 5-10 km, e con i jammer direzionali di livello militare si superano tranquillamente i 50 km. In uno scenario del genere il beamforming anti-jamming smette di essere una semplice opzione: diventa un requisito di sopravvivenza per la navigazione, per i droni e per i radar.
Le frequenze civili di riferimento restano quelle di sempre: L1 a 1575,42 MHz, L2 a 1227,60 MHz e L5 a 1176,45 MHz. Sul fronte hardware, gli array CRPA (Controlled Reception Pattern Antenna) montati sui droni lavorano in genere con un numero di elementi compreso tra 4 e 9, disposti con spaziatura tipica di lambda/2. Se si guarda alla letteratura recente — pubblicata su IEEE, su arXiv o negli atti di convegni come il CSNC 2024 tenutosi a Jinan — emerge un quadro piuttosto chiaro: la materia è ormai matura, ma tutt'altro che statica, e continua a evolversi di pari passo con le minacce.
Come funziona il beamforming spaziale anti-jamming: fascio principale e collocazione dei nulli
Il meccanismo di base è facile da descrivere a parole, molto meno da mettere in pratica: si applicano dei pesi complessi ai segnali captati da ciascun elemento dell'array, in modo che i contributi del segnale utile si sommino in modo costruttivo mentre quelli dei disturbatori si annullino a vicenda. In pratica, il fascio principale viene orientato verso la direzione di arrivo (DOA) del segnale legittimo, e i nulli vengono piazzati sugli angoli da cui arrivano i jammer. L'efficacia di tutto questo si valuta poi guardando a tre parametri: SINR, SNR e SIR.
Il null steering è la strada più immediata: si vincolano i pesi dell'array in modo che la risposta sia praticamente nulla proprio nelle direzioni da cui arriva il disturbo. Il null broadening, invece, allarga la zona angolare messa a tacere, così si riescono a tollerare jammer in movimento o molto dinamici — una cosa che su droni e veicoli fa davvero la differenza. Nei sistemi reali la stima delle DOA si affida a tecniche come MUSIC o Capon, mentre è la ricostruzione della matrice di covarianza interferenza-più-rumore (IPNCM) a decidere, in buona sostanza, quanta cancellazione riuscirai a ottenere alla fine.
C'è un dettaglio che spesso passa inosservato: la proiezione nello spazio nullo (Null-Space Projection, NSP) non ha bisogno della CSI istantanea, le bastano le statistiche del secondo ordine dello stato del canale. Non è una differenza da poco, perché alleggerisce parecchio il carico di stima e rende la tecnica utilizzabile anche in scenari con array rettangolari uniformi alla stazione base. In questi contesti, le superfici intelligenti riconfigurabili (IRS) possono orientare diversamente il fascio per aggirare l'interferenza, con un miglioramento del SINR complessivo.
Confronto tra algoritmi adattivi: LMS, Optimized-LMS, RLS e MVDR
La scelta dell'algoritmo adattivo è il vero fulcro della questione: da lì dipende il compromesso tra quanto in fretta il sistema converge, quanto sono profondi i nulli e quanto pesa il tutto a livello computazionale. MVDR (Minimum Variance Distortionless Response) viene spesso indicato come il metodo anti-jamming più rappresentativo, e non a torto: minimizza la varianza dell'uscita mantenendo però guadagno unitario nella direzione desiderata, che è esattamente ciò che serve. Poi c'è LMS, più semplice e leggero, ma con una convergenza piuttosto lenta; Optimized-LMS migliora le cose quando si lavora con SNR e SIR elevati; RLS, infine, è quello che converge più rapidamente e produce nulli più profondi, anche se a costo di una complessità maggiore.
La tabella che segue raccoglie in modo sintetico i principali compromessi che emergono dagli studi comparativi presenti in letteratura.
Null broadening e processing congiunto polarizzazione-spazio per il GNSS
Il null broadening amplia la regione angolare entro cui l'interferenza viene attenuata: in questo modo un jammer molto dinamico, o semplicemente in movimento, rimane dentro il nullo anche se la sua direzione d'arrivo cambia in fretta. Prendiamo l'algoritmo di null broadening congiunto polarizzazione-spazio basato sulla ricostruzione matriciale: prima si reimposta lo spettro di Capon inserendo interferenze virtuali attorno agli angoli di disturbo e di polarizzazione, poi si ricostruisce l'IPNCM e infine, con il metodo del gradiente coniugato, si ricava il vettore dei pesi adattivi di polarizzazione. Il vantaggio, in pratica, è che si evita la complessità legata all'inversione di matrice.
Il vero punto di forza sta nel fatto che non serve invertire la matrice: nei ricevitori GNSS embedded, quell'operazione è un collo di bottiglia computazionale tutt'altro che trascurabile, e riuscire a evitarla cambia parecchio le carte in tavola. Gli array polarizzazione-sensibili (PSA), poi, aggiungono una dimensione di libertà che i soli array spaziali non hanno, e questo si traduce in una capacità migliore di distinguere i segnali utili dalle interferenze che presentano una polarizzazione diversa. Per i ricevitori GNSS che lavorano in ambienti ad alta dinamica, insomma, è una strada particolarmente azzeccata.
Un'alternativa ormai consolidata in questo ambito è CS-SFD, che si appoggia al compressed sensing per rappresentare l'interferenza in forma sparsa e ricostruire di conseguenza la matrice di covarianza, aggiungendo poi un diagonal loading che ne migliora la robustezza. Il vantaggio pratico? Funziona anche con pochi snapshot, cosa tutt'altro che banale quando il tempo di osservazione a disposizione è ridotto. C'è poi il blind multi-beamforming per il GNSS, che adotta una logica diversa: genera più fasci capaci di coprire l'intero emisfero superiore, così da rafforzare i segnali utili senza bisogno di informazioni a priori e, di riflesso, aumentare il tasso di successo dell'acquisizione anche in presenza di disturbi.
Null-space projection e anti-jamming assistito da IRS e ARIS
La Null-Space Projection (NSP) costruisce i pesi dell'array proiettando il segnale ricevuto nello spazio nullo delle direzioni di interferenza, senza richiedere la CSI istantanea. Questo la rende adatta a scenari con canali variabili e overhead di stima limitato. L'integrazione con superfici intelligenti riconfigurabili (IRS) consente di modificare l'angolo del fascio per evitare l'interferenza e migliorare il SINR, aggiungendo un grado di libertà nella gestione dello spettro.
Il framework ARIS (Aerial Reconfigurable Intelligent Surface) porta il concetto su piattaforme aeree. La modellazione a campo medio progetta la configurazione spaziale tramite una funzione di densità continua, aggirando l'ottimizzazione combinatoria ad alta dimensionalità. L'ottimizzazione congiunta di beamforming alla stazione base, riflessione ARIS e distribuzione spaziale ARIS massimizza il tasso somma nel caso peggiore, risolta con metodi di ottimizzazione variazionale e su varietà riemanniane.
Il risultato più interessante è che la complessità computazionale di ARIS è indipendente dal numero di droni coinvolti, e il deployment ottimale segue un principio di water-filling spaziale. Questo apre scenari di difesa multi-livello per flotte di UAV, dove la scalabilità è storicamente il vincolo principale. L'approccio RBORP, che minimizza il limite superiore della risposta in ampiezza effettiva alle DOA dei jammer tramite la General S-procedure, rappresenta un ulteriore passo verso l'ottimizzazione congiunta robusta.
Quanta soppressione offre un array CRPA in una difesa multi-livello
In un'architettura di difesa multi-livello per UAV, ogni strato contribuisce con un margine di soppressione specifico. Il filtraggio RF front-end fornisce 10-20 dB, un CRPA con null-steering aggiunge 30-50 dB, e il processing adattivo (MVDR, STAP, LMS) contribuisce con 40-60 dB. L'integrazione stretta INS/GNSS offre un ulteriore margine indiretto di 20-30 dB. La tabella seguente riassume questi contributi.
| Livello di difesa | Tecnologia | Soppressione tipica |
|---|---|---|
| Front-end RF | Filtraggio | 10-20 dB |
| Antenna | CRPA con null-steering | 30-50 dB |
| Processing adattivo | MVDR, STAP, LMS | 40-60 dB |
| Integrazione sensori | INS/GNSS tight | 20-30 dB indiretti |
La combinazione degli strati non è una semplice somma aritmetica, perché i guadagni si sovrappongono parzialmente e dipendono dalla geometria dell'array e dalla dinamica del jammer. Tuttavia la stratificazione resta la strategia dominante: nessun singolo livello è sufficiente contro jammer sofisticati che usano frequenze sweeping, trasmissioni burst e forme d'onda ingannevoli. Va ricordato che lo spoofing è una minaccia distinta dal jamming e richiede autenticazione e crittografia, non solo soppressione spaziale.
Approcci basati su machine learning e deep learning
Il machine learning sta ridefinendo il beamforming anti-jamming. L'architettura dominante combina percezione tramite deep learning e decisione tramite reinforcement learning: la rete neurale stima l'ambiente di interferenza e la politica RL seleziona i pesi dell'array. Il beamforming adattivo robusto assistito da database tratta gli angoli memorizzati come prior grossolani, riducendo il tempo di convergenza in scenari noti.
Per il radar a grande array, il beamforming nello spazio nullo basato su deep learning offre prestazioni superiori ai metodi classici quando il numero di snapshot è limitato. Un approccio ibrido basato su SVM semplifica la funzione obiettivo per ottenere un vettore di codifica ideale, poi il gradient pursuit costruisce una ricostruzione sparsa del vettore di fascio ideale per un anti-jamming a basso costo.
Uno studio comparativo riporta una mappatura intelligente non iterativa che aggira l'ottimizzazione tradizionale, riducendo il tempo di calcolo fino a 260 volte. È un dato che merita cautela, perché dipende fortemente dallo scenario e dall'hardware, ma indica la direzione: l'efficienza computazionale sta diventando il vero collo di bottiglia, più della qualità teorica dei nulli. Le applicazioni spaziano dai ricevitori GNSS in ambienti ad alta dinamica alla sicurezza della navigazione UAV, dalle comunicazioni millimeter wave ai sistemi satellitari distribuiti e alle reti terrestre-satellite e D2D.
Rischi, limiti e prospettive dell'anti-jamming spaziale
L'anti-jamming è una corsa agli armamenti tecnologica. I jammer evolvono con frequenze sweeping, trasmissioni burst e forme d'onda ingannevoli progettate per eludere i nulli adattivi. Ogni miglioramento negli algoritmi di beamforming trova una contromisura, e questo ciclo rende la robustezza un obiettivo mobile piuttosto che uno stato raggiungibile. La letteratura recente, da IEEE ad arXiv, insiste sulla necessità di validazione sul campo oltre che in simulazione.
I limiti pratici includono il numero di elementi dell'array, la calibrazione di fase e ampiezza, la stima delle DOA in condizioni di basso SNR e la latenza computazionale. Gli array CRPA da 4 a 9 elementi con spaziatura lambda/2 rappresentano un compromesso tra dimensioni, costo e capacità di nulling. La sfida è mantenere le prestazioni quando piattaforma e jammer sono entrambi in movimento.
Sul fronte delle prospettive, l'integrazione tra beamforming spaziale, polarizzazione, machine learning e superfici intelligenti riconfigurabili promette guadagni significativi. Il framework ARIS con complessità indipendente dal numero di droni indica che la scalabilità è raggiungibile. Resta però aperta la questione dello spoofing, che richiede difese complementari basate su autenticazione e crittografia. Chi progetta sistemi GNSS, UAV o radar deve trattare l'anti-jamming come un requisito architetturale, non come un componente aggiuntivo.
Domande frequenti sul beamforming spaziale anti-jamming
Domande frequenti
Come funziona il beamforming spaziale anti-jamming?
Un array di antenne controlla il segnale su ciascun sensore per modificarne la direttività, orientando il fascio principale verso i segnali legittimi e posizionando i nulli verso i jammer. In questo modo l'interferenza viene soppressa nello spazio preservando il segnale desiderato, senza richiedere in alcuni schemi alcuna conoscenza preventiva del canale di disturbo.
Quale algoritmo adattivo converge più rapidamente per l'anti-jamming?
Tra LMS, Optimized-LMS e RLS, l'algoritmo RLS mostra la convergenza più rapida nelle applicazioni anti-jamming. RLS raggiunge anche nulli più profondi contro segnali di interferenza agli angoli di 40, 60 e 90 gradi, mentre Optimized-LMS offre le prestazioni migliori in condizioni di SNR e SIR elevati. La scelta dipende dal budget computazionale disponibile.
Che cos'è il null broadening nel beamforming anti-jamming per GNSS?
Il null broadening amplia la regione angolare in cui l'interferenza viene soppressa, così che jammer ad alta dinamica o in movimento restino dentro il nullo. Un algoritmo di null broadening congiunto polarizzazione-spazio basato sulla ricostruzione matriciale reimposta lo spettro di Capon con interferenze virtuali e usa il gradiente coniugato per evitare l'inversione di matrice.
Quanta soppressione può offrire un array CRPA?
In un'architettura di difesa multi-livello per UAV, il filtraggio RF front-end fornisce 10-20 dB, un CRPA con null-steering fornisce 30-50 dB e il processing adattivo come MVDR, STAP e LMS fornisce 40-60 dB di soppressione del jamming. L'integrazione stretta INS/GNSS aggiunge un margine indiretto di 20-30 dB.