La sicurezza dello spazio aereo a bassa quota copre misure, tecnologie e framework per monitorare e proteggere lo spazio dal suolo fino a circa 500 piedi, affrontando i piccoli droni in ambienti urbani e vicino a infrastrutture critiche. Non esiste un sensore perfetto: la difesa efficace nasce da un'architettura a strati che unisce radar, RF, Remote ID, EO/IR e AI multimodale sotto regole di risposta chiare.
Che cos'è la sicurezza dello spazio aereo a bassa quota e perché conta?
La sicurezza dello spazio aereo a bassa quota è la pratica con cui si monitora e si protegge lo spazio vicino al suolo, in genere dalla superficie fino a circa 500 piedi, attorno a un sito, una rotta o un evento. Mette insieme sensori, software, operatori e regole di risposta per rilevare, tracciare e identificare piccoli droni e altre minacce a bassa quota. Lavorando sull'analisi delle infrastrutture critiche, mi sono reso conto di quanto questo perimetro sfugga alla sicurezza fisica tradizionale: un drone può attraversare un confine in pochi secondi, senza passare da un varco.
Lo spazio aereo a bassa quota non è semplicemente "cielo più in basso": è un dominio con regole sue. I piccoli UAS ci mettono dentro una traiettoria tridimensionale che taglia i confini fisici a una velocità a cui i sistemi tradizionali non sono abituati. Volano bassi, lenti e piccoli, spuntano fuori quando meno te lo aspetti e spesso restano invisibili ai radar del traffico aereo convenzionale. C'è poi un vuoto informativo che non dipende dalla tecnologia ma dalle regole: circa il 96% dello spazio aereo a bassa quota non ha un obbligo di conspicuità elettronica per il volo con equipaggio, quindi ampie porzioni di cielo restano di fatto opache ai sensori passivi. Morale: la sola sicurezza perimetrale a terra non copre il rischio che arriva dall'alto. Un recinto o un varco controllato non ti dicono nulla su ciò che ti piomba sopra, né su dove sta andando. Ecco perché la sicurezza dello spazio aereo a bassa quota va pensata come un sistema di gestione del rischio che tiene insieme rilevamento, identificazione e risposta, non come un semplice prolungamento della videosorveglianza.
La posta in gioco, però, non è solo una questione tecnica. Tra la fine del 2024 e il 2025, episodi come il panico da droni in New Jersey hanno prodotto oltre 5.000 segnalazioni da parte del pubblico: un numero che dice molto su come percezione e realtà finiscano per intrecciarsi, perché anche quando non c'è nessun attacco concreto l'ondata di allarme consuma tempo, personale e credibilità delle istituzioni. Il quadro normativo, intanto, si muove in parallelo, e non sempre allo stesso ritmo. Il FAA Reauthorization Act del 2024 ha fissato un tetto di 75.000 dollari per violazione sulle sanzioni civili, un segnale chiaro che le regole del gioco valgono anche lassù. La Louisiana, nel 2025, è andata perfino oltre, autorizzando la polizia a neutralizzare i droni ostili: una scelta che apre parecchi interrogativi su chi decide, in base a quale prova e sotto quale responsabilità. Per questo conviene tenere a mente una distinzione fondamentale: la sicurezza a bassa quota è, in pratica, un sistema di gestione del rischio, non la promessa di eliminare ogni aeromobile non identificato. Il suo valore si misura sulla capacità di decidere in modo tempestivo, proporzionato e verificabile, non sull'illusione di un cielo perfettamente pulito.
Come funziona un sistema counter-UAS a supporto della sicurezza a bassa quota
Un programma counter-UAS non è solo una questione di apparati: è un sistema socio-tecnico, dove tecnologia e governance si intrecciano di continuo. I sensori — radar, RF, EO/IR — producono osservazioni grezze, spesso parziali e in contrasto tra loro; poi è il software di fusione a correlarle, associandole nello spazio e nel tempo, riducendo i falsi allarmi e restituendo un quadro un po' più coerente. A quel punto subentrano gli operatori addestrati, che leggono il contesto operativo, e le organizzazioni autorizzate, che scelgono una risposta proporzionata e tracciabile. Il punto debole, però, quasi mai è il sensore: nella pratica è il passaggio di consegne l'anello che salta. Se il flusso operativo è fragile — ruoli poco chiari, soglie non definite, handoff lenti — anche un radar eccellente finisce per produrre solo rumore. Per questo conviene progettare prima le interfacce, i formati di traccia ed evento, i budget di latenza e le regole di risposta, e solo dopo scegliere gli apparati. La lezione è semplice: la tecnologia abilita, ma è il processo a rendere davvero utilizzabile la difesa a bassa quota.
Il Cyber over RF (CoRF) è un principio che vale la pena approfondire, perché cambia davvero il modo di affrontare la mitigazione delle minacce. Invece di disturbare lo spettro elettromagnetico, il CoRF identifica un UAS ostile e ne prende il controllo interagendo direttamente con il suo protocollo di comunicazione. Così si può forzare un atterraggio sicuro o redirigere il drone, evitando gli effetti collaterali tipici del jamming. Per chi opera vicino ad aree sensibili — infrastrutture critiche, contesti urbani densamente popolati — non è una differenza da poco: un disturbo elettromagnetico indiscriminato può compromettere comunicazioni, sistemi di navigazione e apparati elettronici nelle vicinanze. C'è poi un altro aspetto da tenere presente: il jamming agisce "a cieco", colpendo potenzialmente anche droni autorizzati o dispositivi legittimi che operano nella stessa fascia di frequenza. Il CoRF, al contrario, si concentra selettivamente sul singolo bersaglio, riducendo il rischio di interferenze collaterali e rendendo l'intervento più proporzionato e verificabile. Non a caso, in un'architettura di difesa a strati, il CoRF si affianca al radar per la ricerca a lungo raggio e ai sensori EO/IR per la verifica visiva, andando a coprire la fase più delicata: quella della mitigazione vera e propria.
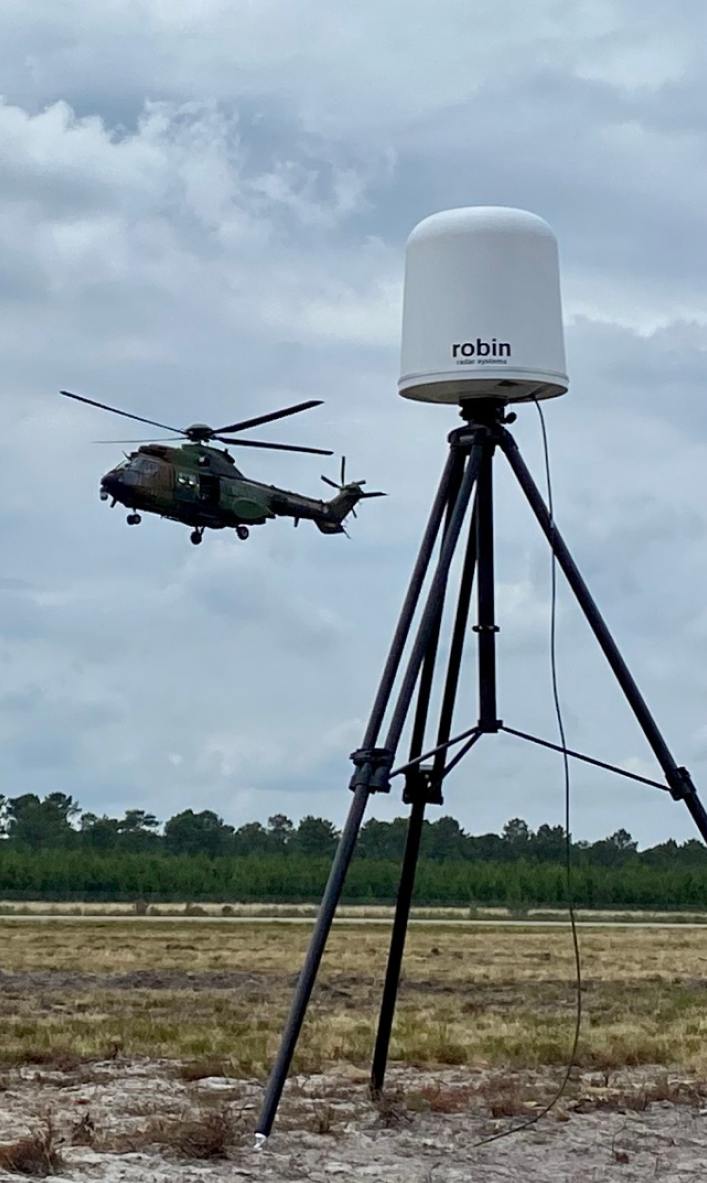
Il radar è uno dei pilastri del rilevamento a bassa quota: analizza le onde radio riflesse dagli oggetti in volo e da lì ricava distanza, velocità e posizione tridimensionale, garantendo una copertura ampia e continua anche su bersagli piccoli e lenti. I radar C-UAS moderni, però, devono essere progettati per filtrare il clutter — uccelli, alberi, edifici, pale delle turbine — altrimenti si ritrovano con una valanga di falsi positivi che in ambienti urbani rende il sistema di fatto inutilizzabile. Il Remote ID, dal canto suo, trasmette via Wi-Fi o Bluetooth l'identificazione del drone, la sua posizione e le coordinate del pilota: un'informazione preziosa, certo, ma che funziona solo con droni cooperativi, cioè quelli che diffondono volontariamente il segnale. C'è poi il LiDAR, che sfrutta impulsi laser per costruire mappe 3D ad alta risoluzione: preciso e dettagliato, sì, ma con il limite di operare a corto raggio e di degradarsi rapidamente in presenza di nebbia o pioggia intensa. Nessuno di questi sensori, preso da solo, è sufficiente: è la loro combinazione a rendere davvero affidabile la sorveglianza dello spazio aereo a bassa quota.
Il punto, in fondo, è semplice: non esiste un sensore che vada bene per tutto ciò che accade a bassa quota. Il radar resta imbattibile nella ricerca su ampia area e nel mantenere la traccia nel tempo; l'RF ti svela chi trasmette e dove passano i collegamenti di controllo; l'EO/IR ti dà la conferma visiva e la prova da mettere agli atti. Una difesa seria lavora a strati: radar per il rilevamento a lungo raggio, CoRF quando serve identificare e mitigare con precisione, EO/IR per il riscontro visivo. E poi c'è l'integrazione ADS-B, che aiuta a sciogliere le ambiguità quando si tratta di capire chi è davvero quel bersaglio in volo.
Tecnologie chiave: radar, RF, Remote ID, LiDAR e AI multimodale
Le specifiche contano più delle brochure, questo è poco ma sicuro. Nella tabella che segue ho provato a raccogliere i parametri comparabili che emergono dalle fonti tecniche e dagli annunci dei produttori: roba utile, insomma, quando devi impostare una gara d'appalto o fare una valutazione interna senza perderti nella retorica di marketing.
| Tecnologia | Ruolo principale | Parametro di riferimento | Limite noto |
|---|---|---|---|
| Radar TrueView (AESA, low-SWaP) | Rilevamento 3D di droni low, slow, small | GPU integrata per classificazione in tempo reale; unità multiple per copertura 360° | Mascheramento e clutter in ambienti densi |
| LiDAR LSLiDAR MS Series | Sorveglianza a bassa quota a lungo raggio | Rilevamento fino a 4000 metri (personalizzabile), laser in fibra a 1550 nm | Corto raggio effettivo, degrado con nebbia e pioggia |
| Remote ID | Identificazione cooperativa | Broadcast di ID, posizione e coordinate pilota via Wi-Fi o Bluetooth | Invisibile sui droni non cooperativi |
| AI multimodale | Riconoscimento dell'intento e riduzione falsi allarmi | Fusione di dati ottici, termici e RF | Dipendente dalla qualità e dalla calibrazione dei dati |
I numeri di targa vanno presi sempre con le molle, perché una specifica dichiarata non è una prestazione garantita sul campo. Prendiamo un LiDAR a lungo raggio con un raggio dichiarato di 4000 metri: non vuol dire che ci vedrà davvero in ogni condizione, anzi. Con nebbia fitta o pioggia intensa le prestazioni ottiche calano parecchio, e questa sensibilità ambientale penalizza sia i LiDAR sia i sensori ottici, accorciando la distanza utile di rilevamento proprio nei momenti in cui servirebbe di più. Stesso discorso per il radar TrueView: nasce per rilevare e classificare droni lenti, piccoli e a bassa quota, ma la copertura a 360 gradi non è una caratteristica della singola unità, serve collegarne più di una e integrarle in un'unica logica di sorveglianza. In sostanza, la scheda tecnica racconta il potenziale massimo dello strumento, non la resa reale in un sito preciso, dove entrano in gioco ostacoli fisici, clutter, congestione RF e meteo che cambia. Per questo conviene sempre incrociare i dati di targa con test sul campo e con una progettazione a strati, capace di compensare i limiti di un sensore con quello che portano gli altri.
Quando si arriva al momento clou, quello in cui un'intrusione va davvero neutralizzata, piattaforme come DroneHunter dimostrano che la risposta può essere robotizzata e velocissima. Il sistema usa payload modulari NetGun e DrogueNet, si lancia in pochi secondi e vola guidato dal radar TrueView R20 insieme all'autonomia AI, così da intercettare il drone ostile senza che un operatore debba pilotarlo direttamente. A terra, DroneHangar assicura ricarica 24/7 e controllo climatico, con dispiegamento automatico in pochi secondi: in sostanza l'intercettore è sempre pronto, anche di notte o con meteo complicato. Sono esempi che aiutano a capire un punto spesso trascurato: il ciclo detect-track-identify si chiude davvero solo quando esiste un mezzo di risposta integrato, non quando si aggiunge l'ennesimo sensore a un inventario già pieno. In altri termini, la differenza tra un buon sistema di sorveglianza e un programma counter-UAS efficace sta nella catena che collega l'allarme alla contromisura, non nella sensibilità del singolo radar.
Architettura di sistema: sensing a strati, fusione e workflow di comando
Il primo passo pratico è definire lo spazio aereo protetto in termini operativi, non con cerchi di raggio astratti. Nella mia esperienza, le specifiche migliori nascono da domande concrete: quali traiettorie minacciano davvero l'impianto, quali tempi di preavviso servono, chi decide e con quale autorità. Da lì si costruisce un'architettura a strati che comprende contesto dello spazio aereo, sensing, fusione e correlazione, workflow di comando e integrazione della risposta.
Assegnare ruoli espliciti ai sensori è ciò che distingue un sistema da un insieme di apparati. Il radar fa ricerca e continuità di traccia; l'RF identifica trasmettitori e link di controllo; l'EO/IR conferma visivamente. La fusione e il comando devono essere livelli di prima classe, non un'appendice del software di visualizzazione. Senza questa gerarchia, ogni nuovo sensore aggiunge costo e confusione invece di capacità.
Le interfacce vanno definite prima dell’acquisto, non dopo. E quando dico interfacce intendo l’ossatura tecnica del programma: i formati dei messaggi di traccia ed evento, i requisiti di riferimento temporale, i percorsi di controllo per l’orientamento delle camere e i budget di latenza. Sembrano dettagli burocratici, roba da capitolato, finché non si prova davvero a far dialogare radar, RF ed EO/IR in tempo reale: è lì che un timestamp non allineato o un formato di traccia incompatibile trasformano la fusione dei dati in un collo di bottiglia che blocca l’intera catena di comando. Per questo conviene fissare prima i contratti tra i sottosistemi — chi produce quale dato, con quale frequenza, entro quanto tempo — invece di scoprire a impianto fatto che i sensori parlano lingue diverse.
Infine, il sistema va progettato per operare in condizioni degradate: congestione RF, visibilità scarsa, mascheramento radar e perdita delle comunicazioni. Un'architettura che funziona solo nello scenario ideale non è una capacità di sicurezza, è una demo. La resilienza si costruisce con ridondanza mirata, regole di fallback e test periodici sotto stress, non con l'aggiunta indiscriminata di hardware.
Sfide: droni oscuri, clutter, meteo e lacune normative
I droni oscuri, che non trasmettono RF né Remote ID, restano invisibili ai sensori passivi. È il limite strutturale di ogni architettura basata solo sull'ascolto: se il drone non parla, non lo senti. Per questo il radar e l'EO/IR restano componenti insostituibili, e per questo la copertura va progettata assumendo che una parte dei bersagli non collabori.
Il clutter è l'altra faccia della medaglia. Uccelli, alberi, edifici e riflessioni generano tracce spurie che, senza filtri moderni e fusione, saturano gli operatori. L'AI multimodale aiuta a ridurre i falsi allarmi, ma richiede dati di qualità e calibrazione continua. Anche il meteo pesa: nebbia e pioggia intensa degradano LiDAR e sensori ottici, mentre il radar mantiene una capacità di rilevamento più stabile ma non infinita.
Le lacune normative sono forse la sfida più sottovalutata. Non esistono linee guida federali armonizzate per proteggere alcuni settori critici, come le reti elettriche private. Le leggi sulle restrizioni FAA impediscono un counter-UAS completo presso le sottostazioni, e mentre NERC CIP-014 affronta gli attacchi fisici, non esiste uno standard parallelo per le minacce da droni o dallo spazio aereo. Rilevare qualcosa in aria non equivale ad avere l'autorità di agire contro di esso.
Il quadro regolatorio evolve comunque. LAANC copre circa 740 strutture di controllo del traffico aereo a partire dal 2026, la regola Part 108 sul BVLOS è in fase avanzata di rulemaking a maggio 2026, e la Federal Aviation Administration continua a lavorare su integrazione e sicurezza. Nel frattempo, iniziative come il numero speciale di IEEE TNSE, pubblicato nel primo trimestre 2026, descrivono operazioni di economia a bassa quota a quote comprese tra 1.000 e 3.000 metri, segnalando che il tema non riguarda più solo i 400 piedi.
Stakeholder e governance in un programma counter-UAS
La sicurezza a bassa quota è un sistema di gestione del rischio, non una promessa di rimuovere ogni aeromobile non identificato. L'obiettivo è un supporto decisionale tempestivo, proporzionato e verificabile. Perdita, violazione e intento ostile non sono sinonimi: trattarli come tali porta a risposte sproporzionate e a contenziosi. Ho visto programmi fallire non per carenza di sensori, ma perché l'equipaggiamento è stato installato prima che qualcuno concordasse chi ne avesse la titolarità.
Gli stakeholder da coinvolgere sono numerosi: proprietario del sito, security operations, autorità aeronautiche o di spazio aereo, autorità dello spettro, forze dell'ordine, IT e cybersecurity, team legali e privacy. Ognuno porta vincoli e responsabilità diverse. Senza un accordo scritto su chi decide, chi mitiga e chi risponde, il programma resta in stallo anche con la migliore tecnologia installata.
La governance determina anche la qualità dei dati. Le segnalazioni pubbliche, come le oltre 5.000 generate dal panico da droni nel New Jersey alla fine del 2024, mostrano quanto sia facile confondere percezione e minaccia reale. Un programma maturo distingue l'allarme mediatico dall'evento verificato e documenta ogni passaggio per poterlo giustificare a posteriori.
Guardando al futuro prossimo, iniziative come la consegna con droni mostrano la scala del fenomeno: il 17 agosto 2026 Zipline e Uber hanno annunciato l'obiettivo di un milione di consegne al giorno entro il 2029. Con questo volume, la sicurezza a bassa quota smette di essere un tema di nicchia per la difesa e diventa un requisito infrastrutturale per città, aeroporti e reti energetiche. La finestra per costruire architetture e regole solide è adesso, non dopo il primo incidente.
Quali tecnologie vengono usate per la sicurezza dello spazio aereo a bassa quota?
Gli strati più comuni includono radar per la sorveglianza ad ampia area e il posizionamento 3D, rilevamento RF per link di controllo e segnali, Remote ID per l'identificazione cooperativa, camere EO/IR per la conferma visiva, LiDAR per la mappatura 3D a corto raggio e AI multimodale per il riconoscimento dell'intento e la riduzione dei falsi allarmi. La scelta dipende dallo scenario: un sito urbano denso e un impianto energetico isolato richiedono mix diversi.
La combinazione non è casuale. Il radar dà il quadro d'insieme, l'RF aggiunge dettaglio sul controllo, l'EO/IR fornisce la prova visiva che serve a chi deve decidere, il LiDAR copre il dettaglio ravvicinato e l'AI tiene insieme il tutto riducendo il carico sugli operatori. È un'architettura di correlazione, non una somma di apparati indipendenti.
Un punto spesso trascurato è la tempistica delle informazioni. Tracciare un drone senza sapere chi lo pilota e con quale intento serve a poco; per questo l'integrazione con ADS-B e con i dati di contesto dello spazio aereo migliora la qualità delle decisioni. Il valore non è nel sensore più potente, ma nella catena che trasforma un'osservazione in una decisione difendibile.
Come si costruisce un programma counter-UAS efficace?
Il percorso che consiglio parte dalla definizione operativa dello spazio protetto e prosegue con la costruzione di un'architettura a strati che includa contesto, sensing, fusione, workflow di comando e integrazione della risposta. Ogni sensore deve avere un ruolo esplicito, e fusione e comando devono essere trattati come livelli di prima classe, non come funzioni accessorie del software di visualizzazione.
Prima di acquistare, definire le interfacce: formati dei messaggi di traccia ed evento, requisiti di riferimento temporale, percorsi di controllo per l'orientamento delle camere e budget di latenza. Progettare poi per l'operatività degradata, con congestione RF, visibilità scarsa, mascheramento radar e perdita delle comunicazioni. Questi passaggi riducono il rischio di trovarsi con apparati incapaci di dialogare tra loro.
La governance completa il quadro. Vanno chiariti titolarità, autorità di risposta e regole di ingaggio, coinvolgendo proprietario del sito, security operations, autorità aeronautiche e dello spettro, forze dell'ordine, IT, cybersecurity e team legali e privacy. Solo così un programma counter-UAS diventa una capacità sostenibile e non un insieme di tecnologie in attesa di un incidente.
Quali sono i limiti e i rischi normativi della sicurezza a bassa quota?
I limiti sono insieme tecnici e giuridici. Sul piano tecnico, i droni oscuri non trasmettono RF o Remote ID e restano invisibili ai sensori passivi; nebbia e pioggia degradano LiDAR e ottica; il clutter urbano aumenta i falsi allarmi. Sul piano giuridico, rilevare qualcosa in aria non equivale ad avere l'autorità di agire contro di esso, e le restrizioni FAA impediscono un counter-UAS completo presso siti come le sottostazioni elettriche.
Le lacune normative restano significative. Non esistono linee guida federali armonizzate per proteggere alcuni settori critici, come le reti elettriche private, e mentre NERC CIP-014 affronta gli attacchi fisici, non esiste uno standard parallelo per droni e minacce dallo spazio aereo. Un programma che ignora questi vincoli rischia di investire in capacità che non potrà legalmente utilizzare.
La risposta pratica è procedurale prima che tecnologica: definire chi ha l'autorità, quali risposte sono proporzionate e come documentare ogni decisione. La sicurezza a bassa quota funziona quando tecnologia, persone e regole avanzano insieme. Se una delle tre componenti manca, il sistema non regge alla prima crisi reale.
Quali eventi e segnali recenti indicano dove sta andando il settore?
Alcuni segnali temporali aiutano a collocare il tema. L'articolo sull'America's low-altitude awareness gap è datato 25 agosto 2026; la guida su come funziona il counter-UAS è del 29 aprile 2026; la guida all'architettura di sistema è del 5 maggio 2026; l'articolo su integrated sensing and communication è del 1 maggio 2026; la guida operatore 2026 sullo spazio aereo per droni è aggiornata al 18 maggio 2026.
Sul fronte normativo, la regola Part 108 sul BVLOS risultava in fase avanzata di rulemaking a maggio 2026, mentre il numero speciale di IEEE TNSE è stato pubblicato nel primo trimestre 2026. Sul fronte della sicurezza fisica, la collisione in volo al Washington Reagan Airport del 29 gennaio 2025 ha ricordato quanto sia sottile il margine di errore nello spazio aereo congestionato.
Questi riferimenti non sono un esercizio accademico: indicano che il settore si sta strutturando su standard, regole e architetture condivise. Per chi gestisce infrastrutture, la finestra utile per adeguarsi è quella attuale, prima che normative più stringenti e volumi di traffico maggiori rendano gli interventi più costosi e complessi.
Quali organizzazioni e prodotti guidano il mercato counter-UAS?
Il panorama include attori diversi per specializzazione. Tra i nomi ricorrenti ci sono Sentrycs, Southern States con TrueView Radar, SkyDome Manager, DroneHunter e DroneHangar, LZ Tech, LSLiDAR con la serie MS, Hidden Level, Dedrone, SparkCognition con la joint venture SkyGrid con Boeing, il radar Raytheon MARS, Pierce Aerospace, OneSky, Persistent Systems e Xwing. Sul fronte istituzionale compaiono FAA, AFWERX, Taskforce 59, USHST, IEEE Communications Society, ASIS International e Commercial UAV News.
La varietà riflette la natura multistrato del problema. Alcuni fornitori eccellono nel sensing, altri nella fusione, altri ancora nella mitigazione. Nella valutazione di un programma, la domanda utile non è quale prodotto sia il migliore in assoluto, ma quale combinazione copra i requisiti operativi con interfacce aperte e percorsi di integrazione chiari.
Un programma counter-UAS maturo tratta i fornitori come partner di un'architettura, non come fornitori di scatole. La capacità di collegare radar, RF, EO/IR e sistemi di risposta in un workflow unico, con regole di ingaggio condivise e documentazione verificabile, è ciò che distingue una difesa reale da una vetrina tecnologica.
Domande frequenti sulla sicurezza dello spazio aereo a bassa quota
Che cos'è la sicurezza dello spazio aereo a bassa quota?
È la pratica di monitorare e proteggere lo spazio aereo vicino al suolo, tipicamente dalla superficie fino a circa 500 piedi, attorno a un sito, una rotta o un evento. Combina sensori, software, operatori e regole di risposta per rilevare, tracciare e identificare piccoli droni e altre minacce a bassa quota, con l'obiettivo di un supporto decisionale tempestivo e verificabile.
Come funziona un sistema counter-UAS?
Un programma counter-UAS combina tecnologia e governance. Sensori come radar, RF ed EO/IR producono osservazioni; il software di fusione correla le tracce e riduce i falsi allarmi; operatori addestrati valutano il contesto; le organizzazioni autorizzate decidono una risposta proporzionata e verificabile. Senza workflow chiari, anche i sensori migliori generano solo rumore operativo.
Perché lo spazio aereo a bassa quota è un dominio di sicurezza distinto?
I piccoli aeromobili senza pilota aggiungono una rotta tridimensionale che può attraversare rapidamente i confini fisici. Volano bassi, lenti e piccoli, compaiono in modo imprevedibile e spesso sono invisibili ai sistemi di traffico aereo tradizionale. Circa il 96% dello spazio a bassa quota non ha obbligo di conspicuità elettronica per il volo con equipaggio, quindi la sola sicurezza perimetrale a terra non copre il rischio.
Quali tecnologie vengono usate per la sicurezza dello spazio aereo a bassa quota?
Gli strati comuni includono radar per la sorveglianza ad ampia area e il posizionamento 3D, rilevamento RF per link di controllo e segnali, Remote ID per l'identificazione cooperativa, camere EO/IR per la conferma visiva, LiDAR per la mappatura 3D a corto raggio e AI multimodale per il riconoscimento dell'intento e la riduzione dei falsi allarmi. La combinazione va scelta in base allo scenario operativo.