Localisation portable de brouilleurs : outils, techniques et limites légales
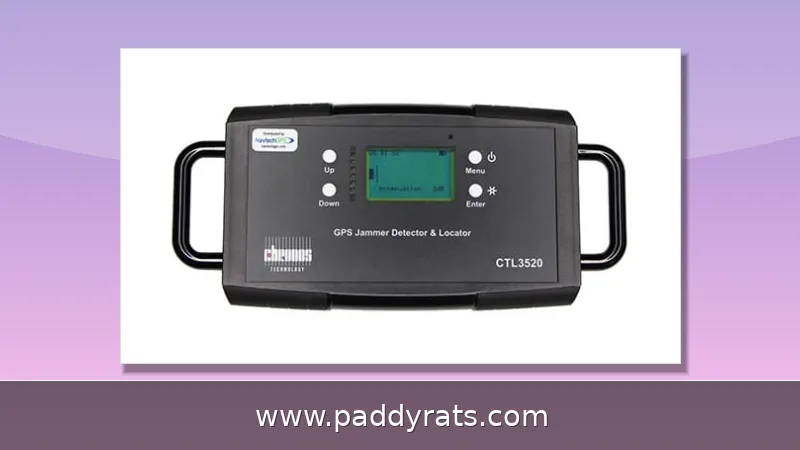
Les outils portables de radiogoniométrie détectent et localisent les brouilleurs GPS cachés dans les véhicules. Voici les technologies, les modèles comme le CTL3520 et le Wolfhound-Ultra, et le cadre légal.
Qu'est-ce que la localisation portable de brouilleurs ?
Quand on parle de localisation portable de brouilleurs, on désigne en fait toute une famille d'appareils qu'on peut transporter sur le terrain et qui servent à repérer, mesurer et localiser une source de brouillage. Le cas le plus typique, celui qui préoccupe pas mal d'opérateurs, c'est le brouilleur GPS/GNSS planqué dans un véhicule. Ces outils remplissent en général deux missions complémentaires : d'un côté, ils mesurent la puissance du signal reçu, de l'autre, ils font de la radiogoniométrie, autrement dit ils déterminent la direction d'où arrive l'onde. L'enjeu n'a rien d'abstrait : un brouilleur embarqué peut mettre hors service un traceur de flotte, un système de péage ou une balise de sécurité, et ce sans qu'on le voie à l'œil nu. D'où le besoin, pour les opérateurs, de disposer d'outils qui ne se contentent pas de signaler qu'un brouillage est en cours, mais qui indiquent aussi d'où il vient — histoire de remonter jusqu'au véhicule qui le transporte.
La radiogoniométrie — ou RDF, pour radio direction finding — consiste à exploiter les ondes radio afin de déterminer la direction d'une source. Pour localiser un brouilleur, on dispose de plusieurs méthodes classiques : la puissance du signal reçu (RSS), l'angle d'arrivée (AoA), la direction d'arrivée (DoA), la différence de temps d'arrivée (TDoA) et la différence de fréquence d'arrivée (FDoA). Le TDoA, lui, réclame au moins quatre capteurs RF. En revanche, un ou deux réseaux de radiogoniométrie peuvent suffire quand la place manque. C'est précisément cette complémentarité qui explique pourquoi les solutions portables misent souvent sur l'AoA et la triangulation.
Comment fonctionne un localisateur portable de brouilleur GPS ?
Un localisateur portable de brouilleur GPS, c'est un outil qui combine deux approches : la mesure de la puissance du signal, d'une part, et la radiogoniométrie, d'autre part. Prenons le CTL3520 de Chronos, proposé à 2 539,00 dollars chez NavtechGPS : il détecte la bande GPS L1, soit 1 575,42 MHz. Huit LED indiquent la puissance du signal par paliers d'environ 5 dB — le jaune pour les puissances faibles, le rouge pour les plus élevées. Un écran LCD, lui, affiche la direction du brouilleur. L'appareil se recharge par micro-USB et possède un indicateur de batterie faible. Concrètement, l'opérateur avance vers la source en suivant l'intensité croissante et l'azimut affiché, jusqu'à identifier le véhicule qui transporte le brouilleur.
Le CTL3520 repose sur une technologie de radiogoniométrie mise au point par l'Université de Bath. Elle a été testée dans la grande chambre blindée de MIRA, en présence de forces de l'ordre et d'agences de sécurité qui ont su identifier correctement le véhicule transportant le brouilleur. Ce genre de validation en milieu contrôlé compte : il prouve que la mesure d'angle tient la route malgré les réflexions, à condition que l'antenne et le traitement du signal soient bien conçus. Concrètement, pour l'opérateur, cela veut dire qu'un localisateur portable n'est pas un simple détecteur de puissance — c'est un véritable instrument de radiogoniométrie.
Quelle différence entre mode amplitude et mode radiogoniométrie ?
Le brevet US7233284B2, déposé le 22 novembre 2005 puis accordé le 19 juin 2007, porte sur un localisateur portable de brouilleur GPS. Il a été attribué au département de la Marine des États-Unis, et ses inventeurs sont Gregory Joseph Velicer et Robert Lee Joy, Jr. Le document décrit deux modes qui se complètent : d'un côté, le mode amplitude, qui mesure la puissance du signal de brouillage GPS capté ; de l'autre, le mode de recherche de différence, qui en détermine la direction. En combinant ces deux approches, l'appareil parvient à la fois à détecter le brouilleur et à le relever.
Ce brevet est aujourd’hui expiré — l’expiration ajustée tombant le 14 janvier 2026 — ce qui signifie que ses enseignements techniques appartiennent désormais au domaine public. Pour les fabricants actuels, cela a sans doute accéléré la diversification des produits : détecteurs de poche, récepteurs à réseau d’antennes, systèmes à triangulation. Pour l’utilisateur, en revanche, la distinction garde toute son importance : un mode amplitude seul vous dit qu’un brouilleur est proche, mais pas de quel côté ; le mode radiogoniométrie, lui, ajoute l’azimut indispensable pour se diriger vers la source. Bref, les deux fonctions se complètent naturellement dans un même boîtier.
Quelles sont les caractéristiques du CTL3520, du Wolfhound-Ultra et du SignalShark ?
Les trois appareils présentés ci-dessous correspondent à des approches assez différentes : on a un détecteur directionnel dédié au GPS, un détecteur large bande, et un récepteur de radiogoniométrie de niveau professionnel. Le tableau qui suit met en regard les caractéristiques que l'on retrouve dans les fiches techniques et la documentation des fabricants.
| Modèle | Couverture | Prix indicatif | Points clés |
|---|---|---|---|
| Chronos CTL3520 | GPS L1, 1 575,42 MHz | 2 539,00 dollars | 8 LED par paliers de 5 dB, LCD d'azimut, micro-USB |
| BVS Wolfhound-Ultra | 600–6 000 MHz (3G/4G/5G non mmWave, traceurs GPS) | à partir de 4 500,00 dollars | Dynamique 70 dB, sensibilité -90 dBm, écran tactile 272 x 480, USB-C |
| Narda SignalShark | 8 kHz à 8 GHz, balayage jusqu'à 50 GHz/s | sur devis | Bande temps réel 40 MHz, écran 10,4 pouces, Windows et Python intégrés |
Côté performances, le Wolfhound-Ultra annonce une dynamique de 70 dB et une sensibilité de -90 dBm, avec une résolution de bande commutable entre 50 kHz, 4 MHz et 20 MHz, et un rejet de sélectivité supérieur à 40 dB. Son accumulateur Li-Ion de 5,0 Ah demande 5 heures de charge pour tenir environ 3,5 heures en fonctionnement. Les distances de détection données par le constructeur varient fortement selon l'environnement : en intérieur, comptez 175 pieds en visibilité directe, 100 pieds à travers une cloison et 50 pieds à travers du béton armé ; en extérieur, on passe à un demi-mile en visibilité directe, mais seulement 150 pieds si des bâtiments ou des arbres s'interposent. À noter aussi qu'une mise à jour du firmware vient enrichir l'appareil de plusieurs fonctions : détection des traceurs GPS, détection des brouilleurs RF, détection de plusieurs appareils simultanément, radiogoniométrie avancée, relevés côte à côte et capacités de recherche et sauvetage.
Le SignalShark de Narda, lui, balaie de 8 kHz à 8 GHz, avec une bande temps réel de 40 MHz et une vitesse de scan spectral pouvant atteindre 50 GHz/s. On le trouve en version portable (3310), en rack (332x), en version extérieure (333x) ou encore sous forme de module récepteur radiogoniométrique (334x). Son antenne ADFA assure une radiogoniométrie automatique : pas besoin d'un PC externe pour obtenir des relèvements. Du côté du Stratign H/V/UHF DF System, la couverture s'étend des HF aux UHF. Il détecte et localise plusieurs cibles en même temps, supporte des sauts de fréquence allant jusqu'à 1 500 sauts par seconde et affiche les relèvements sur une carte. Avec une seule unité, on obtient une ligne de relèvement ou une DoA ; à partir de trois unités, la triangulation permet de positionner la cible.
Comment fonctionnent l'angle d'arrivée et la triangulation ?
L'angle d'arrivée (AoA) mesure les différences de temps ou de phase entre un signal arrivant sur plusieurs antennes d'un réseau, puis les traduit en angles par rapport à un point de référence. L'espacement et la géométrie des antennes sont critiques pour réduire l'ambiguïté et l'erreur de trajets multiples. La radiogoniométrie Doppler utilise un seul récepteur relié à une antenne omnidirectionnelle tournant physiquement sur un cercle. Ces approches expliquent pourquoi un récepteur unique ne peut fournir qu'un relèvement, et non une position ponctuelle.
La triangulation résout cette limite. Une unité seule donne une ligne de relèvement ou une direction d'arrivée. En mode intégré, trois unités ou plus permettent de croiser les relèvements et de produire une localisation réelle de la cible, comme le note Stratign. Dans un environnement urbain, cette étape est plus délicate : les bâtiments et le relief réfléchissent les signaux, créant de multiples trajets qui faussent les estimations d'angle. Les systèmes modernes utilisent la formation de faisceaux, le filtrage spatial et l'apprentissage automatique pour compenser ces réflexions. La qualité de la géométrie du réseau reste toutefois déterminante.
Comment les trajets multiples et l'apprentissage automatique améliorent-ils la localisation ?
Les trajets multiples constituent le principal défi de la radiogoniométrie par angle d'arrivée en ville. Les bâtiments et le terrain réfléchissent les signaux, créant plusieurs chemins qui déforment les estimations d'angle et provoquent des erreurs de localisation. Les systèmes compensent par formation de faisceaux, filtrage spatial et apprentissage automatique. Une étude de Moussa publiée en 2019 a montré que trois méthodes détectaient un brouilleur unique avec une grande précision à des rapports JSR de 15 et 45 dB, ce qui suggère que la combinaison de méthodes est plus robuste qu'une approche unique.
Les travaux récents vont plus loin. Une recherche sur la radiogoniométrie des brouilleurs GNSS (arXiv 2512.05128, 23 novembre 2025, Fraunhofer IIS et Diehl Defence) décrit un système à deux fois deux antennes patch avec un SDR Ettus USRP X440 qui prédit l'angle, l'élévation et la distance à partir d'échantillons IQ. Une centrale inertielle prédit le mouvement relatif de l'antenne pour un système à ouverture synthétique. Le dispositif fusionne les échantillons IQ et les spectrogrammes FFT avec 22 caractéristiques d'AoA et de l'apprentissage automatique pour gérer les trajets multiples et les situations sans visibilité directe. Par ailleurs, Lehmann 2026 (NAVI) présente le premier ensemble de mesures de radiogoniométrie et de localisation de brouillage et d'usurpation GNSS actifs à l'aide d'un SDR à réseau d'antennes à faible coût.
Quel est l'impact réel du brouillage GPS ?
Le brouillage GPS produit un signal RF suffisamment fort pour noyer les faibles transmissions satellitaires ; le récepteur ne peut alors plus produire de position. Le brouillage peut être involontaire ou délibéré. Une campagne de surveillance des bandes L1 et L2 menée à Londres par CRFS a détecté une activité de brouillage importante, allant de sources non modulées rudimentaires à des sources synthétisées délibérées. Un usage courant consiste, pour des chauffeurs de taxi ou de poids lourds, à contourner les règles sur les temps de conduite ou le suivi de l'employeur.
Les conséquences historiques sont documentées. En 2016, une campagne de brouillage GPS nord-coréenne a affecté la navigation de navires et d'aéronefs sud-coréens. En 2007, un exercice naval à San Diego a provoqué des pannes de distributeurs automatiques de billets et de pagers d'urgence ; il a fallu trois jours pour identifier les navires comme cause. Plus largement, les brouilleurs compromettent 25 % des systèmes de suivi commerciaux et de sécurité publique dans les grands marchés américains et européens, pour un coût estimé à 2,5 milliards de dollars par an. Les requêtes de recherche pour des solutions anti-brouillage bon marché ont bondi de 150 % depuis octobre 2025. Le marché mondial de l'anti-brouillage était valorisé à 5,43 milliards de dollars en 2025 et pourrait atteindre 12,97 milliards de dollars d'ici 2034.
Quelles sont les limites légales et les règles de conformité ?
Aux États-Unis, le Communications Act de 1934 (47 U.S.C. 301, 302a, 333) interdit à la FCC l'exploitation, la commercialisation ou la vente de dispositifs de brouillage. Les amendes peuvent atteindre 112 500 dollars par infraction, en plus de poursuites pénales. Le SAFER SKIES Act, intégré à la loi de défense FY2026, autorise les forces de l'ordre étatiques et locales uniquement après une formation au National Counter-UAS Training Center du FBI à Huntsville, en Alabama. Il couvre aussi les agences de sécurité des établissements pénitentiaires répondant à la certification fédérale, ainsi que les agences protégeant les événements de sécurité nationale et les événements classés SEAR comme la Coupe du monde de football 2026.
Les entreprises privées, les propriétaires et les sociétés de sécurité privée ne sont pas autorisés, sauf sous autorité fédérale directe. Cette distinction est essentielle pour les exploitants de flottes ou les gestionnaires de sites sensibles : détecter et localiser un brouilleur est une chose, intervenir sur l'émetteur en est une autre. Les détecteurs portables comme le GP-Probe Nano, qui repère une bulle RF détectable jusqu'à 500 mètres, ou les séries AARTOS SJ, qui couvrent 400 MHz à 6 GHz avec jusqu'à 800 W et 10 km de portée, relèvent de la détection et non de l'intervention. Rappelons que 80 à 85 % des vols de véhicules organisés impliquent aujourd'hui des brouilleurs GPS, ce qui renforce l'intérêt de la détection, mais aussi la prudence juridique.
Questions fréquentes
Comment fonctionne un localisateur portable de brouilleur GPS ?
Un localisateur portable combine la mesure de la puissance du signal et la radiogoniométrie. Le CTL3520 affiche la direction du brouilleur sur un écran LCD et huit LED indiquant la puissance par paliers d'environ 5 dB à 1 575,42 MHz (GPS L1), ce qui permet à l'opérateur d'avancer vers la source et d'identifier le véhicule porteur.
Quelle différence entre le mode amplitude et le mode radiogoniométrie ?
Dans le brevet US7233284B2, le mode amplitude mesure la puissance du signal de brouillage GPS entrant, tandis que le mode de recherche de différence détermine sa direction. Les deux se complètent : l'amplitude confirme la présence et la proximité du brouilleur, la radiogoniométrie fournit le relèvement nécessaire pour le localiser.
Un seul récepteur de radiogoniométrie peut-il localiser un brouilleur ?
Non. Une unité seule ne fournit qu'une ligne de relèvement ou une direction d'arrivée. Comme le note Stratign, il faut trois unités ou plus en mode intégré pour trianguler les relèvements et obtenir une localisation réelle de la cible. La triangulation est donc indispensable pour passer de l'azimut à une position.
Pourquoi la radiogoniométrie par angle d'arrivée est-elle difficile en ville ?
Les trajets multiples sont le principal obstacle. Les bâtiments et le relief réfléchissent les signaux, créant plusieurs chemins qui déforment les estimations d'angle et provoquent des erreurs de localisation. Les systèmes modernes utilisent la formation de faisceaux, le filtrage spatial et l'apprentissage automatique pour compenser ces réflexions.