Localización portátil de inhibidores: herramientas, técnicas y límites legales
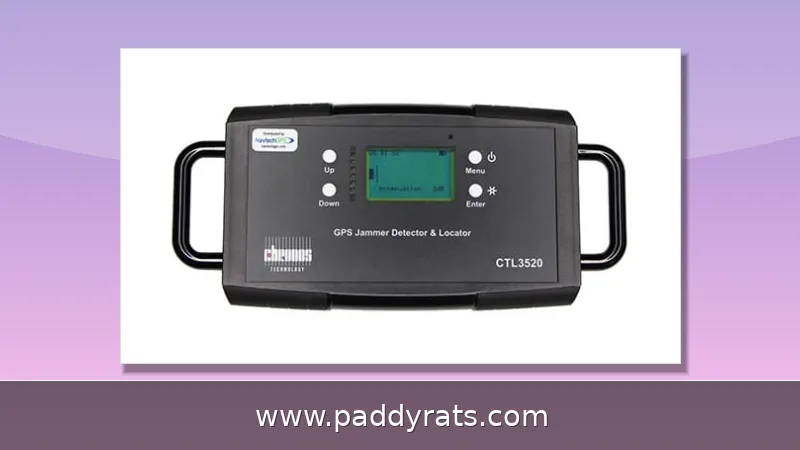
La localización portátil de inhibidores de GPS combina medición de potencia y dirección de llegada para hallar干扰 fuentes ocultas en vehículos. Conoce equipos como el CTL3520, el Wolfhound-Ultra y el SignalShark, sus principios técnicos y el marco legal aplicable.
¿Qué es la localización portátil de inhibidores de señal?
La localización portátil de inhibidores de señal abarca un conjunto de herramientas capaces de detectar, medir y ubicar fuentes de interferencia radioeléctrica, sobre todo inhibidores de GPS/GNSS escondidos en vehículos. Hoy estos equipos cobran más importancia porque un inhibidor genera una burbuja de RF que puede detectarse hasta a 500 metros, de acuerdo con el detector de bolsillo GP-Probe Nano, y porque entre el 80% y el 85% de los robos organizados de vehículos ya usan inhibidores de GPS.
A diferencia de un detector de potencia cualquiera, un localizador portátil no solo te avisa que hay interferencia: también mide qué tan fuerte es y de qué dirección viene. Ese paso —de solo detectar a ubicar— es lo que le permite al operador avanzar hacia la fuente, identificar el vehículo que la lleva encima y dejar constancia del hallazgo con evidencia técnica. Para dimensionar el problema: el mercado global antiinterferencia se valuó en 5,430 millones de dólares en 2025 y se estima que llegará a 12,970 millones en 2034.
¿Cómo funciona la localización portátil de un inhibidor de GPS?
Un localizador portátil de inhibidores de GPS hace dos cosas a la vez: mide qué tan fuerte llega la señal y hacia dónde apunta. El CTL3520 de Chronos es un buen ejemplo de esto. En su pantalla LCD te marca la dirección del inhibidor, y además trae ocho LED que van subiendo según la intensidad de la señal, más o menos en pasos de 5 dB sobre la banda GPS L1, en 1575.42 MHz. Con esos datos, el operador se va moviendo hacia la fuente y al final puede confirmar en qué vehículo viene el equipo.
La base técnica de todo esto es la radiodirección, también conocida como radiogoniometría: básicamente, usar las ondas de radio para calcular hacia dónde queda una fuente de señal. En el caso concreto del CTL3520, la tecnología de localización salió de la Universidad de Bath y se probó en la cámara blindada grande de MIRA, junto con agencias de seguridad que lograron identificar sin problema el vehículo que llevaba el inhibidor.
Su manejo es intencionalmente sencillo: la batería se recarga por micro USB y el indicador de batería baja te deja trabajar varias horas en campo sin sorpresas. En NavtechGPS, el CTL3520 se cotiza en 2,539.00 dólares, así que hablamos de un equipo dentro del segmento profesional de entrada, pensado para cuerpos de seguridad y equipos que se dedican a la auditoría de espectro.
¿En qué se diferencian el modo de amplitud y el modo de búsqueda de dirección?
La patente US7233284B2 describe con claridad los dos modos de operación: se trata de un localizador portátil de inhibidores de GPS que se presentó el 22 de noviembre de 2005 y se otorgó el 19 de junio de 2007. Su asignación quedó en manos del Departamento de la Marina de Estados Unidos, y los inventores son Gregory Joseph Velicer y Robert Lee Joy, Jr. Hoy en día la patente ya está vencida por caducidad de su vida útil, con un vencimiento ajustado al 14 de enero de 2026.
Cuando el aparato trabaja en modo de amplitud, lo que hace es medir qué tan fuerte llega la señal de interferencia GPS. En cambio, en el modo de búsqueda por diferencia, lo que obtiene es hacia dónde apunta esa misma señal. Los dos modos se complementan: uno te dice que hay un inhibidor cerca y el otro te da el rumbo. Podríamos decir que ahí está la base conceptual de casi todos los equipos comerciales que existen hoy.
En campo, la diferencia entre estos dos modos es clave: la potencia te dice qué tan cerca está la fuente, pero no hacia dónde se encuentra; la dirección te indica hacia dónde moverte, aunque no a qué distancia está el inhibidor. Por eso conviene combinar ambos: reduces el tiempo de búsqueda y evitas perderle la pista cuando la señal se desplaza, algo que pasa seguido si el inhibidor va montado en un vehículo en movimiento.
Especificaciones clave: CTL3520, Wolfhound-Ultra y SignalShark
Cada uno de estos tres equipos responde a necesidades distintas en cuanto a frecuencia, sensibilidad y portabilidad. El CTL3520 está pensado específicamente para la banda GPS L1; el Wolfhound-Ultra de BVS amplía el espectro de 600 a 6000 MHz, con lo que abarca 3G, 4G, 5G (sin mmWave) y también rastreadores GPS; mientras que el Narda SignalShark se mueve desde los 8 kHz hasta los 8 GHz y ofrece 40 MHz de ancho de banda en tiempo real. En la tabla que viene a continuación se resumen los datos que tenemos disponibles.
| Equipo | Rango de frecuencia | Datos clave | Precio de referencia |
|---|---|---|---|
| Chronos CTL3520 | 1575.42 MHz (GPS L1) | 8 LED en pasos de ~5 dB, LCD de dirección, micro USB | 2,539.00 USD |
| BVS Wolfhound-Ultra | 600-6000 MHz | Rango dinámico 70 dB, sensibilidad -90 dBm, batería 5.0 Ah Li-Ion | Desde 4,500.00 USD |
| Narda SignalShark | 8 kHz-8 GHz | 40 MHz en tiempo real, escaneo hasta 50 GHz/s, pantalla de 10.4 pulgadas | No indicado |
El Wolfhound-Ultra maneja una resolución de ancho de banda de 50 kHz, 4 MHz y 20 MHz, y su rechazo de selectividad pasa de los 40 dB. Trae una batería Li-Ion de 5.0 Ah que tarda unas 5 horas en cargar y aguanta 3.5 horas de uso continuo; además, incluye pantalla táctil de 272 x 480 y puerto USB-C. En cuanto a los alcances de detección, en interiores con línea de vista llega a 175 pies, atraviesa muros hasta 100 pies y concreto con varilla hasta 50 pies. Ya en exteriores, con línea de vista alcanza media milla, y si hay edificios o árboles de por medio, unos 150 pies.
El SignalShark, en su versión portátil 3310, integra Windows y Python y cuenta con la antena ADFA de localización automática, que entrega rumbos sin necesidad de una PC externa. Existen variantes rackmount 332x, de exteriores 333x y un módulo receptor de DF 334x. El Wolfhound-Ultra puede ampliarse por firmware para detección de rastreadores GPS, inhibidores de RF, detección multidispositivo, localización avanzada, estudios lado a lado y búsqueda y rescate.
¿Cómo funcionan el ángulo de llegada y la triangulación?
El ángulo de llegada (AoA) mide diferencias de tiempo o de fase entre una señal que arriba a varias antenas de un arreglo, y las traduce en ángulos respecto a un punto de referencia. La separación y la geometría de las antenas son críticas para reducir ambigüedad y error por trayectos múltiples. La dirección por efecto Doppler, en cambio, usa un solo receptor conectado a una antena omnidireccional que gira físicamente en círculo.
Los métodos tradicionales de localización de inhibidores incluyen potencia de señal recibida (RSS), ángulo de llegada (AoA), dirección de llegada (DoA), diferencia de tiempo de llegada (TDoA) y diferencia de frecuencia de llegada (FDoA). El TDoA requiere al menos cuatro sensores de RF; donde el espacio es limitado, uno o dos arreglos de DF pueden sustituirlo.
Un solo equipo entrega únicamente una línea de rumbo o dirección de llegada. El sistema H/V/UHF DF de Stratign, que cubre de HF a UHF y detecta y localiza múltiples objetivos simultáneos, con salto de frecuencia de hasta 1500 saltos por segundo y despliegue de rumbos en mapa, lo confirma: se necesitan tres o más unidades en modo integrado para triangular los rumbos y obtener una ubicación real del objetivo.
La investigación sobre DF de inhibidores GNSS publicada en arXiv 2512.05128 el 23 de noviembre de 2025 por Fraunhofer IIS y Diehl Defence propone un arreglo de antenas patch dos por dos con SDR Ettus USRP X440 que predice ángulo, elevación y distancia a partir de muestras IQ. Una IMU predice el movimiento relativo de la antena para un sistema de apertura sintética, y el sistema fusiona espectrogramas IQ y FFT con 22 características de AoA y aprendizaje automático para manejar trayectos múltiples y condiciones de línea de vista no directa.
¿Por qué el multipath dificulta la localización en ciudades?
La propagación por trayectos múltiples es el principal reto. Edificios y terreno reflejan las señales, creando caminos distintos que distorsionan las estimaciones de ángulo y provocan errores de localización. Por eso los sistemas recurren a formación de haces, filtrado espacial y aprendizaje automático para compensar esos reflejos.
El estudio de Moussa de 2019 encontró que los tres métodos evaluados detectaron un solo inhibidor con alta precisión en relaciones de potencia de interferencia a señal de 15 y 45 dB. Es decir, la técnica funciona bien cuando el ambiente no es hostil, pero la ciudad introduce variables que exigen corrección algorítmica.
En 2026, el trabajo de Lehmann para NAVI reportó el primer conjunto de mediciones de localización y determinación de dirección de interferencia y suplantación GNSS activas usando un SDR de bajo costo basado en arreglo. Esto sugiere que la barrera de entrada para equipos de medición está bajando, aunque la calidad del resultado sigue dependiendo de la geometría del arreglo y del procesamiento.
Mecánica del干扰 y su impacto real
Un inhibidor de GPS produce una señal de RF lo bastante fuerte para ahogar las débiles transmisiones satelitales; el receptor no puede generar un resultado de geolocalización. La interferencia puede ser no intencional o deliberada. Una campaña de monitoreo L1 y L2 en Londres, realizada por CRFS, detectó actividad significativa de interferencia, desde fuentes burdas sin modulación hasta fuentes sintetizadas deliberadamente. Un uso común es el de conductores de taxi y camiones pesados que evaden reglas de horas de manejo o el rastreo del empleador.
Los efectos históricos son contundentes. La campaña de interferencia GPS de Corea del Norte en 2016 afectó la navegación de barcos y aeronaves de Corea del Sur. En 2007, un ejercicio naval en San Diego provocó fallas en cajeros automáticos y buscapersonas de emergencia, y tomó 3 días identificar a los barcos como la causa.
Los inhibidores de señal socavan el 25% de los sistemas comerciales y de seguridad pública en los principales mercados de Estados Unidos y Europa, con un costo estimado de 2,500 millones de dólares anuales. Desde octubre de 2025 se registró un aumento del 150% en búsquedas de soluciones antiinhibidor baratas, señal de que el problema se está volviendo cotidiano.
Aplicaciones reales incluyen vehículos, aeropuertos y prisiones. El GP-Probe Nano, detector de bolsillo, ejemplifica la respuesta de bajo costo, mientras que los inhibidores portátiles AARTOS SJ-Series, con cobertura de 400 MHz a 6 GHz, hasta 800 W de potencia, 10 km de alcance, disrupción multibanda programable y diseño robusto IP65, muestran el otro extremo de la escala.
¿Cuáles son los límites legales de la localización de inhibidores?
La Ley de Comunicaciones de 1934 (47 U.S.C. 301, 302a, 333) faculta a la FCC para prohibir la operación, comercialización o venta de dispositivos inhibidores. Las multas pueden llegar a 112,500 dólares por incidente, además de procesamiento penal. Esto significa que un equipo de localización puede usarse para detectar y documentar interferencia, pero no para interferir.
La SAFER SKIES Act, dentro de la NDAA del año fiscal 2026, autoriza a las policías estatales y locales solo después de completar la capacitación del Centro Nacional de Entrenamiento Contra UAS del FBI en Huntsville, Alabama. También contempla agencias de seguridad de instalaciones correccionales que cumplan la certificación federal, y agencias que protegen Eventos Nacionales de Seguridad Especial y eventos con calificación SEAR, como la Copa Mundial de la FIFA 2026.
Las empresas privadas, los propietarios de inmuebles y las firmas de seguridad privada no están autorizados, salvo que operen bajo autoridad federal directa. Para un operador profesional, esto implica que la localización de inhibidores debe realizarse dentro de un marco de cumplimiento claro, con registro de evidencia y coordinación con autoridades cuando corresponda. Este artículo no constituye asesoría legal ni de inversión.
¿Qué tecnologías marcan la diferencia en campo?
La combinación de arreglos de antena, SDR de bajo costo y aprendizaje automático está redefiniendo la localización de inhibidores. Los sistemas modernos ya no dependen solo de la potencia recibida: integran AoA, DoA, TDoA y FDoA según el entorno. Donde el espacio es reducido, uno o dos arreglos de DF sustituyen a los cuatro sensores que exige el TDoA.
La actualización de firmware del Wolfhound-Ultra ilustra la tendencia: un mismo equipo puede añadir detección de rastreadores GPS, inhibidores de RF, detección multidispositivo, localización avanzada, estudios lado a lado y funciones de búsqueda y rescate. Esa flexibilidad reduce el costo total de propiedad y permite adaptarse a nuevas amenazas sin cambiar de hardware.
En paralelo, el trabajo de Fraunhofer IIS y Diehl Defence con fusión de IQ y espectrogramas FFT muestra hacia dónde va la investigación: manejar trayectos múltiples y línea de vista no directa con 22 características de AoA y machine learning. Para el operador, la consecuencia práctica es mayor precisión en ciudades densas y menor tiempo para identificar el vehículo portador.
La localización portátil de inhibidores ya no es solo una herramienta de detección, sino un sistema de evidencia técnica. Elegir el equipo adecuado depende de la banda objetivo, el entorno y el marco legal aplicable, no solo del precio.
Preguntas frecuentes sobre localización de inhibidores
¿Cómo funciona un localizador portátil de inhibidores de GPS?
Los localizadores portátiles combinan medición de potencia con determinación de dirección. El CTL3520 muestra la dirección del inhibidor en una LCD y ocho LED que indican la intensidad en pasos de aproximadamente 5 dB a 1575.42 MHz (GPS L1), lo que permite al operador caminar hacia la fuente e identificar el vehículo que la transporta.
¿Cuál es la diferencia entre el modo de amplitud y el modo de búsqueda de dirección?
En la patente US7233284B2 del localizador portátil de inhibidores de GPS, el modo de amplitud mide la potencia de la señal de interferencia entrante, mientras que el modo de búsqueda por diferencia determina la dirección de esa señal. Juntos permiten tanto la detección como el rumbo hacia la fuente.
¿Puede un solo receptor de dirección localizar un inhibidor por sí solo?
Una sola unidad entrega únicamente una línea de rumbo o dirección de llegada. Stratign señala que usar tres o más unidades en modo integrado permite triangular los rumbos y obtener una ubicación real del objetivo. Por eso los sistemas de localización suelen desplegarse en red.
¿Por qué es difícil la localización por ángulo de llegada en las ciudades?
La propagación por trayectos múltiples es el principal desafío. Los edificios y el terreno reflejan las señales, creando caminos distintos que distorsionan las estimaciones de ángulo y causan errores. Los sistemas usan formación de haces, filtrado espacial y aprendizaje automático para compensar esos reflejos.