Anti-jamming con superficies inteligentes reconfigurables (RIS): principios, métodos y riesgos de seguridad
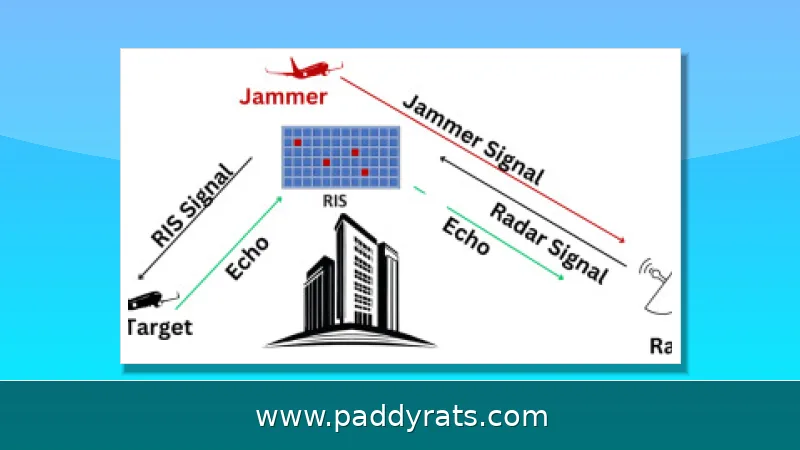
Las superficies inteligentes reconfigurables (RIS) moldean el canal inalámbrico para proteger enlaces legítimos y anular interferencias, pero la misma tecnología también sirve para lanzar ataques de bloqueo selectivo. Analizo cómo funcionan, qué variantes existen y dónde están los riesgos.
¿Qué es una superficie inteligente reconfigurable (RIS)?
Una superficie inteligente reconfigurable (RIS, por sus siglas en inglés) es básicamente un arreglo de muchísimos meta-átomos pasivos que modifican en tiempo real la fase, la amplitud y la polarización de las ondas electromagnéticas que llegan hasta ellos. A diferencia de un repetidor activo, no requiere cadenas de radiofrecuencia costosas ni un consumo alto de energía: lo suyo es redirigir y rearmar la señal que ya anda flotando en el aire. Llevado a la práctica, eso significa que la RIS puede transformar un entorno hostil en un canal bastante más conveniente para quien la tenga bajo control.
Según material técnico de Rohde & Schwarz, estas superficies traen beneficios lo mismo en sistemas de onda milimétrica que en bandas por debajo de los 6 GHz. Por un lado, mejoran la cobertura radioeléctrica y reducen el consumo de energía; por otro, permiten configurar a voluntad los patrones de reflexión, refracción y dispersión, además de aumentar el multiplexado espacial gracias a que enriquecen la multitrayectoria. Y hay algo que llama la atención: también pueden generar zonas muertas de radio a propósito, ya sea para disminuir interferencias o para evitar que alguien se ponga a escuchar lo que no debe.
La empresa participa en el proyecto Liquid Crystal Reconfigurable Intelligent Surfaces (6G-LICRIS), y hace sus pruebas en entornos anecoicos con mediciones over the air (OTA). Entre las métricas que se evalúan están el EVM (error vector magnitude) y la precisión de directividad. Y esto no es un detalle menor: si una RIS no queda bien calibrada, el haz se puede desviar y echar a perder justo la ventaja que promete.
Más que un espejo, la RIS funciona como una capa que nos deja controlar el entorno. Al ajustar cada uno de sus elementos, es posible definir hacia dónde se dirige la energía y hacia dónde no. Justo de ahí parte todo: tanto las aplicaciones defensivas como los usos ofensivos que revisaremos más adelante.
¿Cómo ayuda una RIS a combatir el bloqueo inalámbrico?
Una RIS lo que hace es manipular la fase, la amplitud y la polarización de las ondas que le llegan, para así armar caminos de señal que le favorezcan a los usuarios legítimos y, al mismo tiempo, crear nulos en dirección de los bloqueadores. O sea, en vez de andar compitiendo a puro músculo de potencia, la superficie reconfigura el canal inalámbrico para que la señal útil llegue más fuerte y la interferencia se cancele justo hacia donde está el receptor. Es una manera de ganar resiliencia sin tener que gastar más vatios.
En teoría suena fácil, pero llevarlo a la práctica ya es otro rollo: cada meta-átomo aplica un desfase controlado y, al sumarse todas esas contribuciones de forma coherente, se arma el haz que queremos. Ahora bien, si el sistema sabe dónde está el jammer, puede mandar la energía justo hacia el lado opuesto. A eso le llamamos beamforming asistido por RIS, y es básicamente el corazón de casi todas las técnicas anti-jamming que se apoyan en superficies inteligentes.
La ventaja frente a métodos tradicionales como el salto de frecuencia (FH) o el espectro ensanchado por secuencia directa (DSSS) es que estos últimos son relativamente fáciles de atacar cuando el jammer es sofisticado. La RIS, en cambio, introduce una dimensión espacial que el atacante tiene que considerar sí o sí. Pero tampoco hay que idealizarla: para que funcione bien se necesita estimación de canal, sincronización y capacidad de cómputo suficiente para calcular los desfases óptimos.
Hay algo que vale la pena aclarar desde ahora: la RIS no genera energía por sí sola. Si la señal que le llega es débil, o de plano está bloqueada, la superficie tiene poco margen de acción. Justo por eso los diseños más recientes apuestan por combinarla con movilidad, potencia activa o una distribución espacial bien pensada, y de esos temas me voy a ocupar en los apartados que siguen.
¿Qué es la RIS aérea (ARIS) y por qué se usa contra el jamming?
La RIS aérea, mejor conocida como ARIS, va montada sobre drones (UAV) y junta dos cosas: la reconfiguración de canal típica de una RIS con la movilidad del vehículo y una línea de vista que suele ser mejor que la de una superficie fija. Gracias a eso se pueden cubrir puntos calientes temporales, atender comunicaciones de emergencia o responder en escenarios adversariales donde la infraestructura fija no llega o ya quedó dañada. Además, la superficie se puede reposicionar según hacia dónde venga la amenaza, algo que con una RIS pegada a un edificio simplemente no se puede hacer.
El verdadero problema surge cuando la ARIS crece en escala. Con muchas unidades, la optimización discreta tradicional se vuelve computacionalmente imposible de manejar, y encima las amenazas de jamming son cada vez más sofisticadas. Para atacar esto, un artículo de 2025 en arXiv (2509.10280v1, 12 de septiembre de 2025) propone modelar la configuración espacial de la ARIS como una función de densidad continua. Es decir, un enfoque de campo medio que se salta por completo la optimización combinatoria de alta dimensión.
En ese trabajo se plantea un jammer adaptativo que va moviendo su posición y ajustando su beamforming con tal de minimizar la tasa suma. El punto clave que encontraron es que la mejor estrategia del atacante responde a un trade-off entre cercanía y directividad: acercarse reduce la pérdida de trayectoria, pero a la vez conviene cierto distanciamiento para lograr un mejor enfoque espacial. Partiendo de eso, los autores arman un esquema robusto donde se optimizan al mismo tiempo el beamforming de la estación base, la reflexión de la ARIS y la distribución espacial de esta, todo para maximizar la tasa suma en el peor escenario posible.
La solución recurre a optimización variacional y a métodos de variedades riemannianas. Y el despliegue óptimo de la ARIS, digamos, sigue un principio de llenado de agua espacial: concentra los recursos en las regiones de alta ganancia y deja de lado las zonas propensas a interferencia. Lo más atractivo de todo esto es que la complejidad computacional no depende de cuántos drones haya, lo que hace mucho más fácil escalar el sistema.
También existe trabajo previo relevante. Y. Cao publicó en ICC 2022 un esquema conjunto de beamforming de transmisión y reflexión basado en relax-and-retract para un sistema aéreo-terrestre asistido por múltiples RIS, mejorando el desempeño anti-jamming al optimizar cada superficie de forma independiente. Es decir, la idea de distribuir el control entre varias superficies ya tenía respaldo académico antes del enfoque de campo medio.
RIS activa y diseños autosostenibles: ¿cuáles son sus límites?
La RIS activa añade una carga de potencia externa para amplificar la señal reflejada, lo que mejora el desempeño anti-jamming pero incrementa la complejidad del hardware y restringe el despliegue flexible. L. Ni describió en 2023, en MDPI Electronics 12(18):3933, una comunicación anti-jamming asistida por múltiples RIS activas que se encienden o apagan dinámicamente según la necesidad. Es un enfoque potente, aunque depende de una fuente de energía confiable.
Para resolver esa dependencia, un diseño autosostenible propuesto en alphaXiv 2406.09447 (12 de junio de 2024) hace que la RIS activa se energice cosechando energía de las señales de la estación base mediante transferencia simultánea de información y potencia con división de tiempo (TD-SWIPT). El esquema de cosecha se basa en beamforming conjunto de transmisión y reflexión para maximizar la tasa alcanzable.
La optimización resultante es no convexa y se resuelve con optimización alternante (AO) apoyada en aproximación convexa sucesiva estocástica (SSCA). Los resultados de simulación reportados muestran un desempeño anti-jamming superior al de otros esquemas con la misma potencia máxima de transmisión. Es un dato relevante porque sugiere que la autosostenibilidad no sacrifica capacidad defensiva.
En paralelo, W. Jiang propuso en 2022, en IEEE, un esquema anti-jamming conjunto de espacio y frecuencia que considera la respuesta de banda ancha de la RIS. Esto importa porque muchas superficies se diseñan pensando en banda estrecha, y el jamming real suele ocupar rangos amplios. Ignorar la respuesta en frecuencia deja huecos que un atacante puede explotar.
En el terreno del radar, M. M. Aziz mostró en 2024, en ScienceDirect, que un radar NLOS asistido por RIS mitiga jammers repetidores al mejorar la detección, sobre todo cuando hay bloqueos de línea de vista o interferencia frecuente. L. Wu, en URSI, analizó cómo la RIS puede ajustar fases de señales entrantes y reenfocarlas, con pruebas estadísticas frente a clutter y jamming. Son aplicaciones menos conocidas pero igualmente relevantes.
¿Puede una RIS usarse para atacar en lugar de proteger?
Sí, y ese es el giro más incómodo de esta tecnología. Un trabajo presentado en el NDSS Symposium por Philipp Mackensen (Ruhr University Bochum), Paul Staat (Max Planck Institute for Security and Privacy), Stefan Roth, Aydin Sezgin, Christof Paar y Veelasha Moonsamy describe el primer mecanismo de jamming selectivo basado en RIS. Permite una entrega precisa de señales de bloqueo con control espacial adaptado al entorno.
La demostración es contundente: los investigadores lograron denegar completamente el servicio de un dispositivo Wi-Fi mientras un segundo dispositivo situado a solo 5 mm de distancia seguía funcionando sin afectación, sosteniendo 25 Mbit/s. Es decir, la RIS permite discriminar espacialmente con una fineza que los ataques tradicionales no alcanzan.
TechXplore reportó en febrero de 2025 que este tipo de jamming selectivo permite a los atacantes mejorar significativamente sus ataques mediante control espacial de grano fino, y que la precisión del ataque puede evadir alarmas porque no genera el patrón de interferencia amplia que los sistemas de detección esperan ver.
El paper también propone posibles contramedidas, aunque el debate sigue abierto. Desde mi lectura, el problema de fondo es que la RIS es una tecnología de doble uso por diseño: la misma capacidad de crear nulos hacia un jammer sirve para crear nulos hacia un receptor legítimo. La diferencia está en quién controla la superficie y con qué intención.
¿Cómo se comparan las variantes de RIS anti-jamming?
Vale la pena ordenar las variantes según su enfoque, sus ventajas y sus costos. La siguiente tabla resume las diferencias principales que aparecen en la literatura revisada, sin pretender ser exhaustiva.
| Variante | Enfoque principal | Ventaja | Limitación |
|---|---|---|---|
| RIS pasiva | Control de fase, amplitud y polarización | Bajo consumo y sin cadenas RF costosas | No amplifica; depende de la señal incidente |
| ARIS (aérea) | Movilidad UAV más reconfiguración de canal | Cobertura bajo demanda y mejor línea de vista | Optimización compleja a gran escala |
| RIS activa | Amplificación con potencia externa | Mayor desempeño anti-jamming | Hardware complejo y despliegue restringido |
| RIS activa autosostenible | Cosecha de energía vía TD-SWIPT | Supera a otros esquemas a igual potencia | Optimización no convexa y dependiente del canal |
| Múltiples RIS | Optimización independiente por superficie | Mejor cobertura y resiliencia distribuida | Coordinación entre nodos |
La lectura que hago de esta comparación es que no existe una variante ganadora universal. La RIS pasiva es la más barata y fácil de desplegar, pero la más frágil cuando la señal llega muy atenuada. La ARIS gana en flexibilidad, aunque exige resolver problemas de optimización que hasta hace poco eran intratables. La RIS activa y su versión autosostenible ofrecen la mejor defensa, pero a costa de complejidad.
En un despliegue real, lo más probable es ver arquitecturas híbridas: superficies pasivas fijas para cobertura base, ARIS para eventos temporales y RIS activas en puntos críticos donde la interferencia es persistente. La clave estará en la orquestación, no en una sola tecnología.
¿Qué resultados y métricas respaldan estas técnicas?
Los resultados reportados en la literatura se concentran en unas cuantas métricas. En el caso de la ARIS con modelado de campo medio, el objetivo es maximizar la tasa suma en el peor caso frente a un jammer adaptativo, y el hallazgo central es que el atacante enfrenta un compromiso entre proximidad y directividad. Eso da a los defensores una ventaja estructural si logran anticipar esa estrategia.
En RIS activa autosostenible, las simulaciones muestran un desempeño anti-jamming superior al de otros esquemas con la misma potencia máxima de transmisión. En el jamming selectivo basado en RIS, la métrica es la denegación de servicio: un dispositivo bloqueado por completo mientras otro a 5 mm mantiene 25 Mbit/s. Es una demostración de control espacial, no de potencia bruta.
En pruebas de laboratorio, las mediciones OTA en entornos anecoicos evalúan EVM y precisión de directividad. Estas métricas importan porque una RIS que no apunta con exactitud puede degradar el enlace en lugar de mejorarlo. La calibración, entonces, es tan importante como el diseño teórico.
Para quien trabaja en seguridad inalámbrica, la lección es que las métricas tradicionales de potencia y ancho de banda ya no bastan. Hay que medir selectividad espacial, robustez ante jammers adaptativos y capacidad de reconfiguración en tiempo real. Ahí es donde se decide si una defensa basada en RIS funciona o solo suena bien en el papel.
Cierro con una advertencia práctica: la mayoría de estos resultados provienen de simulaciones y demostraciones controladas. El salto a entornos urbanos densos, con multitrayectoria caótica y múltiples atacantes, sigue siendo un problema abierto. La investigación avanza rápido, pero la brecha entre laboratorio y calle no se cierra sola.
¿Qué riesgos de seguridad y contramedidas conviene considerar?
El riesgo principal es que la RIS reduce la barrera de entrada para ataques de jamming precisos. Antes, bloquear selectivamente un dispositivo exigía equipos costosos o proximidad física. Con una RIS, el atacante puede operar a distancia y adaptar el ataque al entorno, evadiendo alarmas que esperan interferencia amplia. Es un cambio cualitativo en el modelo de amenaza.
Las contramedidas posibles incluyen detección de anomalías espaciales, monitoreo de cambios inusuales en el canal y autenticación de superficies. Si un atacante despliega una RIS no autorizada, el patrón de propagación puede delatarlo. También ayuda contar con diversidad espacial en los receptores, de modo que un nulo dirigido no derribe todo el enlace.
En el ámbito de la navegación, los dispositivos anti-jamming para GNSS/GPS usan beamforming para enfocarse en las señales satelitales y anular interferencias, con algoritmos adaptativos que identifican el jamming en tiempo real y se combinan con anti-spoofing en entornos de alto riesgo. Son un precedente útil: la defensa espacial funciona, pero requiere capas.
Mi conclusión es que la RIS es una herramienta poderosa y de doble filo. Bien desplegada, mejora cobertura, eficiencia energética y resiliencia. Mal utilizada, se convierte en un arma de precisión. La regulación y la investigación en detección deberían avanzar al mismo ritmo que la adopción comercial, porque el desbalance actual favorece a quien ataca.
Preguntas frecuentes sobre RIS anti-jamming
Estas son las dudas más comunes que surgen al estudiar superficies inteligentes reconfigurables aplicadas a la seguridad inalámbrica.
| Concepto | Definición breve |
|---|---|
| RIS | Superficie de meta-átomos pasivos que controlan fase, amplitud y polarización |
| ARIS | RIS montada en drones con movilidad y línea de vista superior |
| TD-SWIPT | Transferencia simultánea de información y potencia con división de tiempo |
| Beamforming | Conformación de haz para dirigir energía y crear nulos |
Preguntas frecuentes sobre RIS anti-jamming
¿Cómo ayuda una superficie inteligente reconfigurable a combatir el jamming?
Una RIS manipula la fase, la amplitud y la polarización de las ondas electromagnéticas incidentes para construir trayectorias de señal favorables a los usuarios legítimos y crear nulos hacia los bloqueadores, sin necesidad de cadenas de RF costosas ni alto consumo. Básicamente remodela el canal inalámbrico para mejorar la resiliencia frente a la interferencia.
¿Se puede usar una RIS para lanzar ataques de jamming?
Sí. Investigadores demostraron el primer mecanismo de jamming selectivo basado en RIS, con control espacial adaptativo al entorno. Puede denegar el servicio a un dispositivo Wi-Fi mientras otro situado a solo 5 mm sigue funcionando sin afectación, sosteniendo 25 Mbit/s. Esto permite ataques de precisión que evaden alarmas tradicionales.
¿Qué es la RIS aérea y por qué se usa contra el jamming?
La RIS aérea (ARIS) se despliega en drones y combina la reconfiguración de canal de la RIS con la movilidad del UAV y mejores condiciones de línea de vista. Permite cubrir puntos calientes temporales, comunicaciones de emergencia y escenarios adversariales, y puede optimizar conjuntamente el beamforming de la estación base, la reflexión de la ARIS y su distribución espacial.
¿Cuáles son los retos de la RIS activa en sistemas anti-jamming?
La RIS activa mejora el desempeño anti-jamming, pero introduce una carga de potencia externa que aumenta la complejidad del hardware y restringe el despliegue flexible. Un diseño autosostenible cosecha energía de las señales de la estación base mediante TD-SWIPT para superar esos inconvenientes, aunque exige resolver optimizaciones no convexas con métodos como AO y SSCA.