Algoritmos de beamforming espacial antijamming: princípios, métodos e desempenho
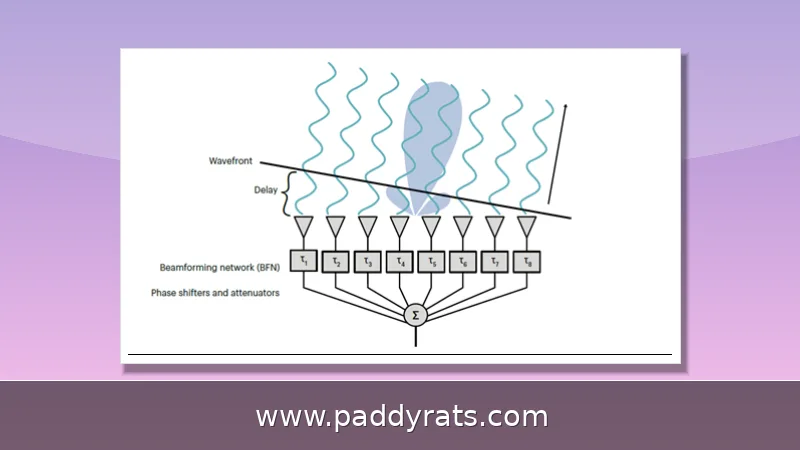
Entenda como o beamforming espacial antijamming direciona o feixe principal ao sinal legítimo e cria nulos contra interferências. Comparamos MVDR, LMS, Optimized-LMS e RLS, além de técnicas para GNSS, drones e radar.
O que é beamforming espacial antijamming e por que ele importa?
O beamforming espacial antijamming aproveita a liberdade espacial de um arranjo de antenas para transmitir ou receber na direção de um destino legítimo, reduzindo a influência de jammers. Em vez de disputar potência, o sistema joga com a geometria: controla amplitude e fase em cada sensor para moldar o diagrama de radiação, apontando o lóbulo principal para o sinal desejado e posicionando nulos nas direções de interferência. Isso é crucial porque os sinais GNSS chegam à Terra extremamente fracos, na casa dos -160 dBW, abaixo até do ruído térmico ambiente — o que os deixa presas fáceis para bloqueadores baratos.
Na prática, esse tipo de técnica aparece em vários cenários: receptores GNSS operando em ambientes de alta dinâmica, segurança da navegação de drones, comunicação em ondas milimétricas, radar de arranjo grande, canais MIMO Y e sistemas de satélites distribuídos. E os números ajudam a entender a urgência. Um jammer comercial de 1 W, por exemplo, consegue negar o serviço GNSS numa faixa de 5 a 10 km; já bloqueadores direcionais de nível militar podem passar dos 50 km. Não à toa, o antijamming é encarado como uma corrida tecnológica sem linha de chegada: os bloqueadores estão sempre evoluindo, com varredura de frequência, transmissões em rajada e formas de onda enganosas, e a defesa precisa correr atrás no mesmo ritmo.
Vale a pena separar bem os conceitos, porque jamming e spoofing são ameaças de naturezas distintas. O jamming simplesmente tenta negar o sinal — seja saturando o receptor com ruído ou com interferência direcionada. Já o spoofing é mais traiçoeiro: ele engana o receptor com sinais falsos que parecem legítimos, e por isso exige camadas complementares de autenticação e criptografia, algo que o beamforming sozinho não resolve. O beamforming espacial, nesse contexto, age principalmente contra a negação por interferência, mas não tem a função de substituir os mecanismos de autenticidade. Em arquiteturas de defesa em múltiplas camadas, ele entra como mais um elemento — somando-se à filtragem de RF e à integração INS/GNSS — para compor uma proteção mais robusta como um todo.
Como funcionam os princípios centrais: direção do feixe principal e posicionamento de nulos
O que está por trás disso tudo é bem direto: controlar o sinal que chega a cada sensor para mudar a direcionalidade do arranjo. Na prática, o sistema mexe em pesos complexos para dar ganho máximo na direção de chegada (DOA) do sinal legítimo e, ao mesmo tempo, derrubar a resposta nas DOAs dos jammers. Aí entram os esquemas de null-space projection (NSP): neles, basta a estatística de segunda ordem da informação de estado do canal — não precisa de CSI instantâneo — o que facilita bastante a implementação em cenários dinâmicos, onde tudo muda o tempo todo.
Em uma estação base com arranjo retangular uniforme, dá para combinar o NSP com superfícies refletoras inteligentes (IRS) para mudar o ângulo do feixe e, assim, escapar da interferência, melhorando a SINR. A lógica é mais ou menos esta: a IRS reposiciona a geometria do canal, enquanto o beamforming digital resolve a parada no domínio espacial. E por que isso chama atenção? Porque adiciona graus de liberdade sem precisar de mais elementos de antena no receptor.
No fim das contas, o desempenho vai depender de métricas como SINR, SNR e SIR. Quando o cenário tem SNR e SIR altos, os algoritmos otimizados costumam levar vantagem; já em situações com poucas amostras disponíveis, técnicas de reconstrução da matriz de covariância e carregamento diagonal passam a ter um peso bem maior. Ou seja, não existe um algoritmo que seja a escolha certa para tudo: o que manda é o número de snapshots, a dinâmica do jammer e o custo computacional que você tem à disposição.
Comparação de algoritmos adaptativos: LMS, Optimized-LMS, RLS e MVDR
Entre os algoritmos adaptativos, o MVDR (minimum variance distortionless response) costuma ser apontado como a técnica de beamforming antijamming mais representativa. A ideia por trás dele é simples de enunciar: minimizar a variância da saída, mas mantendo ganho unitário na direção do sinal desejado. Na prática, isso significa preservar o sinal legítimo enquanto as interferências são atenuadas. Já o LMS tem a seu favor a simplicidade e o baixo custo, só que paga isso com uma convergência mais lenta. O Optimized-LMS aparece como uma alternativa que se sai melhor em cenários de alto SNR e SIR. E o RLS? Esse é o que converge mais rápido e ainda entrega nulos mais profundos — o preço, claro, é uma complexidade computacional bem maior.
Estudos comparativos mostram que o RLS alcança nulos mais profundos nos ângulos de interferência de 40, 60 e 90 graus, enquanto o Optimized-LMS se destaca em cenários de alto SNR e SIR. E por que isso importa na prática? Porque jammers móveis, ou que operam em alta dinâmica, têm mais facilidade para escapar de nulos muito estreitos — o que exige do sistema uma capacidade de adaptação bem mais rápida. A tabela a seguir sintetiza o principal trade-off entre esses métodos.
| Algoritmo | Convergência | Profundidade do nulo | Complexidade | Melhor cenário |
|---|---|---|---|---|
| LMS | Lenta | Moderada | Baixa | Recursos limitados |
| Optimized-LMS | Média | Boa | Média | Alto SNR e SIR |
| RLS | Mais rápida | Mais profunda | Alta | Interferência dinâmica |
| MVDR | Depende da matriz | Alta | Média a alta | Referência antijamming |
Além desses, existe o STAP (space-time adaptive processing), que atua simultaneamente nos domínios espacial e temporal — ele aparece em arquiteturas de defesa de drones com supressão na faixa de 40 a 60 dB. Na prática, escolher entre uma técnica e outra passa por questões bem concretas: quanto de potência você tem disponível, qual a latência tolerável e quanta capacidade de processamento sobra no sistema. E não é raro que a resposta seja nenhuma das opções isoladas: muitos sistemas reais adotam uma abordagem híbrida, com um estágio mais rápido cuidando da adaptação inicial e outro, mais refinado, responsável pela rejeição profunda dos interferentes.
Null broadening e processamento conjunto polarização-espaço para GNSS
O null broadening serve justamente para alargar a faixa angular em que o sinal é suprimido, de modo que jammers móveis ou com alta dinâmica continuem caindo dentro do nulo. Sem essa técnica, um nulo muito estreito pode acabar "escapando" quando o interferente se desloca — e aí a proteção vai embora. Isso pesa ainda mais em receptores GNSS, que trabalham com sinais extremamente fracos e precisam aguentar tanto varredura de frequência quanto transmissões em rajada.
Uma abordagem de null broadening conjunto polarização-espaço constrói o modelo de sinal recebido por um arranjo sensível à polarização (PSA), redefine o espectro Capon com interferência virtual nas vizinhanças de ângulo de interferência e de polarização, reconstrói a matriz de covariância de interferência mais ruído (IPNCM) e usa o método do gradiente conjugado para obter o vetor de pesos adaptativo de polarização. Isso evita a complexidade da inversão de matriz, um gargalo em tempo real.
Para GNSS, o CS-SFD aplica representação esparsa por compressed sensing da interferência, reconstrução esparsa da matriz de covariância e carregamento diagonal para robustez, funcionando com menos snapshots. Já o beamforming cego multi-feixe forma múltiplos feixes cobrindo o hemisfério superior para realçar sinais GNSS sem informação prévia, aumentando a taxa de sucesso de aquisição sob interferência. Essas técnicas são complementares e podem ser combinadas conforme o receptor e o ambiente.
Null-space projection e antijamming assistido por IRS/ARIS
O null-space projection evita a necessidade de CSI instantâneo ao projetar o sinal recebido no subespaço ortogonal às interferências. Isso reduz a dependência de estimativas precisas do canal e simplifica o processamento. Quando combinado com IRS, o sistema pode alterar o ângulo do feixe para evitar interferência e melhorar a SINR, criando uma camada adicional de adaptação no ambiente de propagação.
O framework ARIS leva essa ideia adiante: modelagem por campo médio projeta a configuração espacial via função de densidade contínua, contornando a otimização combinatória de alta dimensão. A otimização conjunta do beamforming da estação base, da reflexão ARIS e da distribuição espacial ARIS maximiza a soma de taxa no pior caso, resolvida com otimização variacional e métodos de variedade riemanniana. O resultado é que a complexidade computacional se torna independente do número de drones, e a implantação ótima segue um princípio de water-filling espacial.
Outros algoritmos merecem menção: o RBORP minimiza o limite superior da resposta de amplitude real nas DOAs dos jammers, com otimização conjunta via General S-procedure. O SVM-based hybrid beamforming simplifica a função objetivo para obter um vetor de codificação ideal e depois usa gradient pursuit para reconstrução esparsa de baixo custo. Essas abordagens mostram que o antijamming moderno combina otimização convexa, aprendizado de máquina e processamento de sinais.
Abordagens de aprendizado de máquina e deep learning
O aprendizado de máquina e o aprendizado por reforço estão sendo incorporados ao antijamming: percepção por deep learning e decisão por reinforcement learning. Uma abordagem robusta auxiliada por banco de dados trata ângulos do banco como priors grosseiros, melhorando a estabilidade do beamforming adaptativo quando as estimativas de DOA são imprecisas. Já o beamforming de null-space baseado em deep learning foi proposto para radar de arranjo grande, onde a complexidade de tempo real é crítica.
Um estudo comparativo relata um mapeamento inteligente não iterativo que contorna a otimização tradicional, reduzindo o tempo de computação em até 260 vezes. Esse tipo de ganho é decisivo em plataformas embarcadas, como drones, onde energia e latência são restritas. A promessa é manter supressão elevada com custo computacional menor, permitindo adaptação rápida a jammers ágeis.
Ainda assim, há limites: modelos de aprendizado exigem dados representativos e podem falhar em cenários não vistos. Por isso, a tendência é combinar métodos clássicos, como MVDR e RLS, com camadas de aprendizado para percepção e decisão, mantendo garantias de desempenho no pior caso e robustez contra spoofing, que continua sendo uma ameaça separada.
Aplicações, supressão em camadas e limitações práticas
Em arquiteturas de defesa de drones, a supressão ocorre em camadas: filtragem de front-end de RF fornece 10 a 20 dB; um CRPA com null-steering fornece 30 a 50 dB; processamento adaptativo como MVDR, STAP e LMS fornece 40 a 60 dB; e a integração tight INS/GNSS contribui com 20 a 30 dB de forma indireta. Essa combinação é necessária porque nenhuma camada isolada resolve todos os cenários de interferência.
Os arranjos CRPA para drones usam de 4 a 9 elementos, tipicamente com espaçamento de lambda/2. O número de elementos define quantos nulos independentes podem ser formados, o que limita a capacidade de rejeitar múltiplos jammers simultâneos. Em radar de arranjo grande e comunicação em ondas milimétricas, a escala do arranjo permite nulos mais precisos, mas aumenta o custo de processamento e calibração.
As limitações são reais: jammers usam varredura de frequência, rajadas e formas de onda enganosas; o spoofing exige autenticação e criptografia; e os sinais GNSS são extremamente fracos. O antijamming é, portanto, uma corrida tecnológica contínua, na qual a defesa precisa evoluir junto com as ameaças. As figuras típicas incluem classificação de ameaças de interferência GNSS (jamming versus spoofing), arquitetura de defesa em múltiplas camadas e diagramas de padrão de null-steering de CRPA.
Perguntas frequentes sobre beamforming espacial antijamming
As perguntas abaixo reúnem dúvidas comuns de engenheiros e pesquisadores que trabalham com receptores GNSS, drones e radar. As respostas sintetizam os princípios e os dados comparativos apresentados ao longo do artigo.
Como o beamforming espacial antijamming funciona?
Um arranjo de antenas controla o sinal em cada sensor para alterar a direcionalidade do conjunto. Ele direciona o feixe principal aos sinais legítimos e posiciona nulos nas direções dos jammers, suprimindo a interferência no domínio espacial e preservando o sinal desejado, sem exigir conhecimento prévio do canal de jamming em alguns esquemas. O resultado é uma rejeição que depende da geometria do arranjo e dos pesos adaptativos.
Qual algoritmo adaptativo converge mais rápido para antijamming?
Entre LMS, Optimized-LMS e RLS, o RLS demonstra a convergência mais rápida para aplicações antijamming. Ele também alcança nulos mais profundos contra interferências em ângulos de 40, 60 e 90 graus, enquanto o Optimized-LMS tem melhor desempenho sob condições de alto SNR e SIR. A escolha final depende do custo computacional disponível e da dinâmica do jammer.
O que é null broadening no beamforming antijamming para GNSS?
Null broadening amplia a região angular de interferência suprimida para que jammers móveis ou de alta dinâmica permaneçam dentro do nulo. Um algoritmo de null broadening conjunto polarização-espaço baseado em reconstrução de matriz redefine o espectro Capon com interferência virtual e usa o método do gradiente conjugado para evitar a inversão de matriz, reduzindo a complexidade e mantendo robustez em receptores GNSS.
Quanta supressão de jamming um arranjo CRPA pode oferecer?
Em uma arquitetura de defesa de drones em múltiplas camadas, a filtragem de front-end de RF fornece 10 a 20 dB, um CRPA com null-steering fornece 30 a 50 dB, e o processamento adaptativo como MVDR, STAP e LMS fornece 40 a 60 dB de supressão de jamming. A integração tight INS/GNSS adiciona 20 a 30 dB de forma indireta, somando camadas de proteção.
Perguntas frequentes sobre beamforming espacial antijamming
Como o beamforming espacial antijamming funciona?
Um arranjo de antenas controla o sinal em cada sensor para alterar a direcionalidade do conjunto. Ele direciona o feixe principal aos sinais legítimos e posiciona nulos nas direções dos jammers, suprimindo a interferência no domínio espacial e preservando o sinal desejado, sem exigir conhecimento prévio do canal de jamming em alguns esquemas. O resultado depende da geometria do arranjo e dos pesos adaptativos.
Qual algoritmo adaptativo converge mais rápido para antijamming?
Entre LMS, Optimized-LMS e RLS, o RLS demonstra a convergência mais rápida para aplicações antijamming. Ele também alcança nulos mais profundos contra interferências em ângulos de 40, 60 e 90 graus, enquanto o Optimized-LMS tem melhor desempenho sob condições de alto SNR e SIR. A escolha final depende do custo computacional disponível e da dinâmica do jammer.
Quanta supressão de jamming um arranjo CRPA pode oferecer?
Em uma arquitetura de defesa de drones em múltiplas camadas, a filtragem de front-end de RF fornece 10 a 20 dB, um CRPA com null-steering fornece 30 a 50 dB, e o processamento adaptativo como MVDR, STAP e LMS fornece 40 a 60 dB de supressão de jamming. A integração tight INS/GNSS adiciona 20 a 30 dB de forma indireta, somando camadas de proteção.