De la surface à environ 500 pieds, la sécurité de l'espace aérien à basse altitude combine capteurs, fusion de données, opérateurs et règles de réponse pour détecter, suivre et identifier les petits drones. Voici comment fonctionne réellement un dispositif anti-drone, et où il échoue.
Qu'est-ce que la sécurité de l'espace aérien à basse altitude et pourquoi est-ce devenu un enjeu à part ?
Quand on parle de sécurité de l'espace aérien à basse altitude, on désigne tout ce qui permet de surveiller et de protéger la tranche d'air comprise entre le sol et environ 500 pieds autour d'un site, d'un itinéraire ou d'un événement : mesures, technologies, mais aussi cadres de gouvernance. Ce n'est donc pas qu'une histoire de radar. C'est un système de gestion du risque à part entière, qui fait travailler ensemble des capteurs, des logiciels de fusion, des opérateurs formés et des règles d'engagement claires. Et son objet principal, c'est le petit drone — le fameux sUAS — qui vole le plus souvent sous les 400 pieds au-dessus du sol.
En quoi ce domaine se distingue-t-il de la sécurité périmétrique classique ? Eh bien, parce qu'un petit drone ajoute une trajectoire en trois dimensions qui traverse les clôtures en quelques secondes. Il vole bas, lentement, et sa petite taille le rend imprévisible : il surgit là où on ne l'attend pas, et la plupart du temps les systèmes classiques de contrôle du trafic aérien ne le voient même pas. Une caméra de périmètre ou une barrière physique ne couvre donc qu'une partie du risque. C'est là que la surveillance de l'espace aérien, ou air domain awareness (ADA), entre en jeu : elle devient une couche à part entière de la sécurité d'un site.
Ce marché n'a plus rien de théorique. Aux États-Unis, la panique suscitée par les drones dans le New Jersey à la fin de 2024 a donné lieu à plus de 5 000 signalements du public, d'après les autorités locales. Et le 17 août 2026, Zipline et Uber ont annoncé vouloir atteindre un million de livraisons par drone par jour d'ici 2029. Quant à la collision en vol survenue à l'aéroport Reagan de Washington, le 29 janvier 2025, elle est venue rappeler une évidence : l'espace aérien à basse altitude n'est pas un vide. La sécurité y devient donc une condition opérationnelle, et non un supplément que l'on ajoute après coup.
Comment un dispositif contre-UAS fonctionne-t-il concrètement ?
Un dispositif contre-UAS (C-UAS) n’est pas une simple accumulation de capteurs : c’est un équilibre à trouver entre technologie et gouvernance. Tout démarre par la couche de détection, où radars, récepteurs radiofréquence (RF), caméras électro-optiques et infrarouges (EO/IR) captent chacun des signaux partiels — échos radar, émissions de commande, images visuelles ou thermiques. Mais pris isolément, ces signaux restent ambigus : un oiseau peut ressembler à un petit drone, une émission Wi-Fi à une liaison de commande. D’où l’intérêt d’un logiciel de fusion, qui corrèle les pistes, croise les sources pour limiter les fausses alertes et attribue à chaque contact un indice de confiance. Intervient alors l’humain : des opérateurs formés replacent chaque piste dans son contexte — trajectoire, altitude, comportement de vol, proximité d’actifs sensibles — avant de qualifier la menace. Et ce n’est qu’au terme de cette chaîne que les organisations légalement habilitées peuvent opter pour une réponse proportionnée, documentée et traçable : simple signalement, neutralisation ou atterrissage forcé. En clair, la technologie éclaire la décision, elle ne s’y substitue jamais.
Toute la mécanique repose sur trois étapes indissociables : détecter, suivre, identifier — le fameux DTI. Le radar, lui, scrute les ondes radio qui rebondissent sur un objet pour en déduire la distance, la vitesse et la position dans l'espace ; les modèles C-UAS récents savent même écarter les parasites du type oiseaux ou branchages. À côté de ça, la détection RF capte les signaux de commande et les liaisons vidéo échangés avec le drone. Le Remote ID, quant à lui, émet l'identité de l'appareil, sa localisation et celle de son télépilote, le tout par Wi-Fi ou Bluetooth. Enfin, les caméras EO/IR viennent apporter la confirmation visuelle, autrement dit la preuve tangible de ce qui se passe dans le ciel.
Le cyber over RF (CoRF) va plus loin que la simple écoute : plutôt que de se contenter de capter passivement les ondes d'un drone, il engage un véritable dialogue avec son protocole de communication pour en prendre le contrôle. Le but n'est pas de l'abattre, mais de le faire atterrir en douceur ou de le rediriger vers une zone maîtrisée — sans brouillage, dont les effets collatéraux peuvent perturber les communications voisines, voire des infrastructures critiques. Ce procédé résume assez bien la logique de la défense en couches : il n'entre en jeu qu'après que le drone a été détecté, suivi, puis identifié comme non coopératif. Sauf que — et c'est le point que beaucoup de porteurs de projet sous-estiment — repérer un objet dans le ciel ne veut pas dire avoir le droit d'agir contre lui. En France comme ailleurs, la capacité technique et le mandat légal dépendent de deux chaînes de décision distinctes, souvent aux mains d'acteurs différents : l'exploitant du site, les forces de l'ordre, l'autorité aérienne ou le régulateur des fréquences. C'est justement cet écart entre ce qu'un dispositif sait faire et ce qu'il est autorisé à faire qui fait capoter la plupart des projets mal cadrés, faute d'avoir défini en amont qui décide, sur quelle base et sous quelle responsabilité.
Quelles technologies composent une défense en couches ?
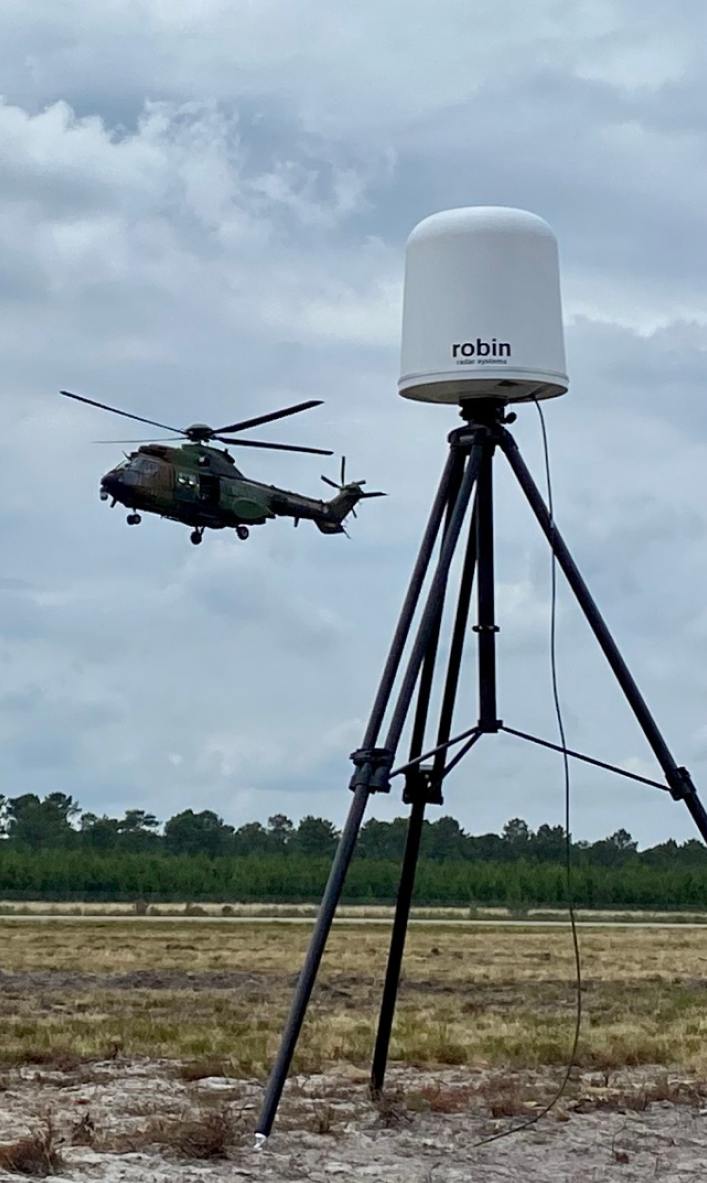
Aucun capteur ne résout à lui seul l'ensemble des problèmes que pose la basse altitude : chaque technologie a ses points forts, ses angles morts et son domaine de pertinence. Le radar demeure la référence pour la recherche sur une large zone et la continuité de piste : il analyse les ondes radio réfléchies pour en déduire la distance, la vitesse et la position en trois dimensions, tout en écartant le fouillis ambiant, oiseaux ou arbres. La RF, de son côté, révèle ce que le radar perçoit mal, à savoir les émetteurs et les liaisons de contrôle. Mieux : dans une approche Cyber over RF, elle permet d'interagir avec le protocole de communication d'un drone hostile pour le faire atterrir ou le rediriger, sans brouillage collatéral. L'EO/IR apporte la confirmation visuelle et la preuve exploitable, tandis que le LiDAR fournit une cartographie 3D haute résolution sur courte portée, avec une efficacité qui s'effondre dans le brouillard ou sous une pluie soutenue. Quant à l'IA multimodale, elle fusionne optique, thermique et RF pour reconnaître l'intention et limiter les fausses alertes, et l'intégration ADS-B aide à lever les ambiguïtés d'identification des cibles aériennes. C'est de cette complémentarité, et non d'un hypothétique capteur miracle, que naît une défense en couches crédible.
| Capteur | Apport principal | Limite |
|---|---|---|
| Radar | Recherche large, continuité de piste, position 3D | Sensible au fouillis, masquage possible |
| RF / Cyber over RF | Détection des émetteurs et liaisons de contrôle, prise de contrôle possible | Inefficace face aux drones sombres n’émettant ni RF ni RID |
| EO/IR | Confirmation visuelle, preuve, vérification | Dégradé par les conditions météo et la visibilité |
| LiDAR | Cartographie 3D haute résolution | Courte portée, sensible au brouillard et à la pluie |
| IA multimodale | Fusion optique, thermique et RF, reconnaissance d’intention | Dépend de la qualité et de la corrélation des sources |
| ADS-B | Levée d’ambiguïtés d’identification des cibles aériennes | Ne couvre pas les drones non coopératifs |
Le tableau ci-dessous récapitule les points forts et les limites des principales couches de détection que l'on retrouve aujourd'hui dans les architectures C-UAS.
| Technologie | Force principale | Limite principale |
|---|---|---|
| Radar | Recherche large, suivi 3D, continuité de piste | Fouillis, masquage, coût |
| RF | Détection des liaisons de commande et signaux | Aveugle aux drones silencieux |
| Remote ID | Identification coopérative normalisée | Inopérant si non diffusé |
| EO/IR | Confirmation visuelle et preuve | Dégradé par météo et nuit |
| LiDAR | Cartographie 3D haute résolution | Courte portée, brouillard, pluie |
| IA multimodale | Reconnaissance d'intention, fusion | Dépend de la qualité des données |
Quelques exemples rendent les choses plus tangibles. Le LiDAR MS Series de LSLiDAR, par exemple, repose sur un laser fibré à 1550 nm et repère des objets jusqu'à 4 000 mètres, une portée d'ailleurs personnalisable selon les besoins. Chez Southern States, le TrueView Radar est un radar AESA à faible SWaP, embarquant un GPU qui assure la classification en temps réel et la détection 3D des drones bas, lents et de petite taille ; en reliant plusieurs unités, on obtient une couverture à 360 degrés. Le DroneHunter, lui, emporte des charges modulaires NetGun et DrogueNet, se lance en quelques secondes et s'appuie sur le radar TrueView R20 ainsi que sur une autonomie IA pour sa trajectoire. Quant au DroneHangar, il gère la recharge et le contrôle climatique en continu, 24 h/24, avec un déploiement automatique qui prend lui aussi quelques secondes.
Le marché de la défense à basse altitude s’est structuré autour d’un écosystème d’acteurs spécialisés, chacun apportant sa brique : Sentrycs, Hidden Level, Dedrone, Pierce Aerospace, OneSky, Persistent Systems, Xwing, ou encore SparkCognition via sa coentreprise SkyGrid avec Boeing. Raytheon complète ce paysage avec son radar MARS. Derrière cette diversité, une évidence : aucune entreprise ne maîtrise seule toute la chaîne, de la détection à la neutralisation. Un radar comme le MARS excelle à produire des pistes sur de longues distances, mais une piste reste un point sur un écran tant qu’elle n’est pas corrélée à d’autres sources, qualifiée, puis transmise à un opérateur qui saura quoi en faire. C’est là que tout se joue, en réalité : dans l’intégration. Un radar seul produit des pistes ; une architecture, elle, produit des décisions. Autrement dit, la performance d’un dispositif contre-UAS ne se mesure pas au nombre de capteurs déployés, mais à la fluidité avec laquelle l’information circule entre eux et se transforme en action proportionnée.
À quoi ressemble une architecture système en couches, de la détection à la réponse ?
Définir l’espace aérien protégé est la première étape, et c’est aussi celle que l’on saute le plus souvent. On ne raisonne pas en traçant un cercle de portée autour d’un site : on raisonne en décrivant des opérations réelles. Quels actifs sont critiques — un poste électrique, une piste d’atterrissage, un rassemblement public ? Quelles trajectoires sont légitimes — couloirs d’approche, vols de livraison, hélicoptères de secours ? Quels seuils déclenchent une alerte, et à partir de quand considère-t-on qu’il y a violation plutôt que simple passage ? Enfin, qui a l’autorité pour agir, et selon quelles règles d’engagement ? Cette définition conditionne tout le reste : un radar ou une caméra mal placés par rapport à un couloir d’approche réel, ou orientés vers une zone où aucun vol autorisé ne passe, ne serviront à rien, quelle que soit leur portée affichée. C’est le passage d’une logique de couverture à une logique de décision.
Vient ensuite l’architecture en couches proprement dite : le contexte d’espace aérien, la détection, la fusion et la corrélation, le flux de commandement, puis l’intégration de la réponse. L’idée directrice est simple, mais elle se heurte vite à la réalité du terrain : aucun capteur ne peut tout faire. C’est pourquoi chaque brique se voit confier un rôle explicite — la recherche large pour le radar, l’identification précise pour les moyens radiofréquence, la vérification visuelle pour l’électro-optique et l’infrarouge. La fusion et le commandement ne doivent surtout pas être traités comme des modules que l’on ajoute après coup, une fois les capteurs en place ; ils constituent des couches de premier rang, au même titre que la détection, car c’est d’elles que dépend la cohérence de l’ensemble. Un autre point est souvent négligé : les interfaces se définissent avant l’achat, pas après. Il faut donc arrêter dès le départ les formats de messages de piste et d’événement, les références temporelles communes, les chemins de contrôle des caméras et les budgets de latence acceptables. Sans ce travail préparatoire, on empile des équipements performants qui ne se parlent pas — et la chaîne de décision se rompt précisément au moment où elle devrait être la plus rapide.
L’architecture doit enfin être pensée pour tenir bon en mode dégradé : congestion RF, mauvaise visibilité, masquage radar, perte de communications. Autrement dit, on n’imagine pas un système qui ne fonctionne que par beau temps et sur un spectre radio propre. C’est précisément là qu’une défense en couches prend tout son sens : elle combine typiquement le radar pour la détection longue portée, le CoRF (Cyber over RF) pour l’identification précise et la neutralisation, et l’EO/IR pour la vérification visuelle. Chaque capteur couvre la faiblesse de l’autre — le radar tient la continuité de piste, le RF révèle les émetteurs et les liaisons de commande, l’optronique apporte la confirmation et la preuve. Mais la détection seule ne suffit pas si le workflow opérateur, la logique de transfert de piste ou les règles de réponse sont faibles. C’est là que se joue la différence entre un catalogue de matériel empilé et un dispositif crédible, capable de décider vite et de manière auditable.
Quels défis techniques et réglementaires freinent les programmes anti-drones ?
Les drones « sombres », qui n’émettent ni signal RF ni Remote ID, demeurent invisibles aux capteurs passifs : autrement dit, une partie du trafic aérien peut traverser un périmètre protégé sans laisser la moindre trace exploitable. À cela s’ajoute la fragilité des capteurs eux-mêmes. Le LiDAR, qui repose sur des impulsions laser pour cartographier en 3D, voit sa portée et sa précision se dégrader par brouillard, pluie forte ou faible visibilité ; l’optique souffre des mêmes limites. Résultat : un dispositif peut sembler complet sur le papier et se révéler myope le jour où les conditions se dégradent. Le fouillis environnemental complique encore la tâche — oiseaux, grues de chantier, lignes électriques produisent des échos et des mouvements qui ressemblent à s’y méprendre à ceux d’un petit drone. Chaque fausse alerte consomme de l’attention opérateur, et cette attention est précisément la ressource la plus rare dans un centre de supervision. Sur le plan réglementaire, la difficulté est ailleurs : il n’existe pas de lignes directrices fédérales harmonisées pour protéger certains secteurs d’infrastructure critique, comme les réseaux électriques privés. Détecter un objet dans le ciel ne signifie donc pas disposer de l’autorité pour agir contre lui, ce qui laisse les exploitants dans une zone grise durable.
Aux États-Unis, les restrictions de la FAA empêchent un C-UAS complet sur les sites de sous-stations. La norme NERC CIP-014 traite des attaques physiques, mais aucune norme équivalente ne couvre les menaces par drone ou par l'espace aérien. Le FAA Reauthorization Act de 2024 a fixé un plafond de sanction civile de 75 000 dollars par violation, ce qui donne un levier juridique mais ne règle pas la question de l'autorité d'action. La Louisiane a autorisé en 2025 la police à neutraliser les drones malveillants, illustrant une réponse locale plutôt que fédérale.
Le contexte opérationnel se tend. Le LAANC couvrait environ 740 installations de circulation aérienne début 2026. La règle Part 108 sur le BVLOS était en phase finale de réglementation en mai 2026. La revue spéciale IEEE TNSE a décrit des opérations d'économie basse altitude entre 1 000 et 3 000 mètres. Et environ 96 % de l'espace aérien basse altitude n'impose aucune exigence de conspicuité électronique aux aéronefs habités. Autant de zones grises où la détection progresse plus vite que le droit.
Qui sont les parties prenantes et comment gouverner un programme C-UAS ?
Un programme anti-drone implique bien plus que l'équipe sécurité. Les parties prenantes incluent le propriétaire du site, les opérations de sécurité, l'autorité aérienne ou d'espace aérien, l'autorité de gestion du spectre, les forces de l'ordre, l'IT et la cybersécurité, ainsi que les équipes juridiques et de protection des données. Sans accord préalable sur la propriété du dispositif et sur qui décide d'une neutralisation, le matériel installé devient inutilisable en situation réelle.
La gouvernance commence par une distinction claire : danger, violation et intention hostile ne sont pas synonymes. Un drone de livraison égaré, un drone de loisir en zone interdite et un drone de reconnaissance hostile appellent des réponses différentes. La sécurité basse altitude est un système de gestion du risque, pas une promesse d'éliminer tout aéronef non identifié. L'objectif est une aide à la décision rapide, proportionnée et auditable, documentée dans des procédures écrites et testées.
Les références du secteur se multiplient : l'IEEE Communications Society, l'ASIS International, le Commercial UAV News, l'AFWERX, la Taskforce 59 ou l'USHST publient régulièrement des cadres et retours d'expérience. Les articles marquants de 2026 — sur le déficit de conscience basse altitude aux États-Unis le 25 août, sur le fonctionnement du contre-UAS le 29 avril, sur l'architecture système le 5 mai, sur la communication et détection intégrées le 1er mai, ou le guide opérateur de l'espace aérien pour drones mis à jour le 18 mai — convergent vers une même conclusion : la technologie n'est qu'un tiers du problème. Les deux autres tiers sont le mandat et les procédures.
Quelles questions se poser avant d'investir dans une solution anti-drone ?
Avant tout achat, il faut cartographier les scénarios réels : livraisons, survols de loisir, intrusions malveillantes, événements temporaires. Chaque scénario impose des portées, des latences et des niveaux de preuve différents. Un site industriel isolé et un aéroport urbain n'ont pas la même architecture. La question n'est pas « quel radar acheter », mais « quelle décision doit être prise, par qui, en combien de temps, avec quelle preuve ».
Il faut ensuite vérifier la chaîne complète : les capteurs couvrent-ils les angles morts ? La fusion fonctionne-t-elle en cas de perte d'un capteur ? Les opérateurs sont-ils formés aux procédures de transfert ? Les règles de réponse sont-elles conformes au droit local et au droit du spectre ? Enfin, prévoir la maintenance, les mises à jour de signatures et l'évolution réglementaire, car la règle Part 108 et les cadres BVLOS continueront de bouger. Un dispositif figé devient obsolète en quelques mois.
Vers une sécurité basse altitude mesurable plutôt que spectaculaire
La maturité du secteur ne se mesure pas au nombre de drones abattus, mais à la qualité des décisions documentées. Les programmes qui réussissent définissent des indicateurs : taux de fausses alertes, délai entre détection et identification, pourcentage de pistes confirmées, temps de transfert vers l'autorité compétente. Ces métriques transforment un centre de surveillance en outil de gestion du risque, défendable devant une direction, un assureur ou un régulateur.
La convergence technologique — fusion multimodale, IA d'intention, intégration ADS-B, radar AESA à faible SWaP — rend les architectures plus accessibles. Mais la contrainte principale reste organisationnelle : qui possède l'espace aérien au-dessus du site, qui assume la responsabilité d'une action, et comment prouver que la réponse était proportionnée. Tant que ces questions n'ont pas de réponse écrite, l'équipement le plus performant ne changera pas grand-chose.
Dans un contexte où les livraisons par drone, les taxis aériens eVTOL et les opérations BVLOS se multiplient, la sécurité basse altitude devient une infrastructure de confiance. Les organisations qui traitent ce sujet comme un projet de sécurité globale — et non comme un achat de gadget — seront celles qui sauront distinguer un oiseau d'une menace, et un incident d'une crise.
Questions fréquentes sur la sécurité de l'espace aérien à basse altitude
Comment fonctionne un système contre-UAS ?
Un programme contre-UAS associe technologie et gouvernance. Des capteurs comme le radar, la RF et l'EO/IR produisent des observations ; un logiciel de fusion corrèle les pistes et réduit les fausses alertes ; des opérateurs formés évaluent le contexte ; et des organisations autorisées décident d'une réponse proportionnée et auditable.
Pourquoi l'espace aérien basse altitude est-il un domaine de sécurité distinct ?
Les petits aéronefs sans pilote ajoutent une route en trois dimensions qui franchit rapidement les frontières physiques. Ils volent bas, lentement et en petite taille, apparaissent de façon imprévisible et sont souvent invisibles aux systèmes de trafic aérien classiques : la seule sécurité périmétrique au sol ne couvre donc pas le risque.
Quelles technologies utilise-t-on pour la sécurité de l'espace aérien à basse altitude ?
Les couches courantes incluent le radar pour la surveillance large et la position 3D, la détection RF pour les liaisons de commande, le Remote ID pour l'identification coopérative, les caméras EO/IR pour la confirmation visuelle, le LiDAR pour la cartographie 3D courte portée et l'IA multimodale pour la reconnaissance d'intention et la réduction des fausses alertes.