Low-Altitude Airspace Security schützt den Luftraum vom Boden bis rund 500 Fuß vor kleinen Drohnen und anderen Tiefflugbedrohungen. Der Beitrag erklärt Technologien, Architektur, Grenzen und Governance eines Counter-UAS-Programms.
Was ist Low-Altitude Airspace Security und warum ist sie so wichtig?
Low-Altitude Airspace Security – also die Absicherung des unteren Luftraums – bedeutet, den Bereich von der Erdoberfläche bis etwa 500 Fuß rund um einen Standort, eine Flugroute oder eine Veranstaltung zu überwachen und zu schützen. Dahinter steckt ein Zusammenspiel aus Sensoren, Software, geschultem Personal und klaren Regeln für den Ernstfall, mit dem Ziel, kleine Drohnen und andere Tiefflugbedrohungen frühzeitig zu erkennen, zu verfolgen und eindeutig zu identifizieren. Für mich ist das in erster Linie kein Technikprojekt, sondern ein System zum Risikomanagement: Es geht darum, schnell, angemessen und nachvollziehbar zu entscheiden – nicht um das illusorische Versprechen, jedes unbekannte Luftfahrzeug vom Himmel zu holen.
Der erdnahe Luftraum ist mittlerweile ein eigenständiger Sicherheitsbereich – vor allem, weil kleine unbemannte Luftfahrzeuge eine dreidimensionale Komponente ins Spiel bringen, die sich an physischen Grenzen schlicht nicht aufhält. Sie fliegen tief, langsam und klein, tauchen oft ohne Vorwarnung auf und bleiben für klassische Flugsicherungssysteme meist unsichtbar. Wer also nur den Bodenperimeter absichert, deckt dieses Risiko schlicht nicht ab. Die FAA erlaubt UAS regulär bis 400 Fuß über Grund, in der Praxis reicht der erdnahe Luftraum aber bis etwa 500 Fuß und kann sich durchaus erweitern. Ein Special Issue der IEEE TNSE beschreibt Operationen der Low-Altitude Economy sogar in Höhen zwischen 1.000 und 3.000 Metern.
Ein Kernproblem ist die fehlende Transparenz: Etwa 96 Prozent des erdnahen Luftraums unterliegen keiner vorgeschriebenen elektronischen Kennzeichnungspflicht für bemannte Luftfahrzeuge. Wer also wissen möchte, was sich in geringer Höhe über einem Gelände bewegt, kann sich nicht einfach auf ein flächendeckendes elektronisches Signal verlassen – genau diese Lücke ist der eigentliche Grund, warum Counter-UAS-Programme überhaupt nötig werden. Dazu kommt eine wirtschaftliche Dynamik, die die Sache nicht einfacher macht: Am 17. August 2026 kündigten Zipline und Uber an, bis 2029 eine Million Drohnenlieferungen pro Tag erreichen zu wollen. Solche Größenordnungen verändern die Risikolage für Städte und kritische Infrastrukturen grundlegend. Denn je dichter der Luftraum genutzt wird, desto schwieriger wird es, harmlose Lieferflüge von Störungen oder böswilligen Absichten zu unterscheiden. Umso mehr spricht dafür, Low-Altitude Airspace Security als laufende Risikosteuerung zu begreifen – und nicht als einmalige Anschaffung.
Wie funktioniert ein Counter-UAS-System in der Praxis?
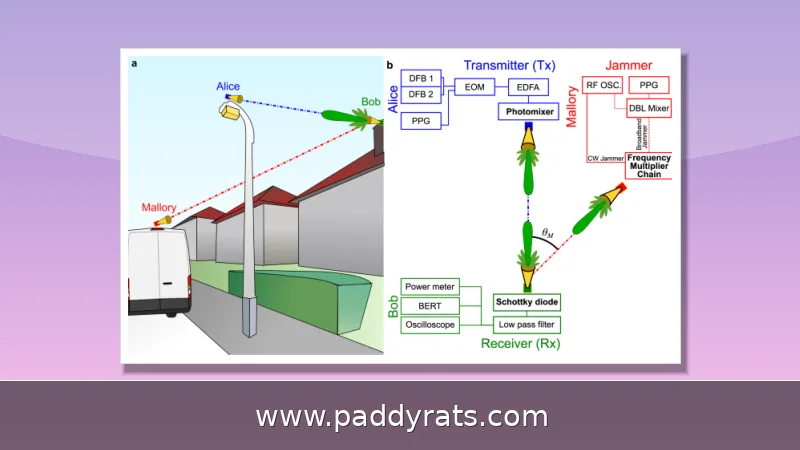
Ein Counter-UAS-Programm ist deutlich mehr als die bloße Summe seiner Sensoren – es führt Technologie und Governance zu einem durchgängigen Ablauf zusammen. Radar, RF-Sensoren und EO/IR-Kameras liefern zunächst einmal nur Rohdaten: Das Radar erfasst Entfernung, Geschwindigkeit und die 3D-Position, die RF-Sensorik spürt Steuerlinks und Sender auf, und die Kameras bestätigen das Objekt schließlich visuell. Erst die Fusionssoftware bringt diese Tracks zusammen, gleicht sie mit dem Luftraumkontext und ADS-B-Daten ab und siebt Störsignale wie Vögel oder Baumwipfel aus – dadurch sinken Fehlalarme spürbar, und es entsteht ein belastbares Lagebild. Danach sind ausgebildete Operatoren gefragt: Sie müssen den Kontext einordnen, zwischen Gefahr, Verstoß und feindlicher Absicht unterscheiden und entscheiden, ob und wie eingegriffen wird. Die eigentliche Reaktion liegt am Ende bei autorisierten Stellen – etwa Sicherheitsdienst, Luftfahrtbehörde oder Polizei –, die verhältnismäßig, nachvollziehbar und auditierbar handeln müssen. Genau hier kippen viele Projekte: In der Praxis habe ich immer wieder erlebt, dass selbst die beste Sensorik nutzlos bleibt, wenn der Workflow, die Übergabelogik zwischen den Systemen oder die Reaktionsregeln nur schwach definiert sind. Erkennung allein ist also noch kein Sicherheitskonzept – sie ist bloß der Anfang einer Kette, die erst durch klare Verantwortlichkeiten, dokumentierte Entscheidungen und definierte Schnittstellen zu einer belastbaren Verteidigung wird.
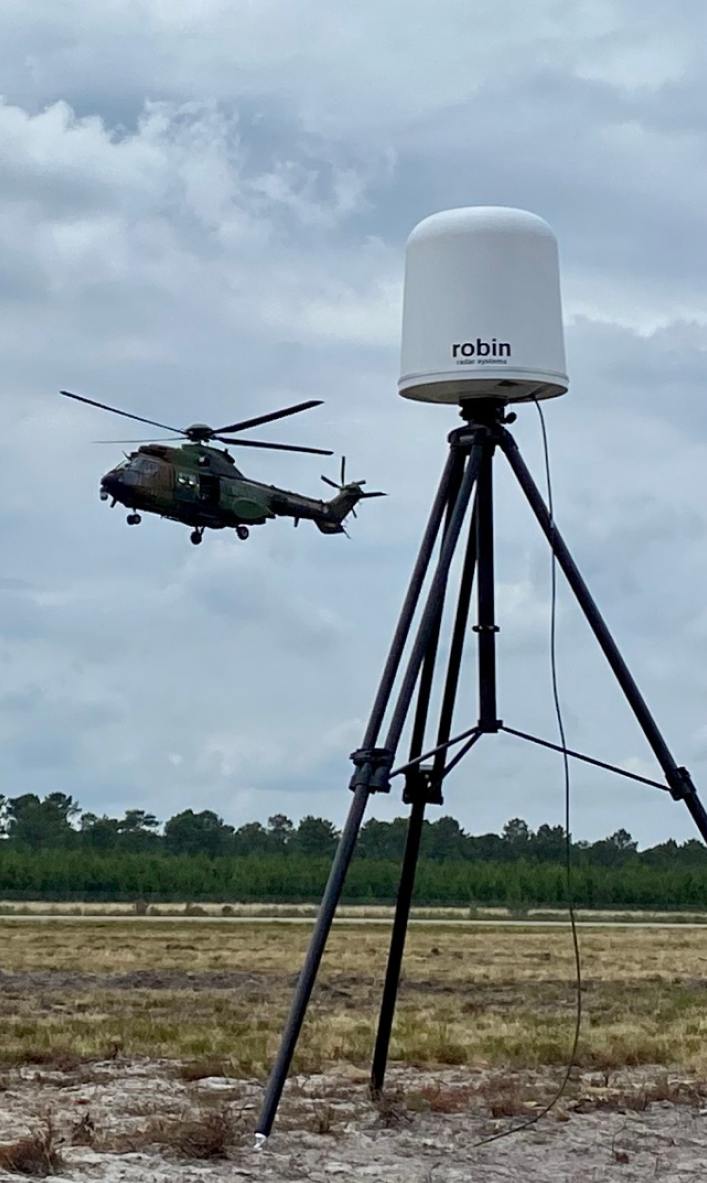
Im Kern steht die sogenannte Detect-Track-Identify-Kette, kurz DTI – also der Weg vom ersten Signal bis zur eindeutigen Zuordnung eines Luftfahrzeugs. Das Radar übernimmt dabei die grobe, aber kontinuierliche Arbeit: Es liefert Entfernung, Geschwindigkeit und eine 3D-Position des Objekts. Moderne C-UAS-Radare können heute Störsignale wie Vögel, Bäume oder Wetterartefakte herausfiltern, sodass am Ende nur die relevanten Ziele übrig bleiben. RF-Sensoren ergänzen das Bild, weil sie Steuerlinks und Funksignale aufspüren, während Remote ID eine kooperative Identifikation per Wi-Fi oder Bluetooth ermöglicht – vorausgesetzt natürlich, die Drohne sendet ihre Kennung freiwillig. EO/IR-Kameras liefern schließlich die visuelle Bestätigung, also den Beleg, dass es sich wirklich um das vermutete Objekt handelt. Cyber over RF (CoRF) geht noch einen Schritt weiter: Es identifiziert eine feindliche Drohne über ihr Kommunikationsprotokoll und kann sie sicher landen oder umleiten, ohne dass störende Jamming-Kollateralschäden entstehen. Genau diese Kombination aus passiver Erkennung und aktiver Einflussnahme ist der eigentliche Hebel – sie macht aus einer bloßen Beobachtung eine handlungsfähige Reaktion.
Ein oft gemachter Fehler: zu glauben, ein einziger Sensor könne jedes Problem lösen. Tatsächlich liegt die Stärke von Radar in der großflächigen Überwachung und der durchgängigen Verfolgung von Flugobjekten, während RF-Sensoren Sender und Steuerverbindungen sichtbar machen und EO/IR für die optische Bestätigung sowie verwertbares Beweismaterial sorgt. Erst wenn diese Ebenen zusammenspielen, wird das System wirklich robust. Genauso wichtig ist es, Gefahr, Verstoß und feindliche Absicht sauber auseinanderzuhalten – das sind nämlich keine Synonyme. Ein unbekanntes Luftfahrzeug ist nicht automatisch eine Bedrohung, und wer angemessen reagieren will, braucht zuerst eine verlässliche Identifikation.
Welche Schlüsseltechnologien kommen zum Einsatz: Radar, RF, Remote ID, LiDAR und multimodale KI?
Die Technologiepalette für Low-Altitude Airspace Security ist breit – und jede Schicht hat ihre eigenen Stärken, aber auch klare Grenzen. Radar zum Beispiel eignet sich gut für die großflächige Suche und die 3D-Positionierung, verliert jedoch an Präzision, sobald Abschattungen oder Bodenclutter ins Spiel kommen. RF-Sensoren wiederum erkennen Steuerlinks und Signale, sind aber blind für Drohnen, die ohne Funkverbindung fliegen. Remote ID ermöglicht eine kooperative Identifikation, funktioniert allerdings nur, wenn die Drohne auch tatsächlich sendet. LiDAR erzeugt per Laserpuls hochauflösende 3D-Karten, ist aber kurzreichweitig und wird durch Nebel oder starken Regen beeinträchtigt. Und multimodale KI? Die fusioniert optische, thermische und RF-Daten, um Absichten zu erkennen und Fehlalarme zu reduzieren.
Ein gutes Beispiel dafür, was moderne Sensorik heute leisten kann, ist die MS Series von LSLiDAR: Das ultra-langreichweitige Low-Altitude-Surveillance-LiDAR basiert auf einem 1550-nm-Faserlaser und erfasst Objekte noch in bis zu 4.000 Metern Entfernung – die Reichweite lässt sich je nach Einsatzprofil individuell anpassen. Diese Werte sind durchaus bemerkenswert, wenn man bedenkt, dass LiDAR im Vergleich zum Radar zwar hochauflösende 3D-Karten liefert, klassischerweise aber als kurzreichweitig gilt und bei Nebel oder starkem Regen an Leistung einbüßt. Die MS Series verschiebt diese Grenze also spürbar nach oben. Einen anderen Weg geht das TrueView Radar von Southern States: ein Low-SWaP-AESA-Radar mit integrierter GPU, das Low-Slow-Small-Drohnen in Echtzeit klassifiziert und dreidimensional erfasst. Mehrere Einheiten lassen sich koppeln, um eine 360-Grad-Abdeckung zu erreichen. Genau diese Mischung aus kompakter Bauform, onboard-Klassifikation und Skalierbarkeit zeigt, dass die Sensorik mittlerweile für urbane und industrielle Szenarien taugt – allerdings als Baustein einer mehrschichtigen Architektur und nicht als Allheilmittel.
| Sensor | Technologie | Reichweite / Abdeckung | Besonderheit |
|---|---|---|---|
| LSLiDAR MS Series | Ultra-Langreichweiten-LiDAR, 1550-nm-Faserlaser | bis 4.000 m, je nach Einsatzprofil individualisierbar | hochauflösende 3D-Erfassung; kurze Reichweite bei Nebel/Regen als prinzipbedingte Einschränkung |
| TrueView Radar (Southern States) | Low-SWaP-AESA-Radar mit integrierter GPU | mehrere Einheiten für 360-Grad-Abdeckung koppelbar | Echtzeitklassifikation und 3D-Erkennung von Low-Slow-Small-Drohnen |
Erkennung allein holt einen Eindringling noch nicht vom Himmel – deshalb kommen zusätzlich Effektoren und die passende Infrastruktur ins Spiel. Der DroneHunter etwa setzt auf modular austauschbare Payloads wie das NetGun oder das DrogueNet, hebt innerhalb von Sekunden ab und wird dabei vom TrueView-R20-Radar sowie von KI-Autonomie gesteuert, sodass die Abfangsequenz weitgehend ohne manuellen Eingriff abläuft. Der DroneHangar übernimmt dann das Laden rund um die Uhr und die Klimakontrolle der Drohnen und setzt sie ebenfalls in Sekunden automatisch ein. Wer solche Systeme anschafft, sollte allerdings die Schnittstellen klären, bevor die Bestellung rausgeht: Track- und Event-Nachrichtenformate, Zeitsynchronisation, Kamera-Cueing-Pfade und Latenzbudgets. Sonst entsteht ein Flickenteppich aus Einzellösungen, der im Ernstfall nicht zusammenspielt – Sensoren, Effektoren und Leitstand funktionieren dann zwar jeweils für sich, reden aber nicht miteinander.
Systemarchitektur: mehrschichtige Sensorik, Fusion und Kommandoworkflow
Eine tragfähige Architektur fängt nicht mit abstrakten Reichweitenkreisen an, sondern mit der operativen Definition dessen, was eigentlich geschützt werden soll. Bevor man also einen Radius um ein Umspannwerk oder einen Flughafen zieht, muss man sich fragen: Welche Bereiche müssen wirklich überwacht werden, welche Anflugkorridore spielen eine Rolle, und wo hört reine Beobachtung auf und wo beginnt aktive Reaktion? Aus dieser Definition ergeben sich dann die weiteren Ebenen – der Luftraumkontext mit Geländedaten, Flugverkehrslage und regulatorischen Zonen, dazu die Sensorik selbst, die Fusion und Korrelation der eingehenden Signale, der Kommandoworkflow für die Entscheidungsfindung und schließlich die Reaktionsintegration, also die Anbindung an Einsatzkräfte, Gegenmaßnahmen oder Meldewege. Entscheidend ist, dass jede Sensorrolle klar zugewiesen wird: Radar übernimmt die Weiträumigkeit und die durchgehende Verfolgung, RF-Sensorik deckt Steuerungs- und Videolinks auf, EO/IR liefert die visuelle Bestätigung. Fusion und Kommando sind dabei alles andere als Nebensache – sie sind eigenständige Architekturschichten mit eigenen Anforderungen an Latenz, Zeitreferenz und Schnittstellen. Und genau diese Schichten entscheiden in der Praxis darüber, ob ein Programm funktioniert oder ob am Ende nur teure Hardware herumsteht, die niemand sinnvoll zusammenzuführen weiß.
Die folgende Übersicht fasst typische Sensorrollen und ihre Grenzen zusammen. Sie hilft bei der Auswahl und bei der Frage, welche Lücke welche Technologie schließt.
| Technologie | Stärke | Grenze |
|---|---|---|
| Radar | Weiträumige Suche, 3D-Position, Track-Kontinuität | Abschattung, Bodenclutter |
| RF / CoRF | Steuerlinks erkennen, präzise Identifikation | Blind bei Dark Drones |
| Remote ID | Kooperative Identifikation per Wi-Fi/Bluetooth | Setzt sendende Drohne voraus |
| EO/IR | Visuelle Bestätigung und Beweismaterial | Wetter- und Sichtabhängigkeit |
| LiDAR | Hochauflösende 3D-Karten | Kurzreichweitig, Nebel/Regen |
| Multimodale KI | Absichtserkennung, weniger Fehlalarme | Datenqualität entscheidend |
Die Architektur muss den degradierten Betrieb von Anfang an einplanen, nicht als Ausnahme, sondern als Regelfall. RF-Stau durch dichte Funknutzung, schlechte Sicht bei Nebel oder Starkregen, Radar-Masking hinter Gebäuden und Gelände sowie Kommunikationsverluste sind keine theoretischen Szenarien, sondern Alltag im urbanen und industriellen Umfeld. Genau deshalb gehören Redundanzen auf Sensor- und Netzwerkebene, klar definierte Übergabepunkte zwischen Erkennung, Identifikation und Reaktion sowie dokumentierte Eskalationsstufen zum Pflichtenheft. Ein Programm, das nur bei perfekten Bedingungen funktioniert, ist kein Sicherheitssystem, sondern eine Schönwetterlösung. Wer die Schnittstellen vor der Beschaffung definiert, spart später Monate der Integration und vermeidet Insellösungen, die im Ereignisfall nicht zusammenarbeiten – etwa Track- und Event-Message-Formate, Anforderungen an die Zeitreferenz, Steuerpfade für Kamera-Cues und Latenzbudgets.
Herausforderungen: Dark Drones, Clutter, Wetter und Regulierungslücken
Die wohl kniffligste technische Hürde sind sogenannte Dark Drones – Drohnen also, die weder ein RF-Signal noch eine Remote-ID-Kennung ausstrahlen. Für rein passive Sensoren bleiben sie damit schlicht unsichtbar, und genau diese Lücke macht jede Strategie riskant, die allein auf RF-Erfassung setzt. Dann rücken Radar und EO/IR in den Vordergrund, doch auch sie sind kein Allheilmittel: Clutter durch Vögel, Vegetation oder Gebäude, schlechtes Wetter und urbane Abschattung setzen ihnen spürbar zu. Hinzu kommt, dass Umweltbedingungen LiDAR- und optische Sensoren im Allwetterbetrieb erheblich degradieren – Nebel, Starkregen oder dichter Schneefall lassen die Reichweite und Auflösung deutlich sinken. Wer ein Programm plant, sollte diese Grenzen offen benennen, statt sie schönzurechnen; sonst entsteht der Eindruck einer lückenlosen Überwachung, die es in der Praxis nicht gibt.
Regulatorisch bestehen erhebliche Lücken. Es gibt keine harmonisierten föderalen Leitlinien für den Schutz bestimmter kritischer Infrastruktursektoren wie privater Stromnetze. FAA-Beschränkungen verhindern vollständiges C-UAS an Umspannwerken. NERC CIP-014 adressiert physische Angriffe, aber es existiert kein paralleler Standard für Drohnen- oder Luftraumbedrohungen. Rechtlich gilt: Etwas im Luftraum zu erkennen ist nicht dasselbe wie die Befugnis, dagegen vorzugehen. Louisiana autorisierte 2025 die Polizei, bösartige Drohnen zu neutralisieren – ein Beispiel für wachsende, aber uneinheitliche Regelungen.
Die FAA-Reauthorization Act von 2024 setzte eine zivilrechtliche Obergrenze von 75.000 US-Dollar pro Verstoß. LAANC deckt nach Angaben von 2026 rund 740 Flugsicherungseinrichtungen ab. Die Part-108-BVLOS-Regel befand sich im Mai 2026 in der späten Phase des Regelungsverfahrens. Solche Rahmenbedingungen bestimmen, was Betreiber dürfen und was nicht. Die Drohnenpanik in New Jersey Ende 2024 erzeugte mehr als 5.000 öffentliche Meldungen – ein Hinweis darauf, wie schnell Wahrnehmung und Realität auseinanderlaufen können.
Stakeholder und Governance in einem Counter-UAS-Programm
Counter-UAS-Programme scheitern, wenn Ausrüstung installiert wird, bevor die Zuständigkeit geklärt ist. Zu den Stakeholdern gehören Standortbetreiber, Sicherheitsbetrieb, Luftfahrt- oder Luftraumbehörde, Spektrumbehörde, Strafverfolgung, IT und Cybersicherheit sowie Datenschutz- und Rechtsteams. Jede Gruppe hat eigene Interessen, Befugnisse und Haftungsfragen. Ohne klare Ownership entsteht ein Programm, das im Ereignisfall niemand verantworten will. Governance ist deshalb kein Anhang, sondern Fundament.
Ein praktikabler Ansatz ist ein Stufenmodell: zuerst den geschützten Luftraum operativ definieren, dann Sensorrollen festlegen, dann Fusion und Kommandoworkflow aufbauen, schließlich Reaktionsintegration und Übungen. Rechtliche Befugnisse müssen vor der Technikbeschaffung geklärt sein. Datenschutz ist mitzudenken, weil EO/IR und RF personenbezogene Daten erfassen können. Ein Programm, das diese Fragen ignoriert, riskiert nicht nur regulatorische Probleme, sondern auch Akzeptanzverlust bei Behörden und Öffentlichkeit.
Was kostet ein realistisches Low-Altitude-Security-Programm?
Belastbare öffentliche Preislisten für Counter-UAS-Systeme sind selten, weil Beschaffungen meist projektbezogen verhandelt werden. Dennoch lassen sich die Kostenblöcke klar benennen: Sensorik, Fusions- und Kommandosoftware, Integration, Betriebspersonal, Wartung und rechtliche Beratung. Ich rate davon ab, nur den Hardwarepreis zu betrachten. Die Folgekosten für Betrieb, Training und Schnittstellenpflege übersteigen oft die Anschaffung.
Ein sinnvolles Vorgehen ist die schrittweise Beschaffung entlang der Risikolage. Zuerst Radar für Weiträumigkeit, dann RF und CoRF für Identifikation, dann EO/IR für Verifikation. Wer mit einem Pilotstandort beginnt und Messwerte sammelt, kann später fundiert skalieren. Wichtig ist, Leistungskennzahlen wie Erfassungswahrscheinlichkeit, Fehlalarmrate und Latenz vertraglich zu verankern, statt sich auf Prospektangaben zu verlassen.
Wie sieht eine praktische Umsetzung in Schritten aus?
Die Umsetzung folgt einem klaren Ablauf. Zuerst wird der zu schützende Luftraum in operativen Begriffen definiert, nicht als abstrakter Radius. Danach entsteht eine mehrschichtige Architektur mit Luftraumkontext, Sensorik, Fusion und Korrelation, Kommandoworkflow und Reaktionsintegration. Jede Sensorrolle wird explizit zugewiesen. Fusion und Kommando werden als erstklassige Schichten behandelt, nicht als nachträgliche Ergänzung.
Vor der Beschaffung werden Schnittstellen definiert: Track- und Event-Nachrichtenformate, Anforderungen an die Zeitreferenz, Kamera-Cueing-Pfade und Latenzbudgets. Der Betrieb wird für Degradation ausgelegt, also RF-Stau, schlechte Sicht, Radar-Masking und Kommunikationsverlust. Schließlich werden Übungen und Audits eingeplant, damit das Programm nachweisbar funktioniert. Diese Reihenfolge verhindert die häufigste Fehlentscheidung: Technik vor Zuständigkeit und Prozess.
Was bedeutet das für Betreiber und kritische Infrastruktur?
Für Betreiber bedeutet Low-Altitude Airspace Security eine Verschiebung von reiner Perimeter-Sicherheit zu einem integrierten Luft-Boden-Lagebild. Kritische Infrastruktur wie Umspannwerke, Flughäfen und Veranstaltungsstätten braucht nicht nur Sensoren, sondern klare Reaktionsregeln und rechtliche Grundlagen. Der Luftraum über einem Standort ist kein rechtsfreier Raum, aber auch kein Raum, in dem Betreiber beliebig handeln dürfen. Diese Spannung muss jedes Programm aushalten.
Die wachsende Zahl kommerzieller Drohnenflüge erhöht den Druck. Initiativen wie die angekündigte Kooperation von Zipline und Uber zeigen, wohin die Reise geht. Gleichzeitig bleiben regulatorische Fragen offen, etwa bei BVLOS und der Harmonisierung von C-UAS-Befugnissen. Betreiber sollten deshalb frühzeitig mit Behörden sprechen, Daten sauber dokumentieren und auf auditable Prozesse setzen. Wer heute investiert, investiert in Entscheidungsfähigkeit – nicht nur in Technik.
Häufige Fragen zu Low-Altitude Airspace Security
Die folgenden Fragen tauchen in der Praxis immer wieder auf und lassen sich klar beantworten. Sie helfen bei der Einordnung, ob ein Counter-UAS-Programm technisch, organisatorisch und rechtlich tragfähig ist.
Wie unterscheidet sich Low-Altitude Security von klassischer Luftsicherheit?
Klassische Luftsicherheit schützt den kontrollierten Luftraum und große Verkehrsflugzeuge mit etablierten Verfahren. Low-Altitude Security konzentriert sich auf den erdnahen Bereich bis etwa 500 Fuß, in dem kleine Drohnen tief, langsam und klein fliegen. Diese Objekte sind für traditionelle Systeme oft unsichtbar, weshalb Radar, RF, Remote ID, EO/IR und LiDAR kombiniert werden müssen. Der Ansatz ist stärker standortbezogen und operativ, nicht rein verkehrsrechtlich.
Welche Rolle spielt KI bei der Drohnenerkennung?
Multimodale KI fusioniert optische, thermische und RF-Daten, um Absicht zu erkennen und Fehlalarme zu reduzieren. Sie ersetzt jedoch keine klaren Prozesse. KI liefert Wahrscheinlichkeiten, keine rechtliche Bewertung. In der Praxis hilft sie vor allem, die Flut an Beobachtungen zu ordnen und Operatoren bei der Priorisierung zu unterstützen. Die Entscheidung über eine Reaktion bleibt bei autorisierten Menschen und folgt dokumentierten Regeln.
Warum reicht ein einzelner Sensor nicht aus?
Kein einzelner Sensor ist für jedes Tiefflugproblem ideal. Radar ist stark bei Weiträumigkeit und Track-Kontinuität, RF deckt Sender und Steuerlinks auf, EO/IR liefert visuelle Bestätigung. Dark Drones ohne RF oder Remote ID bleiben für passive Sensoren unsichtbar. Erst die geschichtete Verteidigung mit Radar, CoRF und EO/IR schließt die Lücken. Entscheidend sind zudem Workflow, Übergabelogik und Reaktionsregeln – sonst bleibt selbst gute Sensorik wirkungslos.
Was sind die größten regulatorischen Hürden?
Es fehlen harmonisierte föderale Leitlinien für Sektoren wie private Stromnetze, und FAA-Beschränkungen verhindern vollständiges C-UAS an manchen Standorten. NERC CIP-014 behandelt physische Angriffe, nicht Drohnen. Rechtlich gilt: Erkennen ist nicht gleich Handlungsbefugnis. Die FAA-Reauthorization Act von 2024 setzte eine Obergrenze von 75.000 US-Dollar pro Verstoß. Betreiber müssen daher frühzeitig Zuständigkeiten, Datenschutz und Eskalationswege klären.
Häufige Fragen zu Low-Altitude Airspace Security
Was ist Low-Altitude Airspace Security?
Low-Altitude Airspace Security ist die Praxis, den erdnahen Luftraum – meist von der Oberfläche bis etwa 500 Fuß – rund um einen Standort, eine Route oder eine Veranstaltung zu überwachen und zu schützen. Sie verbindet Sensoren, Software, Operatoren und Reaktionsregeln, um kleine Drohnen und andere Tiefflugbedrohungen zu erkennen, zu verfolgen und zu identifizieren.
Wie funktioniert ein Counter-UAS-System?
Ein Counter-UAS-Programm verbindet Technologie und Governance. Radar, RF und EO/IR erzeugen Beobachtungen; Fusionssoftware korreliert Tracks und senkt Fehlalarme; geschulte Operatoren bewerten den Kontext; autorisierte Organisationen entscheiden über eine verhältnismäßige, auditierbare Reaktion. Entscheidend sind klare Prozesse, nicht nur die Sensorik.
Warum ist der erdnahe Luftraum eine eigene Sicherheitsdomäne?
Kleine unbemannte Luftfahrzeuge fügen eine dreidimensionale Route hinzu, die physische Grenzen schnell überquert. Sie fliegen tief, langsam und klein, erscheinen unvorhersehbar und bleiben für traditionelle Flugsicherungssysteme oft unsichtbar. Wer nur den Bodenperimeter absichert, deckt dieses Risiko nicht ab.
Welche Technologien werden für Low-Altitude Airspace Security genutzt?
Typische Schichten sind Radar für Weiträumigkeit und 3D-Positionierung, RF-Erkennung für Steuerlinks, Remote ID für kooperative Identifikation, EO/IR-Kameras zur visuellen Bestätigung, LiDAR für kurzreichweitige 3D-Kartierung und multimodale KI für Absichtserkennung und Fehlalarmreduktion. Erst die Kombination schließt die Lücken.